Passo 1 de 9
Do comando PWM à tensão média
Calcule a tensão média ideal de um PWM e diferencie essa média dos pulsos presentes no pino.
Trilha de aprendizado · Nível 11 · Tutorial 5
Ao concluir, o aluno será capaz de produzir uma tensão analógica aproximada com PWM e um filtro RC próprios, escolhendo um compromisso entre ondulação, velocidade de resposta e carregamento.
 Do comando PWM à tensão média
Calcule a tensão média ideal de um PWM e diferencie essa média dos pulsos presentes no pino. 2 min
 Onde aparece a tensão filtrada
Identifique o nó de saída do filtro RC e diferencie o PWM do pino, a tensão suavizada no capacitor e o valor médio esperado. 2 min
 Escolha da frequência de corte e dos componentes
Escolha um par RC com margem entre a variação útil lenta e os pulsos PWM rápidos. 2 min
 Menos ondulação ou resposta mais rápida?
2 min
 O efeito da carga e os limites da saída
Avalie como uma carga afeta a tensão filtrada e reconheça quando usar isolamento. 2 min
 Monte o filtro no seu Uno R3
3 min
 Aplique comandos conhecidos ao filtro
Execute um ensaio local com patamares PWM conhecidos e registre o código bruto do ADC após a acomodação inicial. 3 min
 Verifique a média sem esconder a ondulação
Compare previsões e leituras, reconhecendo os limites de ADC, multímetro e osciloscópio para avaliar uma saída PWM filtrada. 3 min
 Escolha e justifique uma saída PWM filtrada
Conclua um pequeno projeto de saída analógica aproximada com PWM filtrado, justificando comando, filtro, carga e medições. 2 min
Passo 1 de 9
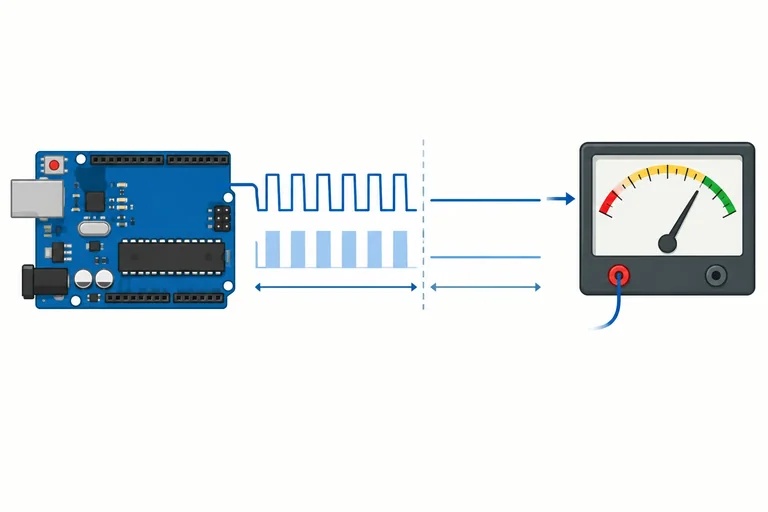
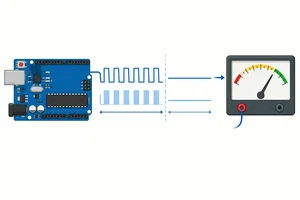
Calcule a tensão média ideal de um PWM e diferencie essa média dos pulsos presentes no pino.
O pino PWM alterna entre dois níveis instantâneos: V_alto e V_baixo. O ciclo de trabalho D é a fração de cada período em que o nível alto fica ativo.
Se esse sinal for considerado ao longo de muitos períodos, seu valor médio ideal é:
V_médio = D × V_alto + (1 − D) × V_baixo
Esse resultado é uma média no tempo. Ele não significa que o pino deixe de alternar ou que já exista uma tensão contínua nele.
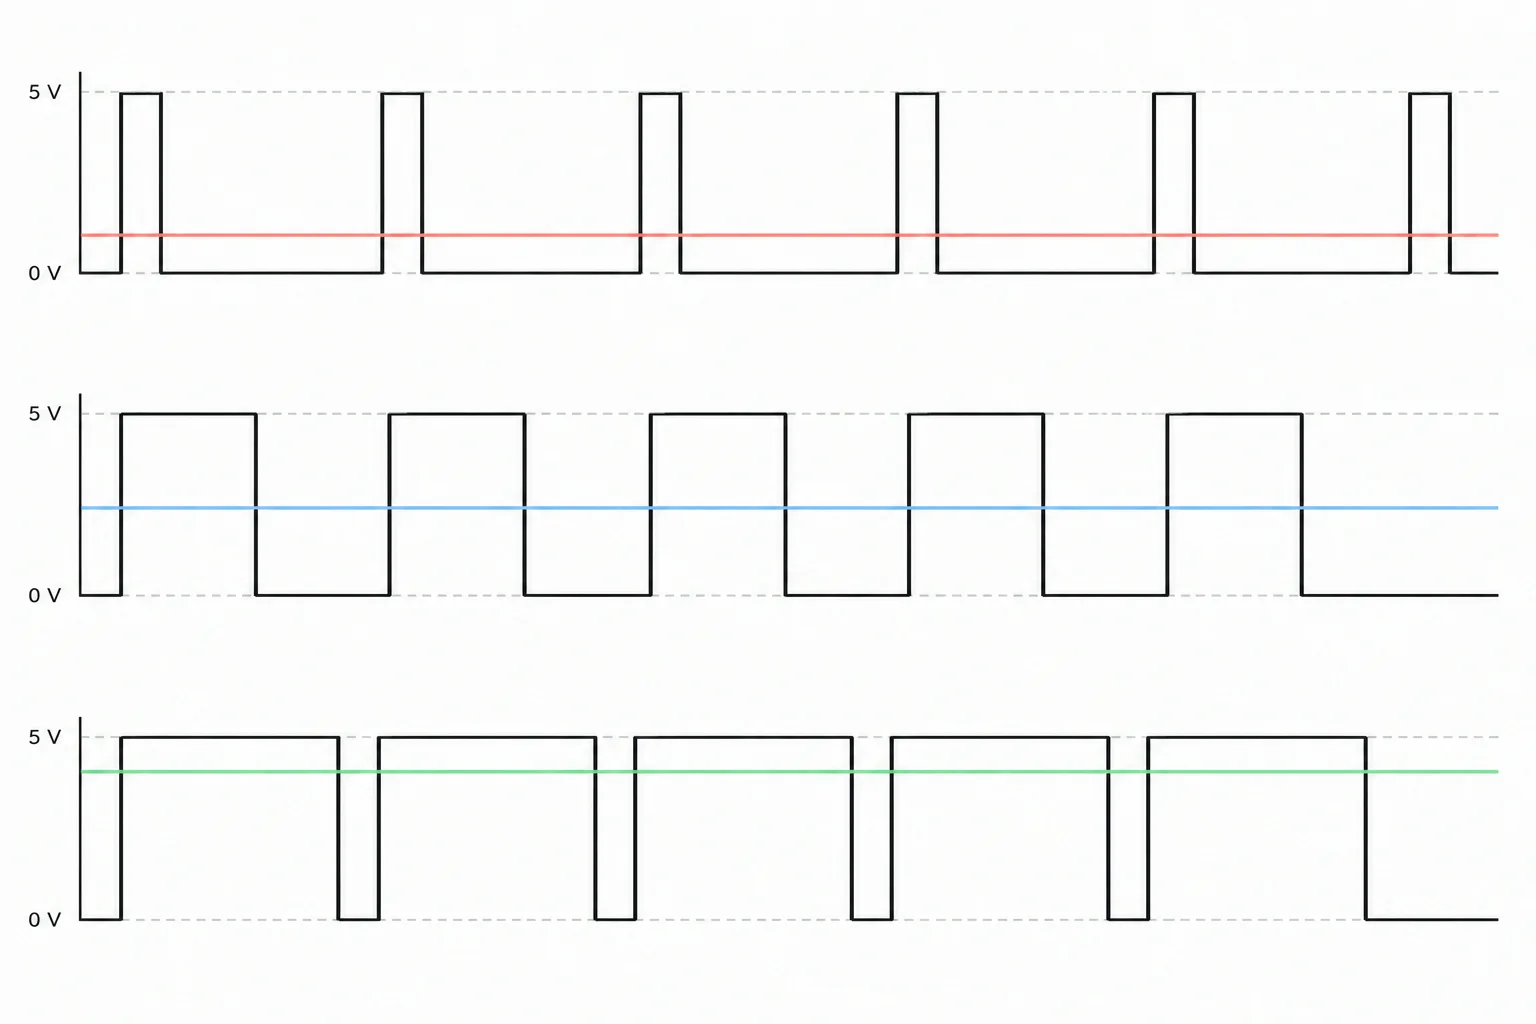
Quanto maior a fração de tempo em nível alto, maior a tensão média ideal.
No PWM padrão usado aqui, o comando de analogWrite vai de 0 a 255. A relação ideal é:
D = comando / 255
Portanto, com níveis assumidos de 0 V e 5 V:
V_médio ≈ (comando / 255) × 5 V
Nos extremos, não há alternância: comando 0 mantém o nível baixo; comando 255 mantém o nível alto.
Exemplo
Para analogWrite(128), considerando V_baixo = 0 V e V_alto = 5 V:
A proximidade de 2,5 V vem do comando estar perto da metade da faixa, mas 128/255 não é exatamente 0,5.
Há 256 comandos possíveis: de 0 a 255. Se a excursão entre os níveis for idealmente 5 V, mudar o comando em uma unidade altera a média nominal em:
5 V / 255 ≈ 19,6 mV
Essa é a resolução dos comandos nessa excursão. Um filtro posterior pode suavizar os pulsos, mas não cria níveis de comando entre 127 e 128.
Atenção
Os valores 0 V e 5 V são uma aproximação útil para calcular. Na montagem real, a alimentação pode não ser exatamente 5 V e os níveis do GPIO dependem das condições elétricas, especialmente da corrente exigida.
Assim, a fórmula prevê uma média ideal; ela não garante uma tensão exata sem medir os níveis reais.
Um PWM tem comando 64, V_alto = 3,3 V e V_baixo = 0,2 V. Complete com a tensão média ideal aproximada, em volts:
V_médio ≈ ____ V
Passo 2 de 9
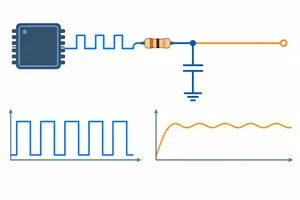
Identifique o nó de saída do filtro RC e diferencie o PWM do pino, a tensão suavizada no capacitor e o valor médio esperado.
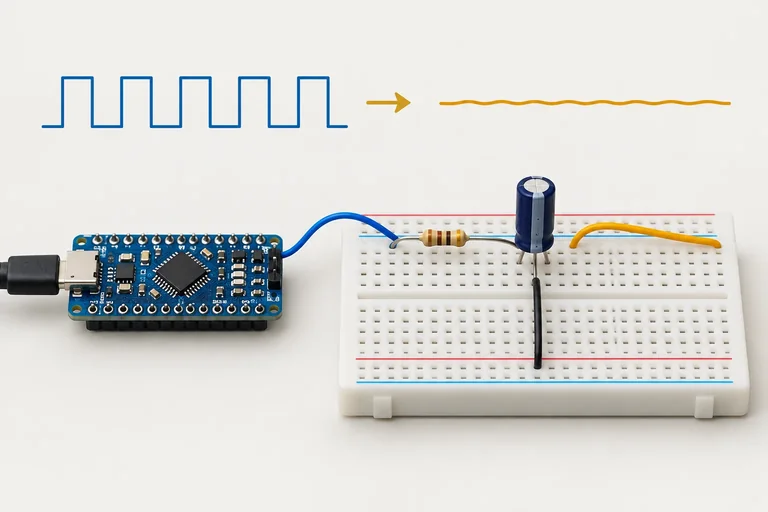
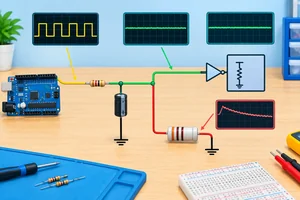
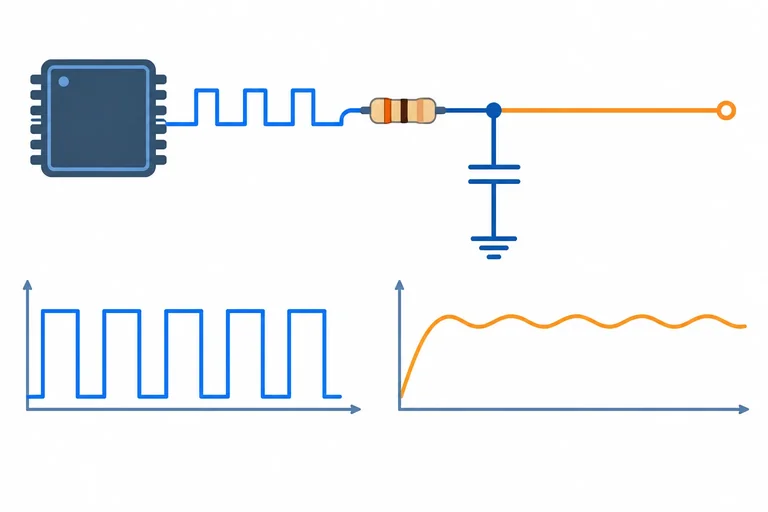
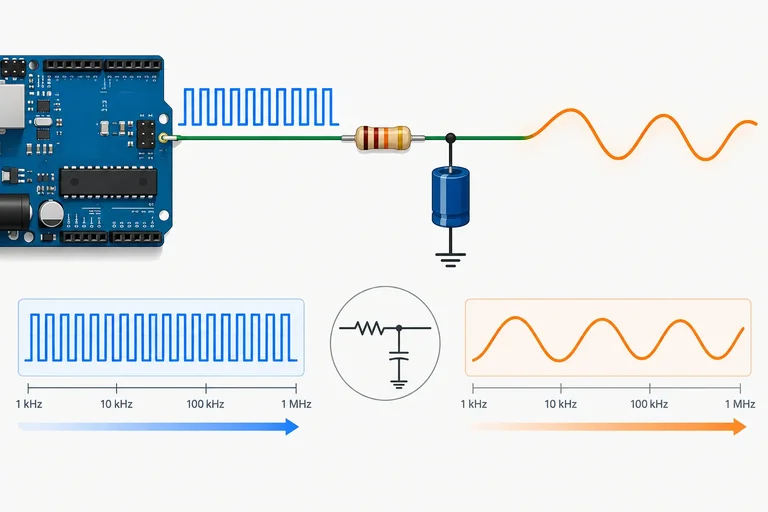
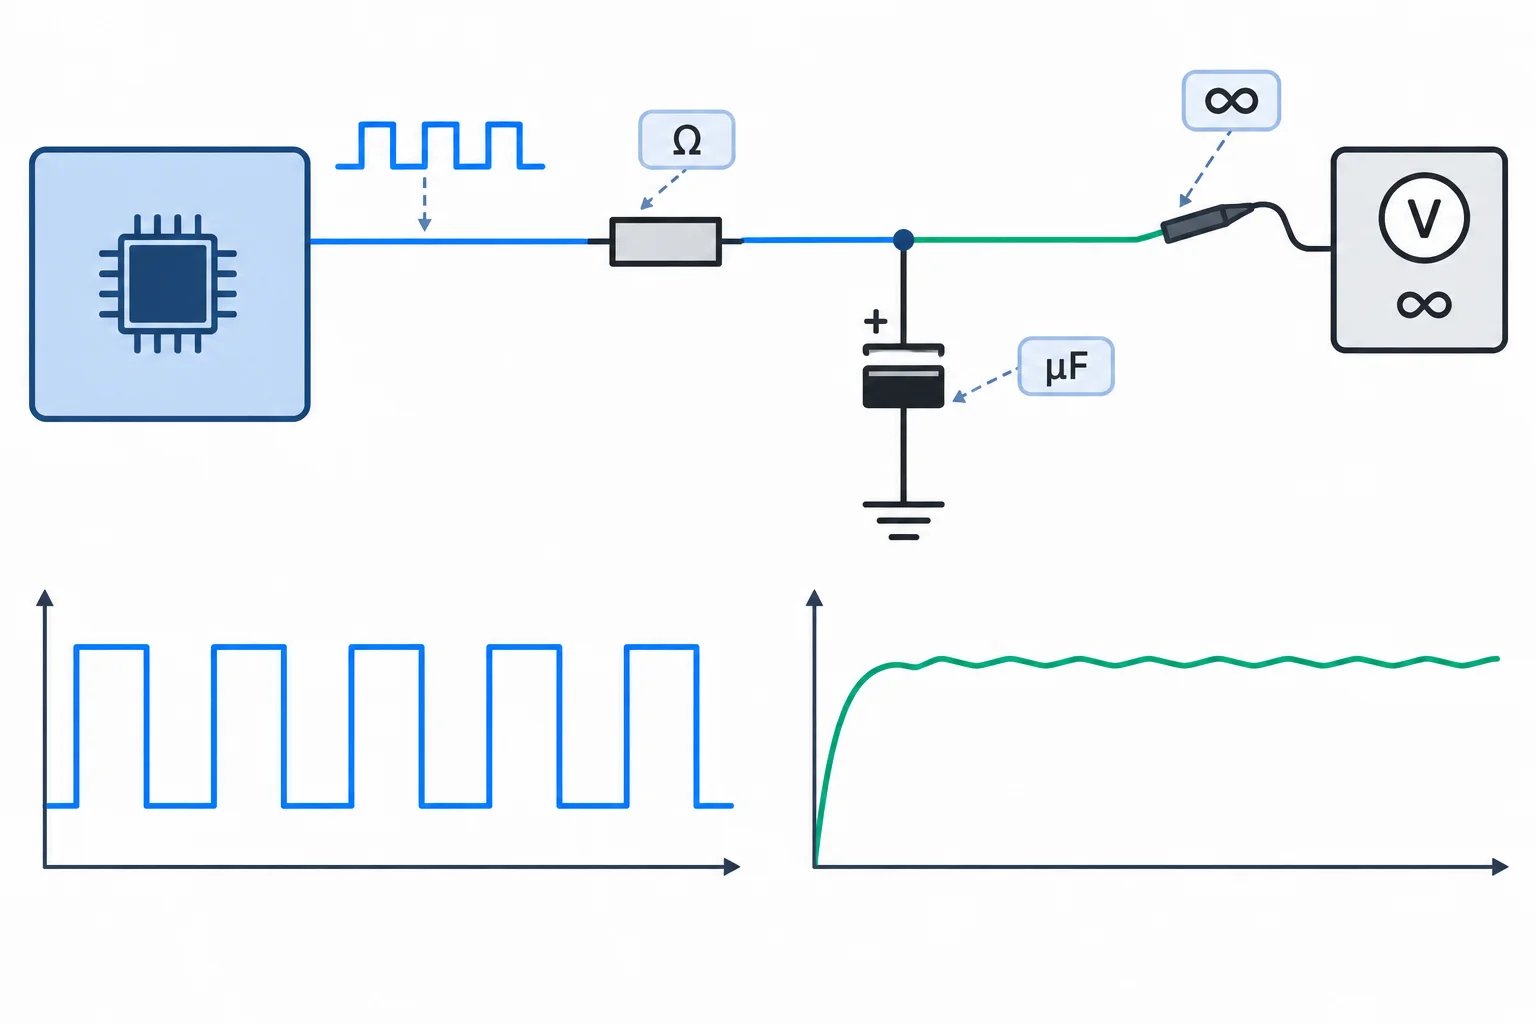
O PWM continua sendo um sinal digital no pino 3: ele alterna entre nível baixo e nível alto. Para obter uma tensão aproximadamente contínua, coloque um resistor em série entre o pino e o ponto de saída. Ligue um capacitor desse ponto de saída ao GND.
A tensão filtrada aparece no nó comum entre resistor e capacitor — não diretamente no pino 3.
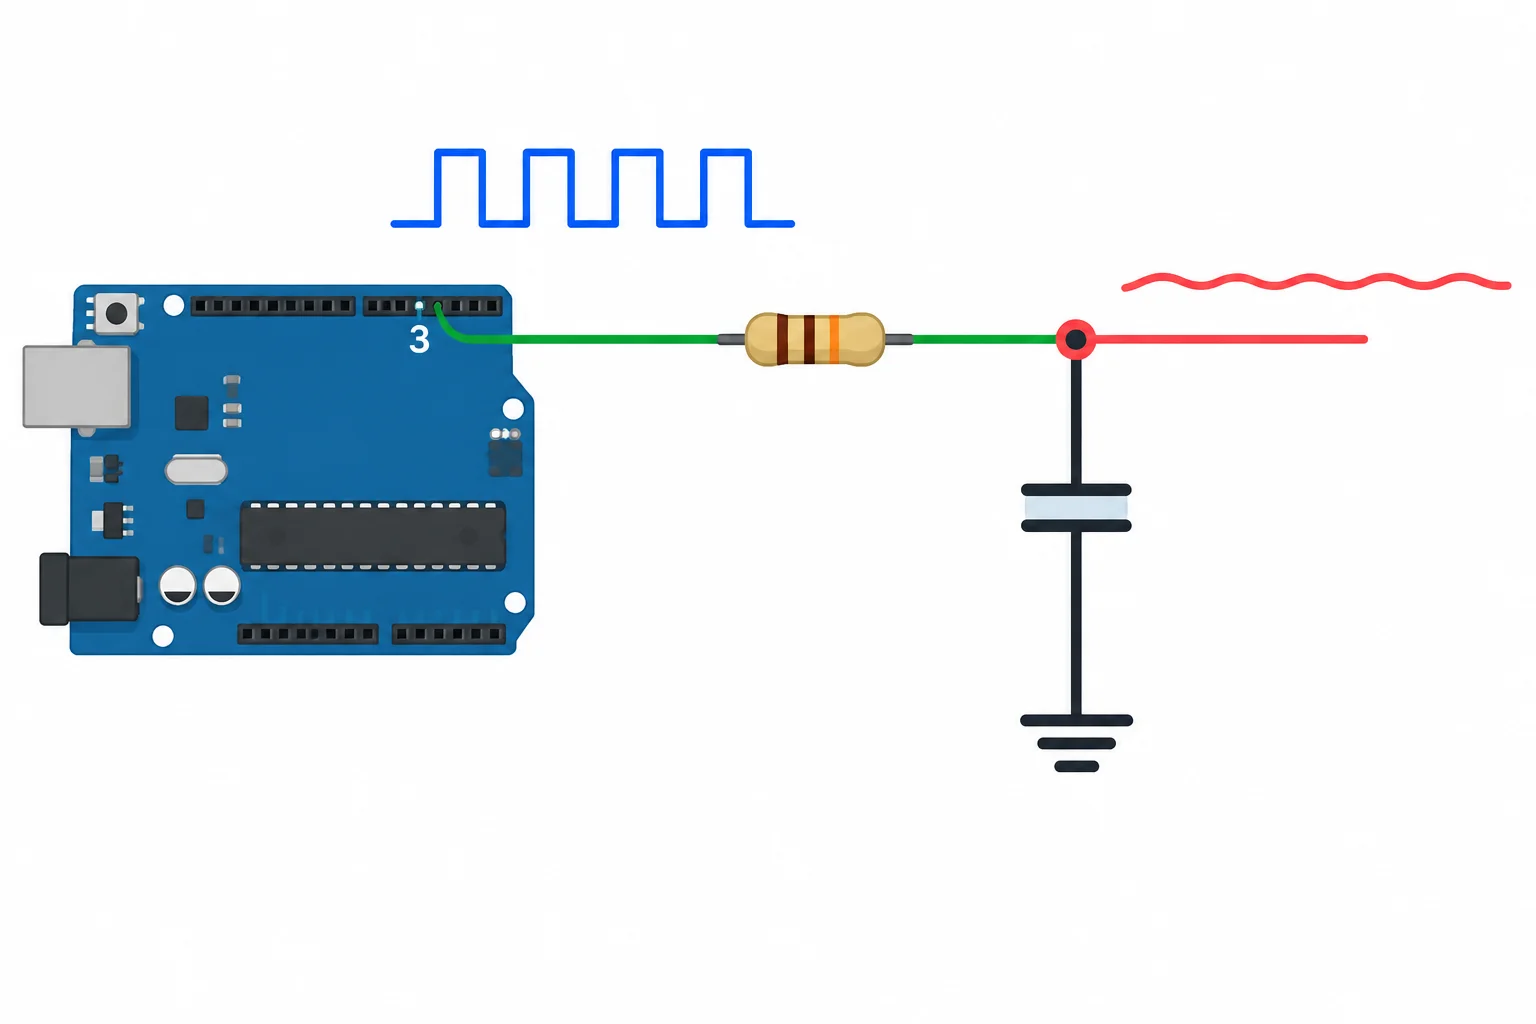
Meça ou conecte uma entrada de alta impedância no nó entre R e C.
Dica
O resistor é indispensável: ele limita a corrente que flui enquanto o capacitor carrega ou descarrega. Não conecte um capacitor diretamente a um GPIO.
Neste modelo inicial, a saída alimenta somente uma entrada de alta impedância, como uma entrada de medição. Assim, praticamente não há corrente contínua saindo do nó para outra carga.
Quando o PWM fica alto, o capacitor recebe carga através do resistor e sua tensão sobe. Quando o PWM fica baixo, ele descarrega através do resistor, e sua tensão desce.
Como o capacitor não muda de tensão instantaneamente, essas variações são muito menores que os pulsos originais. Ainda assim, a saída não fica perfeitamente reta: permanece uma pequena variação periódica, chamada ondulação.
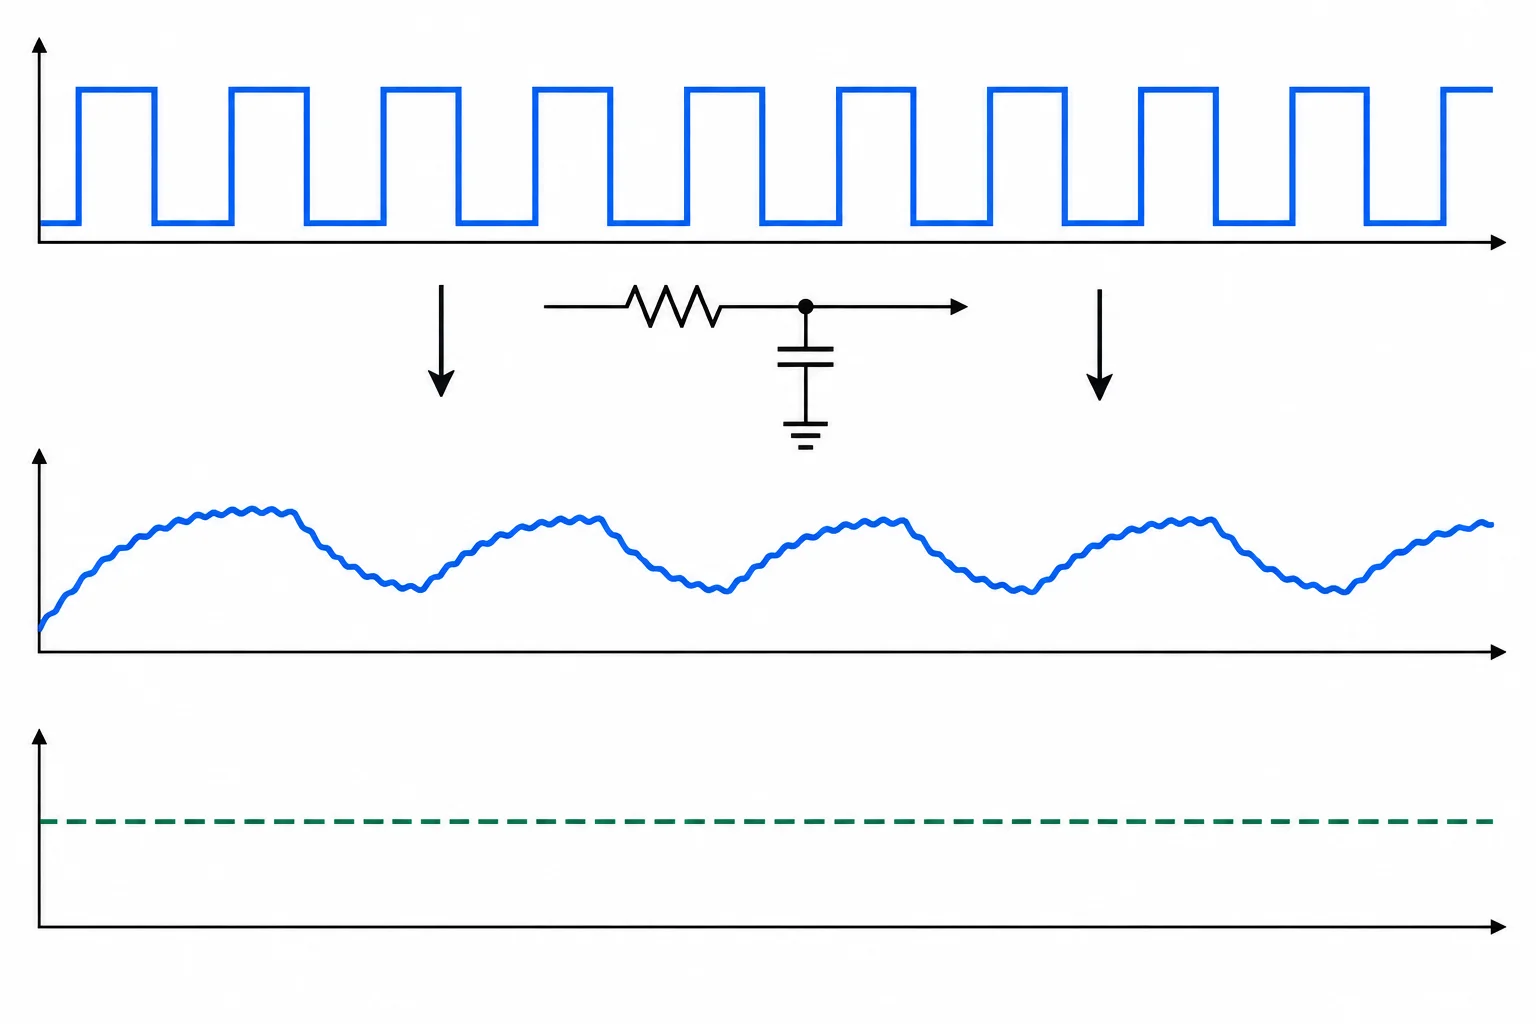
O valor médio é uma referência; a tensão real do capacitor oscila ligeiramente ao redor dele.
Exemplo
Não confunda os três sinais:
O filtro aproxima a tensão no capacitor desse valor médio; ele não transforma o PWM em uma fonte ideal de tensão contínua.
Qual ponto representa a saída analógica aproximada do filtro RC?
Escreva pelo menos 20 caracteres (0/20).
Qual representação corresponde à tensão no nó de saída do filtro, com um PWM em ciclo de trabalho intermediário?
Passo 3 de 9
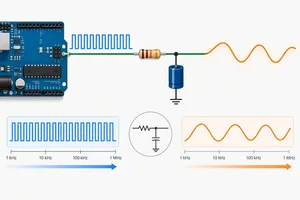
Escolha um par RC com margem entre a variação útil lenta e os pulsos PWM rápidos.
O PWM de D3 continua alternando perto de 490 Hz. Já a tensão que você quer obter pode mudar muito mais devagar — por exemplo, acompanhando um comando que varia até cerca de 0,3 Hz.
O filtro RC deve deixar passar essa variação lenta e atenuar fortemente os pulsos rápidos. Portanto, compare três faixas:
Uma escolha útil mantém a banda útil bem abaixo de \(f_c\), e \(f_c\) bem abaixo de 490 Hz. Estar somente um pouco abaixo da frequência do PWM não oferece margem suficiente para suavizar os pulsos.
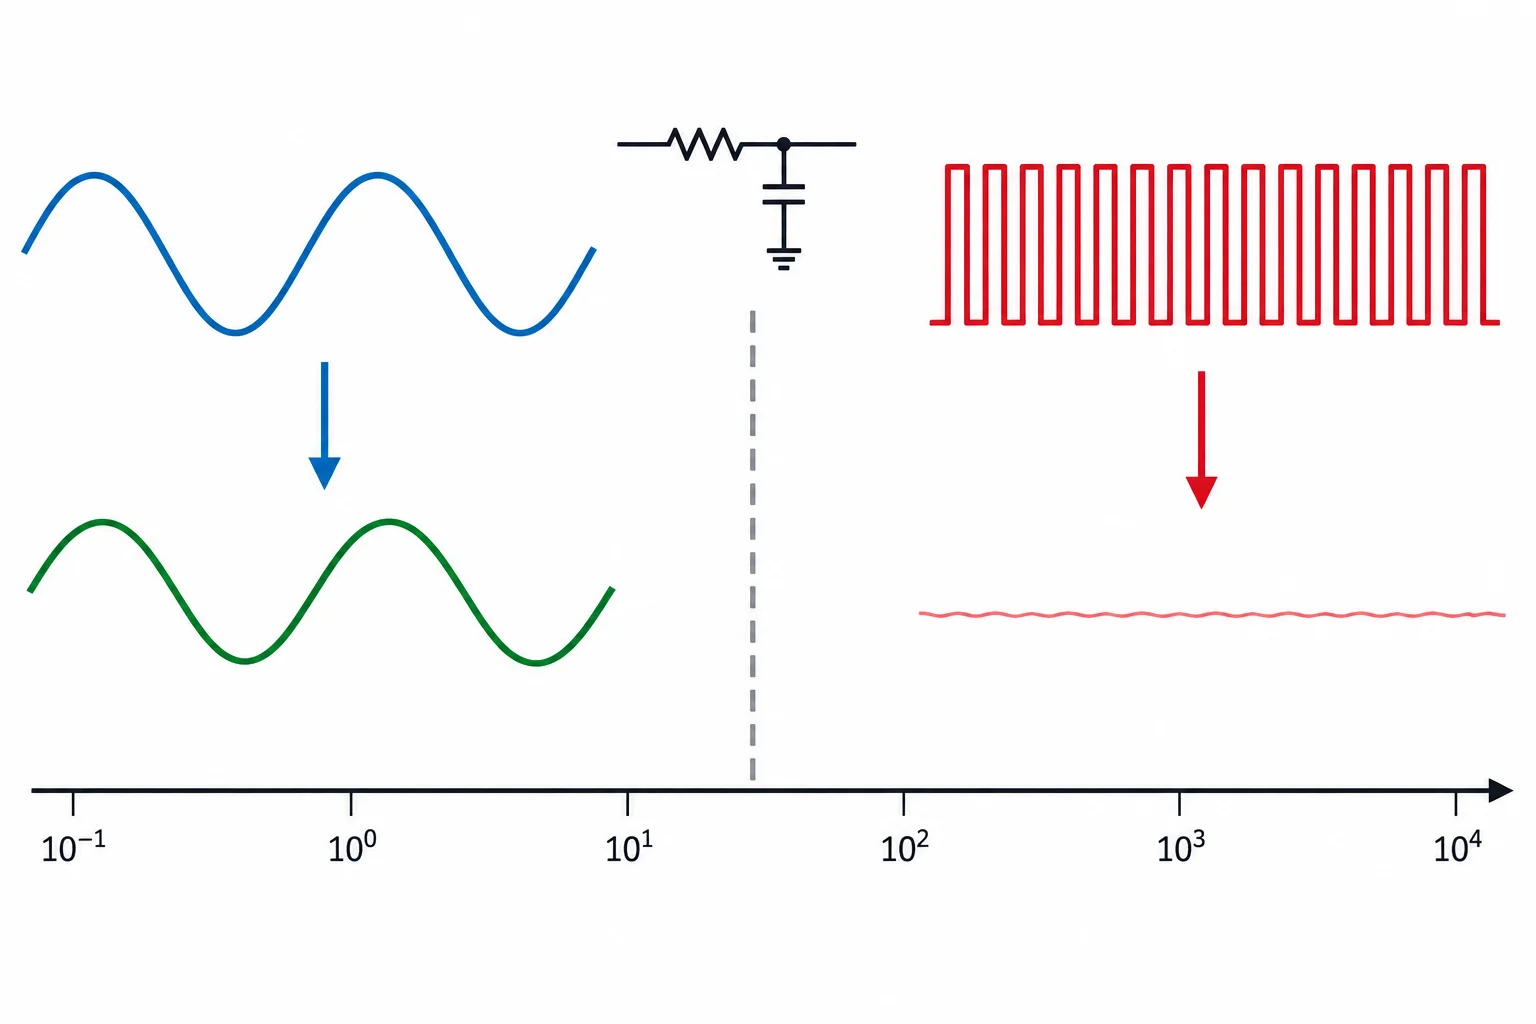
A separação entre a variação desejada, o corte do filtro e os pulsos PWM cria margem para o filtro atuar.
Para um filtro RC passa-baixas de primeira ordem, use estas relações nominais:
\[
f_c = \frac{1}{2\pi RC}
\]
\[ \tau = RC
\]
Use \(R\) em ohms e \(C\) em farads. A frequência de corte sai em hertz e a constante de tempo \(\tau\), em segundos.
O mesmo produto \(RC\) aparece nas duas expressões: depois de escolher uma frequência de corte adequada, você pode combinar valores comerciais de resistor e capacitor que produzam um produto próximo do necessário.
Exemplo
Caso de referência: saída útil com variações de até aproximadamente 0,3 Hz.
Escolha inicial:
Produto:
\[ RC = 4700 \times 10\times10^{-6} = 0,047\ \text{s}
\]
Assim, \(\tau = 47\ \text{ms}\). Para a frequência de corte:
\[ f_c = \frac{1}{2\pi\times0,047} \approx 3,4\ \text{Hz}
\]
Nesse caso, 0,3 Hz fica abaixo de 3,4 Hz, enquanto 3,4 Hz fica muito abaixo dos aproximadamente 490 Hz do PWM.
Comparação das escalas nominais do caso de referência.
| Grandeza | Valor aproximado | Papel |
|---|---|---|
| Variação útil máxima | 0,3 Hz | Deve ser preservada |
| Corte do filtro | 3,4 Hz | Faixa de transição |
| PWM em D3 | 490 Hz | Deve ser atenuado |
Um corte de 3,4 Hz não é um valor mágico: é uma escolha com margem para este uso lento. Se a tensão desejada variasse mais rapidamente, seria necessário reconsiderar \(f_c\) e, consequentemente, o produto \(RC\).
Também não trate o resultado como exato. O valor real de resistor e capacitor pode diferir do valor marcado, e a montagem conectada à saída pode modificar o comportamento previsto. Por enquanto, use o cálculo como uma previsão nominal para uma saída ligada a uma entrada de alta impedância.
Dica
Escolha valores comerciais próximos do cálculo e confira as unidades antes de substituir na fórmula. Um erro comum é usar 10 como se 10 µF fossem 10 F; na fórmula, 10 µF corresponde a \(10\times10^{-6}\) F.
Com \(R = 4,7\ \text{kΩ}\) e \(C = 10\ \text{µF}\), complete a frequência de corte nominal do filtro: aproximadamente __.
A frequência de corte aproximada é __.
Passo 4 de 9
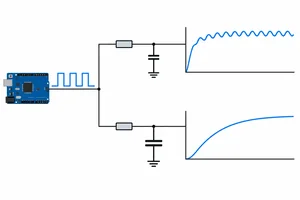
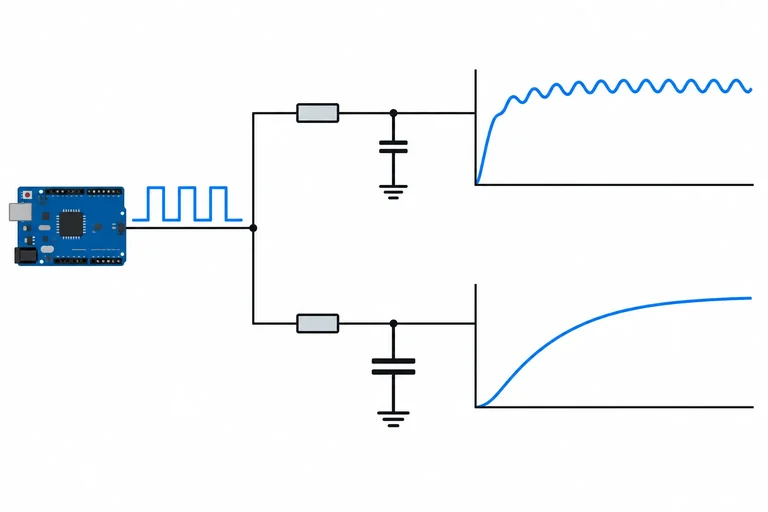
O filtro RC não transforma o PWM em uma tensão perfeitamente contínua. Em cada período, o capacitor carrega e descarrega um pouco: essa variação residual é a ondulação.
Aumentar o produto R × C faz o capacitor variar menos dentro de cada pulso, reduzindo a ondulação. Porém, o mesmo filtro demora mais para acompanhar uma troca no comando PWM.
Portanto, não existe um valor de capacitor “melhor” em qualquer situação: você escolhe entre saída mais lisa e resposta mais rápida.
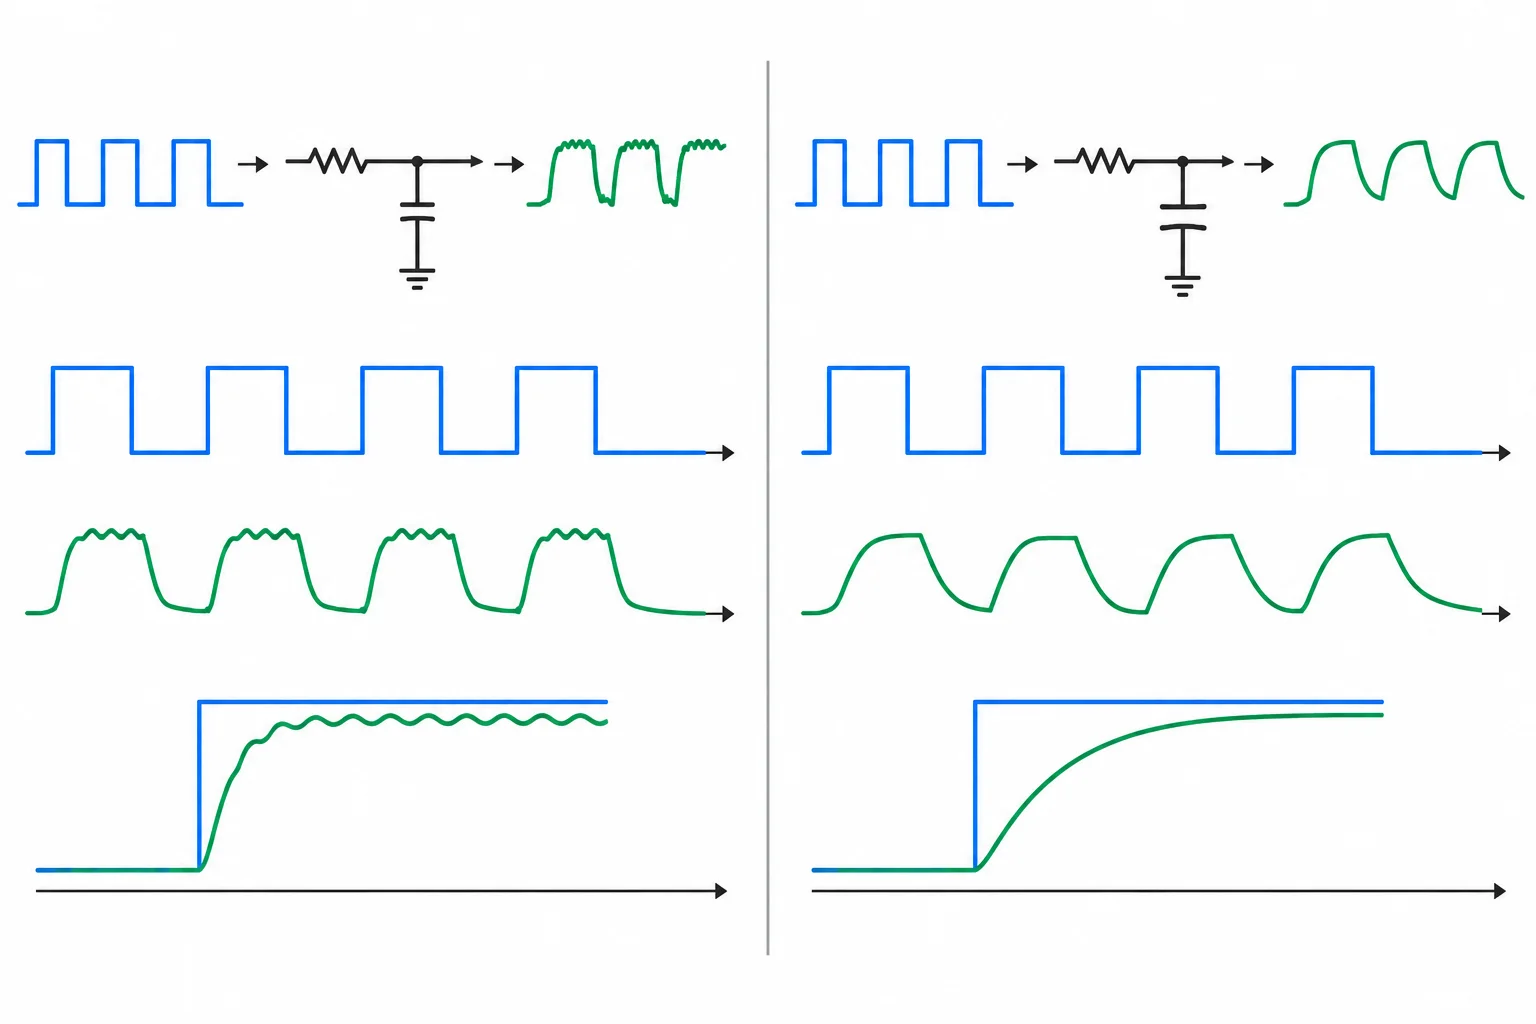
RC menor: resposta rápida e mais ondulação. RC maior: menos ondulação e resposta mais lenta.
Dica
Para um filtro de primeira ordem, a componente média chega muito perto do novo patamar após cerca de 5τ, em que τ = R × C. Nesse instante, o erro do transitório exponencial é menor que 1%.
Esse tempo de acomodação não significa “ondulação zero”. Ele descreve a aproximação ao novo valor médio depois de uma mudança de comando; a pequena ondulação periódica do PWM ainda pode permanecer sobre esse valor.
Considere o PWM de aproximadamente 490 Hz no D3, níveis ideais de 0 V e 5 V, resistor de 4,7 kΩ e ciclo de trabalho de 50%.
Para estimar a ondulação pico a pico, quando RC é muito maior que o período do PWM e não há carga significativa, use:
ΔV_pp ≈ (V_alto − V_baixo) × D × (1 − D) / (f_PWM × R × C)
A expressão é uma estimativa: tolerâncias, níveis reais do pino e carga conectada alteram o resultado.
Comparação nominal para R = 4,7 kΩ e PWM de 490 Hz, em 50% de ciclo de trabalho.
| Capacitor | τ = RC | 5τ | f_c | Ondulação estimada |
|---|---|---|---|---|
| 10 µF | 47 ms | 235 ms | 3,4 Hz | 54 mVpp |
| 100 µF | 470 ms | 2,35 s | 0,34 Hz | 5,4 mVpp |
Exemplo
Trocar 10 µF por 100 µF multiplica RC por 10. Assim, a ondulação estimada cai de cerca de 54 mVpp para 5,4 mVpp, mas a acomodação passa de aproximadamente 0,24 s para 2,35 s.
Além de ficar lenta, a opção de 100 µF tem corte próximo de 0,34 Hz. Ela pode atenuar variações úteis que mudem mais depressa. Escolha o filtro a partir da velocidade que a tensão de saída precisa acompanhar, não apenas pelo menor valor de ondulação.
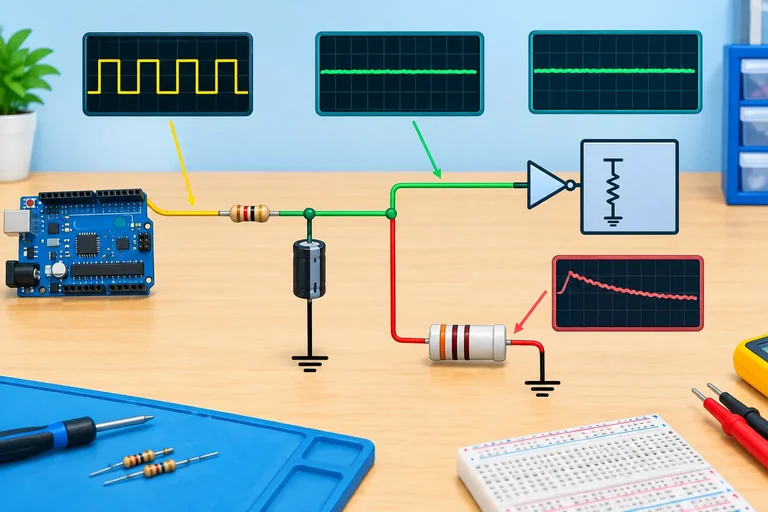
Relacione cada situação ao efeito predominante no filtro RC ideal com carga desprezível.
Toque em um item e depois no par correspondente.
Passo 5 de 9
Avalie como uma carga afeta a tensão filtrada e reconheça quando usar isolamento.
Até aqui, o filtro RC foi considerado ligado a uma entrada de alta impedância: ela praticamente não retira corrente do nó de saída. Ao conectar uma resistência de carga R_L entre a saída e o GND, porém, ela forma um divisor com o resistor R do filtro.
Como aproximação, desprezando a resistência interna do pino:
V_saída ≈ V_médio × R_L/(R + R_L)
Portanto, a tensão filtrada deixa de ser simplesmente a média prevista pelo PWM. Uma carga finita reduz o valor disponível no nó.
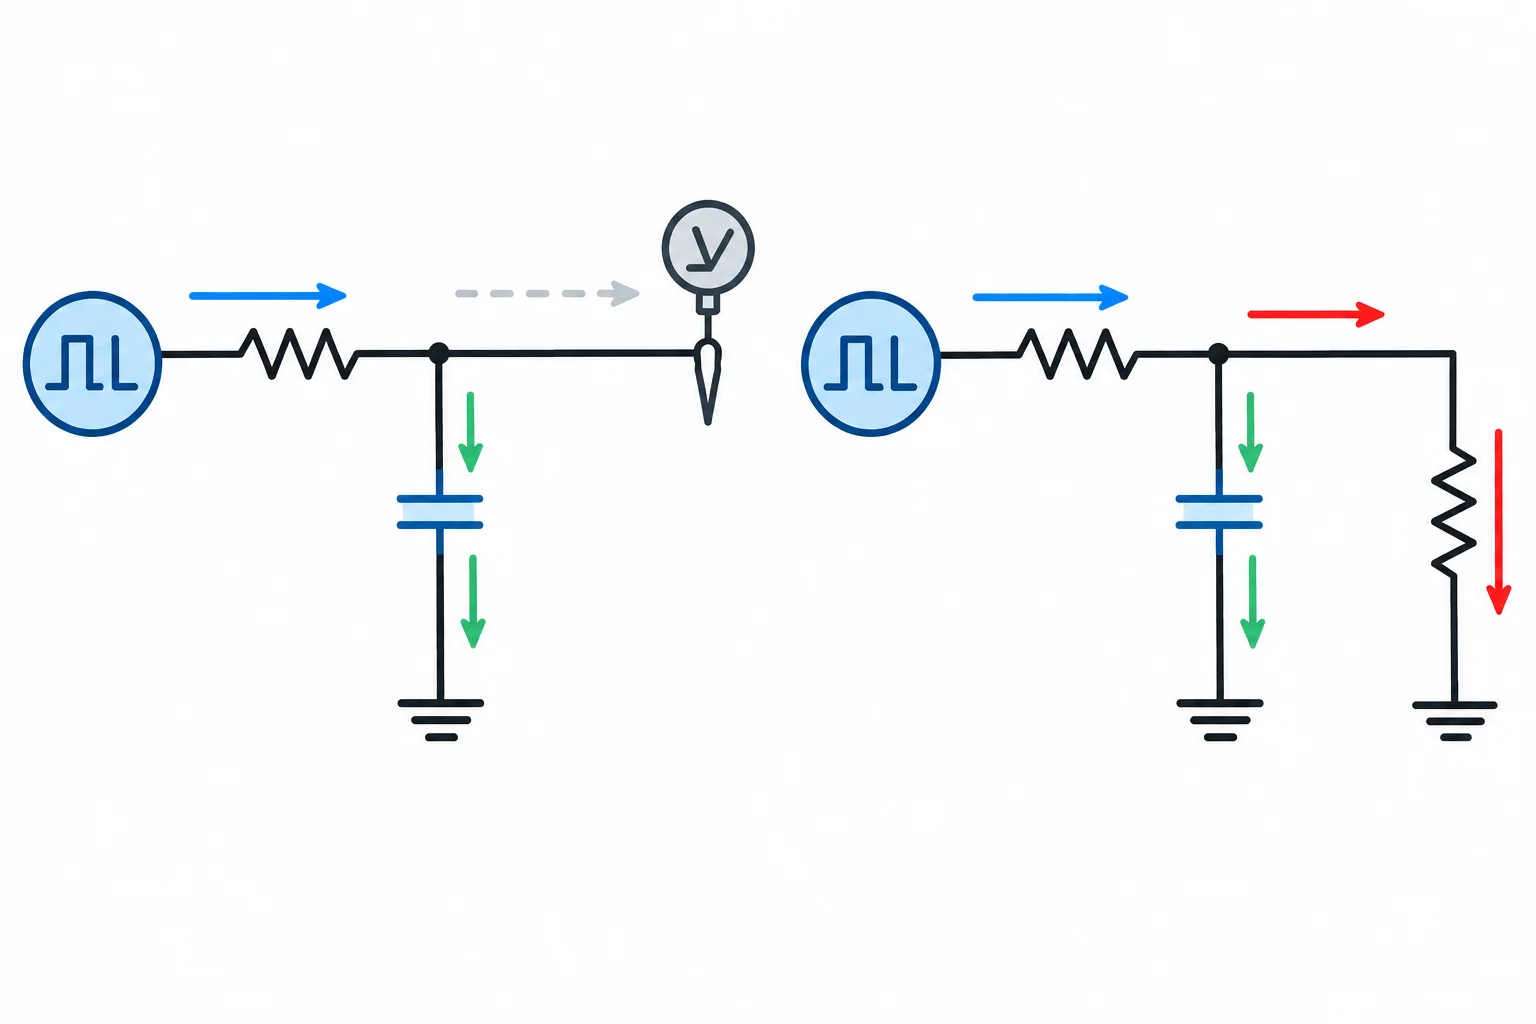
Uma carga em paralelo com o capacitor também conduz corrente pelo resistor série, reduzindo a tensão no nó de saída.
Considere R = 4,7 kΩ e uma carga R_L = 47 kΩ. A fração preservada é:
47/(4,7 + 47) ≈ 0,91
Logo, V_saída ≈ 0,91 × V_médio: há queda nominal de cerca de 9%. Se a média ideal fosse 2,50 V, a previsão com essa carga seria aproximadamente 2,27 V.
Uma entrada de alta impedância, como a entrada de um circuito apropriado de medição ou condicionamento, tem R_L muito maior que R e produz queda bem menor.
A carga também muda a dinâmica. A constante de tempo aproximada passa a ser:
τ ≈ (R em paralelo com R_L) × C
Como R em paralelo com R_L é menor que R, a resposta pode parecer mais rápida. Isso não é uma melhoria gratuita: a tensão útil caiu. Para R = 4,7 kΩ e R_L = 47 kΩ, R paralelo R_L é cerca de 4,27 kΩ.
Comparação nominal para R = 4,7 kΩ e C = 10 µF
| Condição | V_saída/V_médio | Constante de tempo |
|---|---|---|
| Entrada de alta impedância | Próximo de 1 | Próximo de 47 ms |
| Carga de 47 kΩ | Próximo de 0,91 | Próximo de 43 ms |
No instante em que o PWM está alto e o capacitor está descarregado, a corrente inicial pelo resistor é aproximadamente:
I ≈ 5 V / 4,7 kΩ ≈ 1,1 mA
Na descarga, o sentido da corrente muda conforme os níveis instantâneos, mas o resistor continua limitando-a. Esse cálculo verifica o resistor do filtro; não é um limite universal permitido para um GPIO. Consulte sempre as condições e os limites da sua placa.
Atenção
Esta saída é para sinalização analógica em entradas compatíveis de alta impedância. Não a use para alimentar diretamente LED, motor ou outra carga de potência.
Aumentar o capacitor pode reduzir a ondulação, mas não corrige a divisão de tensão causada por R_L. Quando a carga precisa receber a tensão sem carregar o filtro, use isolamento: um seguidor de tensão adequado à alimentação, à faixa de entrada, à excursão de saída e à corrente exigida.
Um filtro com R = 4,7 kΩ e C = 10 µF alimenta uma carga de 47 kΩ. A tensão média na saída ficou cerca de 9% abaixo do esperado. Qual ação trata diretamente essa queda, mantendo a finalidade de sinal analógico?
Passo 6 de 9
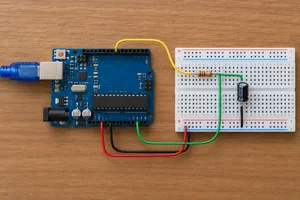
Você vai montar um filtro RC de baixa tensão para o Uno R3. Separe: computador com IDE Arduino, Uno R3 e cabo USB, protoboard, jumpers, resistor de 4,7 kΩ e capacitor de 10 µF com tensão nominal de pelo menos 10 V.
Nesta prática, alimente o Uno somente pelo USB. Não conecte fonte externa nem qualquer carga à saída filtrada. O nó de saída servirá apenas como sinal para a entrada A0, que é de alta impedância.
Atenção
Faça toda montagem ou alteração com o USB desconectado. Antes de reposicionar um capacitor que esteve conectado, descarregue-o passando por um resistor; não una diretamente seus terminais com um fio.
Confira também que AREF permanece sem conexão externa e que todos os pontos de GND usados na montagem são o mesmo GND do Uno.
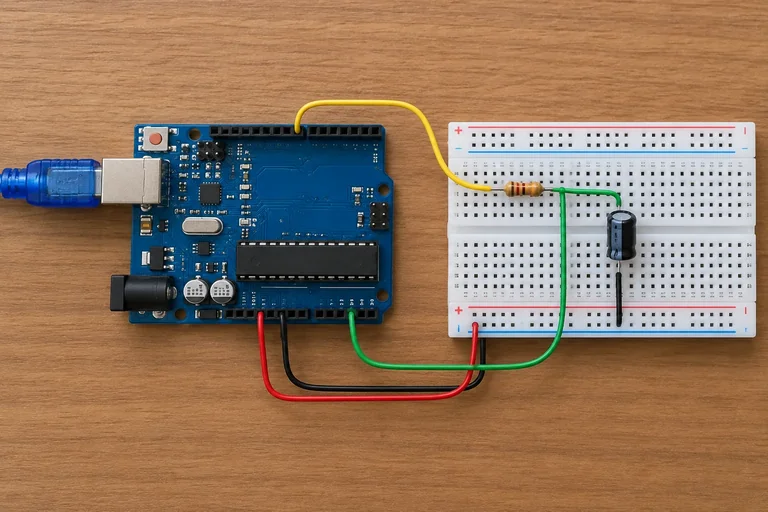
Monte estas cinco ligações funcionais na protoboard:
Assim, D3 fornece o PWM, o resistor limita a corrente que carrega e descarrega o capacitor, e A0 poderá verificar a tensão filtrada depois. Não conecte LED, motor ou outra carga a esse nó.
Dica
Observe o nó compartilhado: ele reúne a ponta do resistor, o positivo do capacitor e o jumper para A0. Em um capacitor eletrolítico, procure a faixa marcada com “−”: esse é o terminal negativo e deve ir ao GND. Confirme a identificação no componente que você tem em mãos.
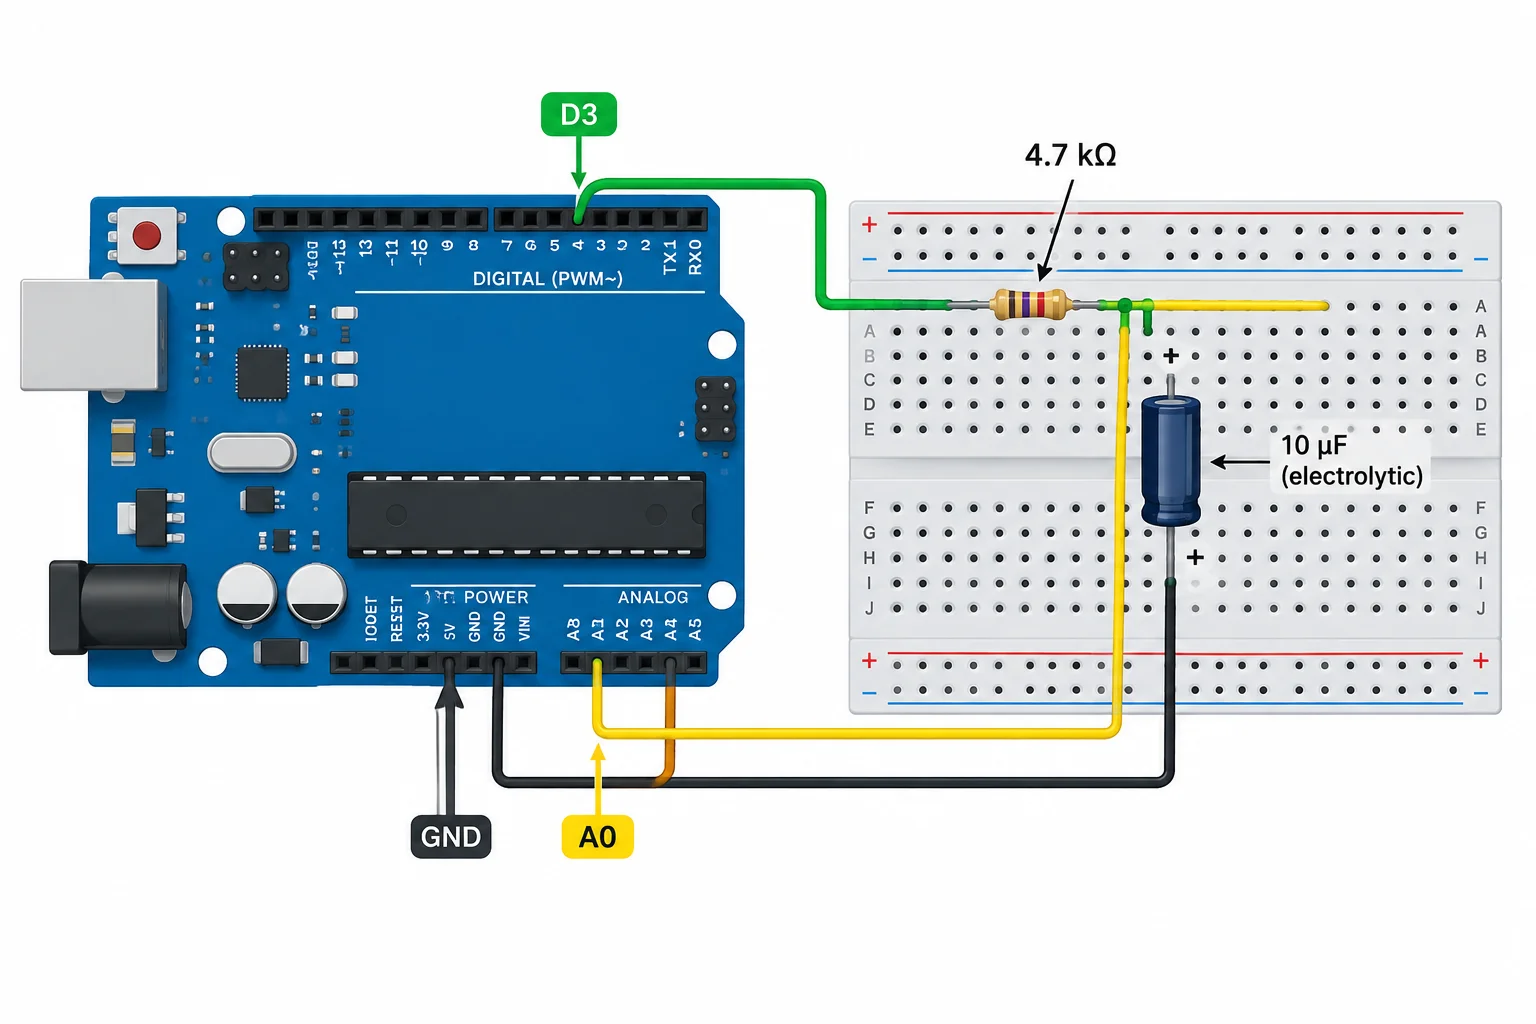
A0 mede o mesmo nó em que o capacitor suaviza os pulsos vindos de D3.
Ordene as ações para preparar a montagem. Considere que o capacitor ainda não foi usado; se ele já tivesse sido conectado e precisasse ser movido, sua descarga por um resistor ocorreria antes do reposicionamento.
Coloque as ações na ordem mais segura.
De acordo com o diagrama, qual ligação descreve corretamente o nó de saída?
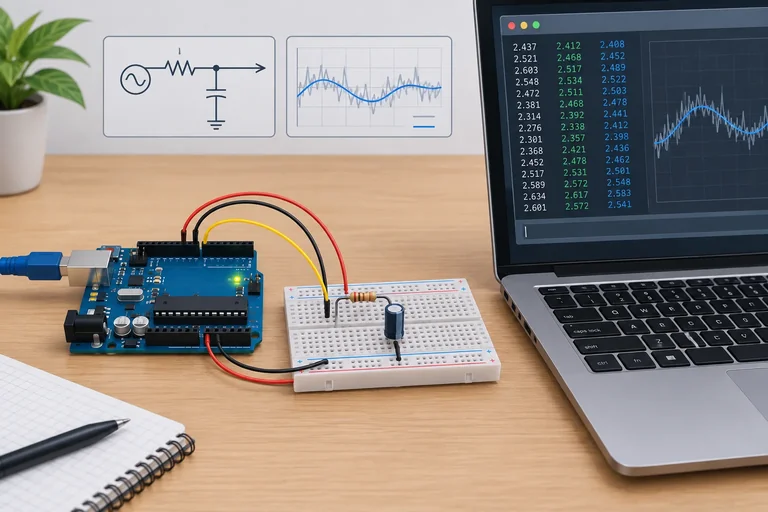
Passo 7 de 9
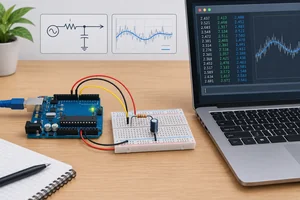
Execute um ensaio local com patamares PWM conhecidos e registre o código bruto do ADC após a acomodação inicial.
O programa vai aplicar os comandos 0, 64, 128, 191 e 255 ao PWM do pino D3. Cada patamar dura 5 s. Após uma troca, ele espera 300 ms antes da primeira leitura em A0 e então registra um código ADC a cada 200 ms.
Os pulsos no D3 continuam perto de 490 Hz; os 5 s são apenas o intervalo entre mudanças do comando. Mantenha o Timer2 na configuração padrão: não use funções ou bibliotecas que o reconfigurem durante este teste.
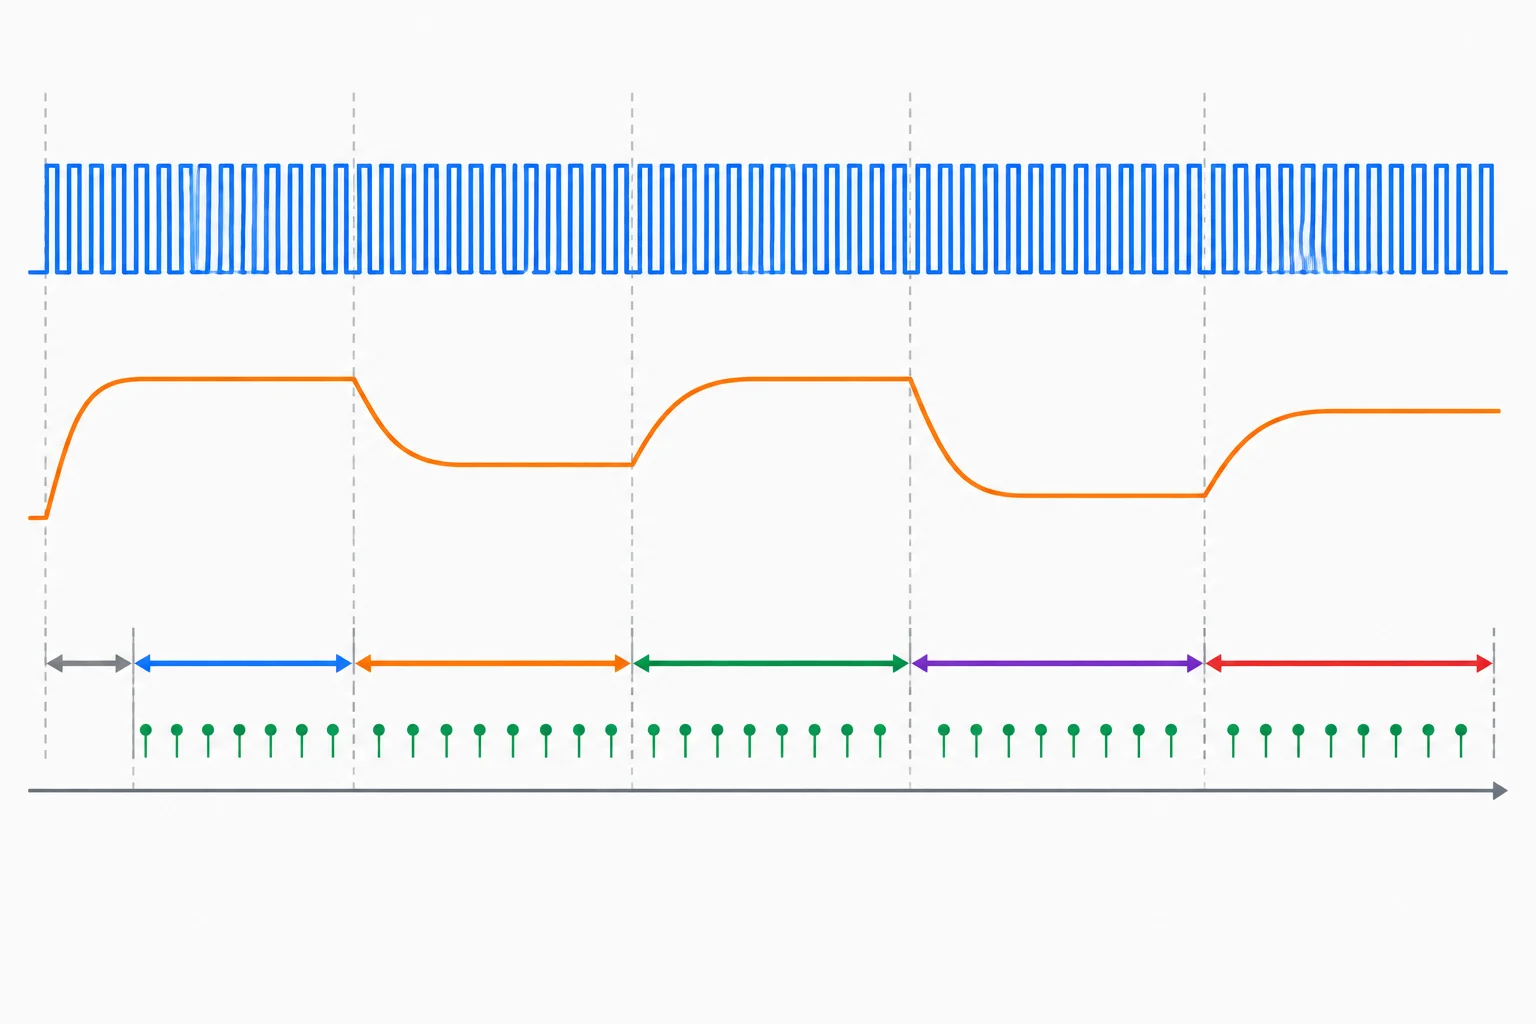
O PWM é rápido; a mudança de comando e o registro pelo ADC ocorrem em escalas de tempo bem mais lentas.
Dica
Use o Monitor Serial em 9600 bit/s. Registre principalmente os códigos brutos do ADC: eles permitem comparar os patamares sem assumir que a alimentação vale exatamente 5 V.
Copie o programa completo para a IDE Arduino, grave-o no Uno R3 já conectado ao filtro e abra o Monitor Serial em 9600 bit/s. A0 deve estar ligado ao nó entre o resistor e o capacitor.
const byte pinoPWM = 3;
const byte pinoEntrada = A0;
const byte comandos[] = {0, 64, 128, 191, 255};
const byte totalComandos = sizeof(comandos) / sizeof(comandos[0]);

byte indice = 0;
unsigned long inicioPatamar;
unsigned long proximaLeitura;

void aplicarComando() {
  analogWrite(pinoPWM, comandos[indice]);
}

void setup() {
  Serial.begin(9600);
  aplicarComando();
  inicioPatamar = millis();
  proximaLeitura = inicioPatamar + 300;
}

void loop() {
  unsigned long agora = millis();

  if (agora - inicioPatamar >= 5000) {
    indice = (indice + 1) % totalComandos;
    aplicarComando();
    inicioPatamar = agora;
    proximaLeitura = agora + 300;
  }

  if ((long)(agora - proximaLeitura) >= 0) {
    int codigoADC = analogRead(pinoEntrada);
    Serial.print("comando=");
    Serial.print(comandos[indice]);
    Serial.print(" adc=");
    Serial.println(codigoADC);
    proximaLeitura += 200;
  }
}comando=0 adc=0 comando=0 adc=0 comando=64 adc=257 comando=64 adc=257 comando=128 adc=514 comando=128 adc=514 comando=191 adc=766 comando=191 adc=766 comando=255 adc=1023 comando=255 adc=1023
Os códigos variam com a alimentação, tolerâncias e carga. As linhas se repetem enquanto cada patamar estiver ativo; os valores abaixo são apenas um exemplo nominal para um circuito sem carga significativa.
Complete as duas lacunas que preservam o teste: o PWM deve sair em D3 e cada comando deve permanecer ativo por cinco segundos. Não altere a frequência do PWM.
Preencha o pino e a duração do patamar.
analogWrite(, comandos[indice]);

if (agora - inicioPatamar >= ) {
  indice = (indice + 1) % totalComandos;
}
Passo 8 de 9
Compare previsões e leituras, reconhecendo os limites de ADC, multímetro e osciloscópio para avaliar uma saída PWM filtrada.
Use o programa do passo anterior e espere a região estabilizada de cada patamar antes de registrar valores. Compare pelo menos três comandos — por exemplo, 64, 128 e 191 — com a previsão ideal.
Para cada caso, anote: comando PWM, tensão média prevista, observação estabilizada e instrumento usado. Se usar o ADC, registre principalmente o código bruto impresso; se usar multímetro, registre a leitura em tensão contínua.
Os valores previstos abaixo assumem níveis reais de 0 V e 5 V. Eles são referências de comparação, não uma garantia de tensão exata na montagem.
Previsões ideais para uma excursão de 0 V a 5 V. Escolha ao menos três linhas para seu registro.
| Comando PWM | Tensão média prevista | Observação estabilizada | Instrumento |
|---|---|---|---|
| 0 | 0,00 V | Anote a sua | Anote o seu |
| 64 | 1,25 V | Anote a sua | Anote o seu |
| 128 | 2,51 V | Anote a sua | Anote o seu |
| 191 | 3,75 V | Anote a sua | Anote o seu |
| 255 | 5,00 V | Anote a sua | Anote o seu |
O ADC em A0 é útil para acompanhar os patamares, mas sua referência padrão está associada à mesma alimentação que também define aproximadamente o nível alto do PWM. Por isso, códigos coerentes com o comando mostram que a fração média está plausível; eles não demonstram que o nível alto seja exatamente 5 V.
Também não conclua que não há ondulação porque os códigos parecem repetíveis. Uma leitura isolada — ou várias leituras feitas em fases parecidas do PWM — pode não expor a variação rápida dentro de cada período.
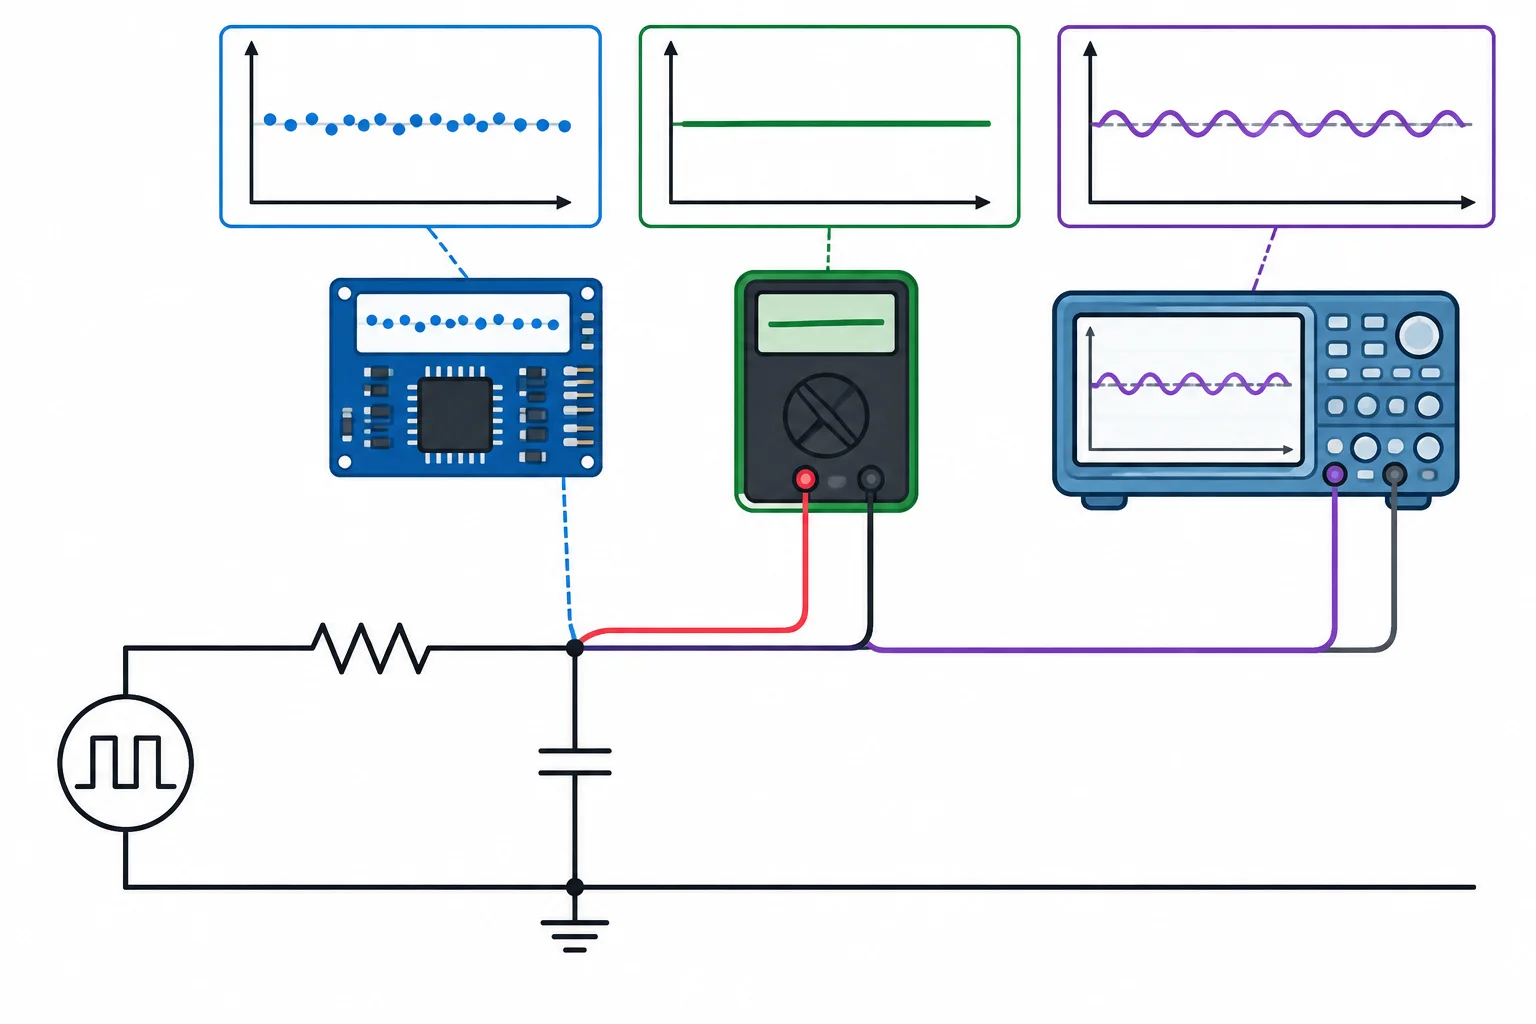
Uma indicação média estável não mostra, por si só, a forma de onda entre as amostras.
Dica
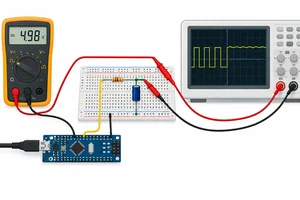
Um multímetro em tensão contínua também é adequado para conferir a componente média entre a saída e o GND. Divergências em relação à previsão podem resultar da alimentação real, das tolerâncias de R e C e de algum carregamento na saída.
Porém, o multímetro pode apresentar uma média muito estável mesmo com uma ondulação periódica presente. Ele não substitui uma observação da forma de onda.
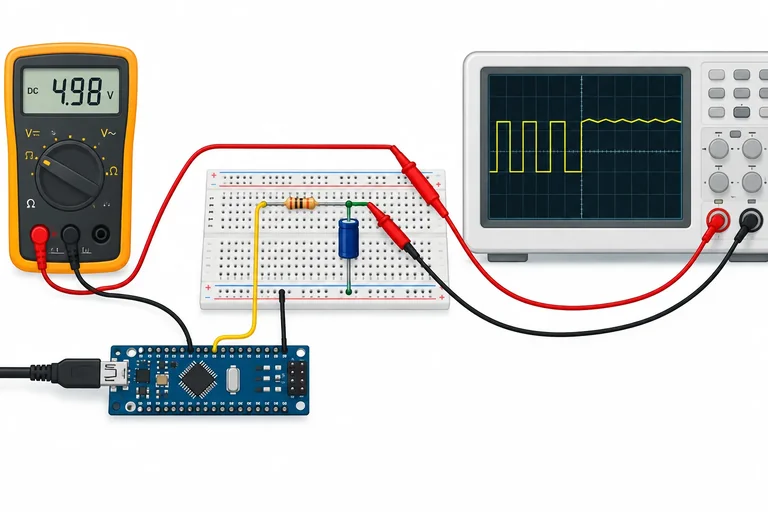
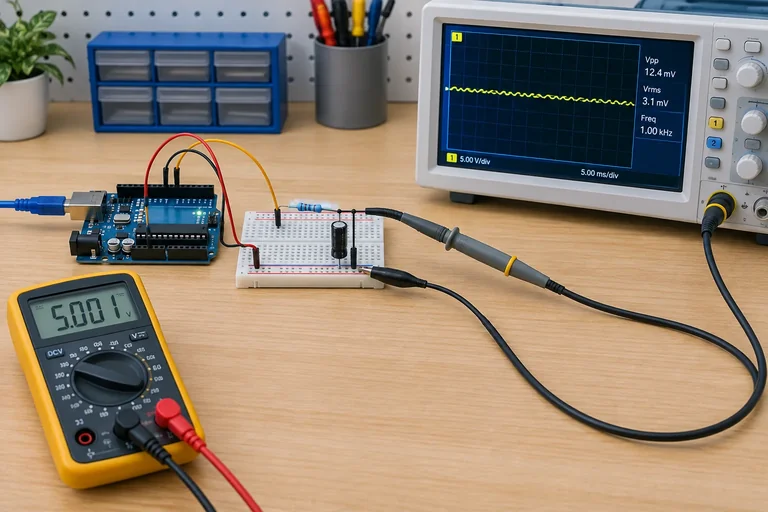
Se você tiver um osciloscópio, observe opcionalmente a saída em relação ao GND da montagem, com ponta de alta impedância. Ajuste as escalas de tempo e tensão até enxergar a pequena variação periódica e meça sua amplitude pico a pico.
Conecte o clipe de terra da ponta somente ao GND da montagem. Não o conecte a outro ponto do circuito. Com alimentação USB, mantenha a prática sem fontes externas nem cargas adicionais.
Sem osciloscópio, registre a ondulação como prevista pelo modelo, não como medida. A imagem deste tutorial é didática: ela não é uma medição da sua montagem.
“Se os códigos do ADC permanecem quase constantes em um patamar, então a saída não tem ondulação de PWM.”
A afirmação é verdadeira ou falsa?
Registre os resultados da sua verificação. Informe pelo menos três comandos PWM, a previsão de tensão média para cada um e a observação (código ADC e/ou leitura do multímetro). Depois, diga se você mediu a ondulação com osciloscópio ou apenas a estimou pelo modelo.
Conclua explicando, em uma frase, por que uma indicação estável do ADC ou do multímetro não prova que a ondulação é zero.
Escreva pelo menos 180 caracteres (0/180).
Passo 9 de 9
Conclua um pequeno projeto de saída analógica aproximada com PWM filtrado, justificando comando, filtro, carga e medições.
Você vai concluir o projeto para esta especificação:
Considere níveis nominais de PWM entre 0 V e 5 V. Isso torna a meta uma previsão, não uma referência de precisão. Para que o limite de ondulação tenha margem verificável, especifique R = 4,7 kΩ com tolerância de 1% e C = 10 µF com tolerância de 5%.
O nó filtrado é destinado a uma entrada de alta impedância; ele não é uma fonte para cargas de potência.
Use o comando 128. Com níveis nominais de 0 V e 5 V, ele prevê:
O filtro nominal de 4,7 kΩ e 10 µF tem \(\tau = 47\ \text{ms}\), \(f_c \approx 3,4\ \text{Hz}\) e acomodação nominal de cerca de \(5\tau = 235\ \text{ms}\). A banda útil de 0,3 Hz fica bem abaixo do corte, enquanto o PWM de D3, perto de 490 Hz, fica muito acima dele.
A entrada mínima de 470 kΩ reduz a média por aproximadamente 1%. No pior caso de resistor alto, a previsão para o patamar de comando 128 cai de 2,51 V para aproximadamente 2,48 V. Isso ainda caracteriza uma saída próxima de 2,5 V, mas deve ser considerado se a aplicação exigir exatidão maior.
Verificação pelas tolerâncias especificadas de R e C. A estimativa de ondulação considera comando próximo de 50%, PWM de 490 Hz e carga desprezível; a entrada de 470 kΩ é suficientemente alta para este modelo inicial.
| Verificação | Pior combinação | Resultado | Conclusão |
|---|---|---|---|
| Ondulação | R = 4,653 kΩ; C = 9,5 µF | ≈ 58 mVpp | Abaixo de 60 mVpp |
| Acomodação | R = 4,747 kΩ; C = 10,5 µF | 5τ ≈ 249 ms | Abaixo de 300 ms |
| Banda útil | f_c nominal ≈ 3,4 Hz | 0,3 Hz << f_c | Variação lenta preservada |
| Carga mínima | R_L = 470 kΩ | Queda ≈ 1% | Entrada compatível |
Dica
A margem não elimina todas as incertezas: alimentação real, níveis do GPIO e componentes fora de sua especificação ainda podem alterar o resultado. Ela mostra, porém, que as tolerâncias declaradas de R e C não consomem os limites de 60 mVpp e 0,30 s no modelo usado.
Se trocar o capacitor por 100 µF, a ondulação cai aproximadamente dez vezes, mas a acomodação passa para cerca de 2,35 s: essa troca não atende à especificação. Se reduzir a resistência da carga, a tensão média cai pelo divisor e a resposta também muda. Aumentar C não corrige esse erro de carregamento.
Qual opção sustenta a especificação de ondulação abaixo de 60 mVpp e acomodação abaixo de 0,30 s, usando o modelo estudado?
Escreva uma justificativa curta para o caso integrado. Informe o comando, R e C com suas tolerâncias, o pior caso de ondulação e de acomodação, o efeito da entrada de 470 kΩ e as evidências para média e ondulação. Não proponha alimentar uma carga de potência pelo nó filtrado.
Escreva pelo menos 180 caracteres (0/180).
Resumo
Síntese final
Parabéns! Você concluiu: Tensão analógica com PWM filtrado
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks