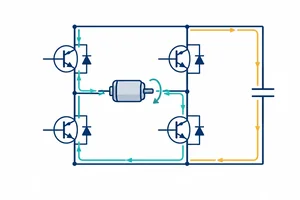
Passo 1 de 9
Entenda quais correntes o motor exige
Reconheça por que a condição de partida, e não apenas a corrente em vazio, orienta o dimensionamento do acionamento.
Trilha de aprendizado · Nível 12 · Tutorial 6
Dimensionar o acionamento unidirecional de um pequeno motor CC por PWM, considerando partida, recirculação e interação com a alimentação do microcontrolador.
 Entenda quais correntes o motor exige
Reconheça por que a condição de partida, e não apenas a corrente em vazio, orienta o dimensionamento do acionamento. 2 min
 Estime a demanda de partida
Calcule uma referência conservadora para a corrente de partida e registre o que esse valor representa — e o que ele não representa. 3 min
 Siga a corrente nos dois estados do PWM
Acompanhe os caminhos de corrente de um motor com MOSFET no lado de baixo durante os intervalos ligado e desligado do PWM. 2 min
 Separe corrente do motor e corrente da fonte
Diferencie correntes instantâneas e médias no acionamento PWM e aplique a aproximação de corrente média somente no regime em que ela é válida. 3 min
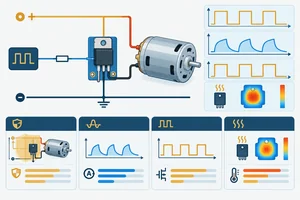 Verifique se o MOSFET suporta o acionamento
Seleção de um MOSFET de lado baixo a partir da tensão de gate disponível, dos limites de tensão e corrente e das condições térmicas e de pulso. 3 min
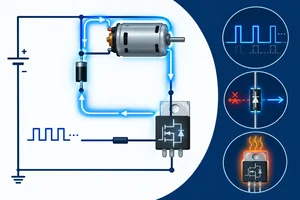 Dimensione o caminho de recirculação
2 min
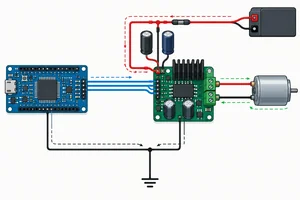 Proteja a alimentação do microcontrolador
Avalie a capacidade de partida da alimentação e organize os ramos de potência e lógica para reduzir quedas e reinicializações. 2 min
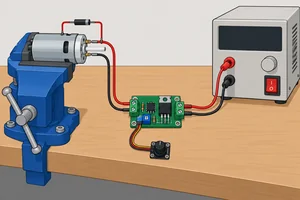 Defina condições seguras para testar
3 min
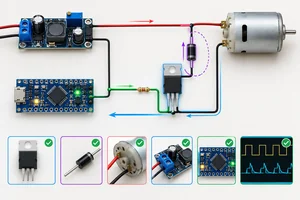 Conclua o dimensionamento do acionamento
Síntese aplicada e decisão técnica para um acionamento unidirecional de pequeno motor CC. 3 min
Passo 1 de 9
Reconheça por que a condição de partida, e não apenas a corrente em vazio, orienta o dimensionamento do acionamento.
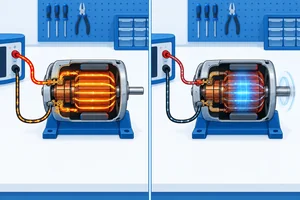
Um motor CC com escovas não é apenas uma resistência. No modelo simplificado, o enrolamento tem resistência e indutância. Quando o eixo gira, o motor também gera uma força contraeletromotriz (FCEM), uma tensão interna que se opõe à tensão aplicada.
De forma qualitativa: no instante em que o motor está parado, a FCEM é praticamente zero. À medida que ele acelera, a FCEM cresce e sobra menos tensão para produzir corrente no enrolamento. Por isso, a corrente normalmente diminui depois da partida.
A indutância impede que a corrente mude instantaneamente, mas não elimina a necessidade de dimensionar o estágio para a condição inicial exigente.
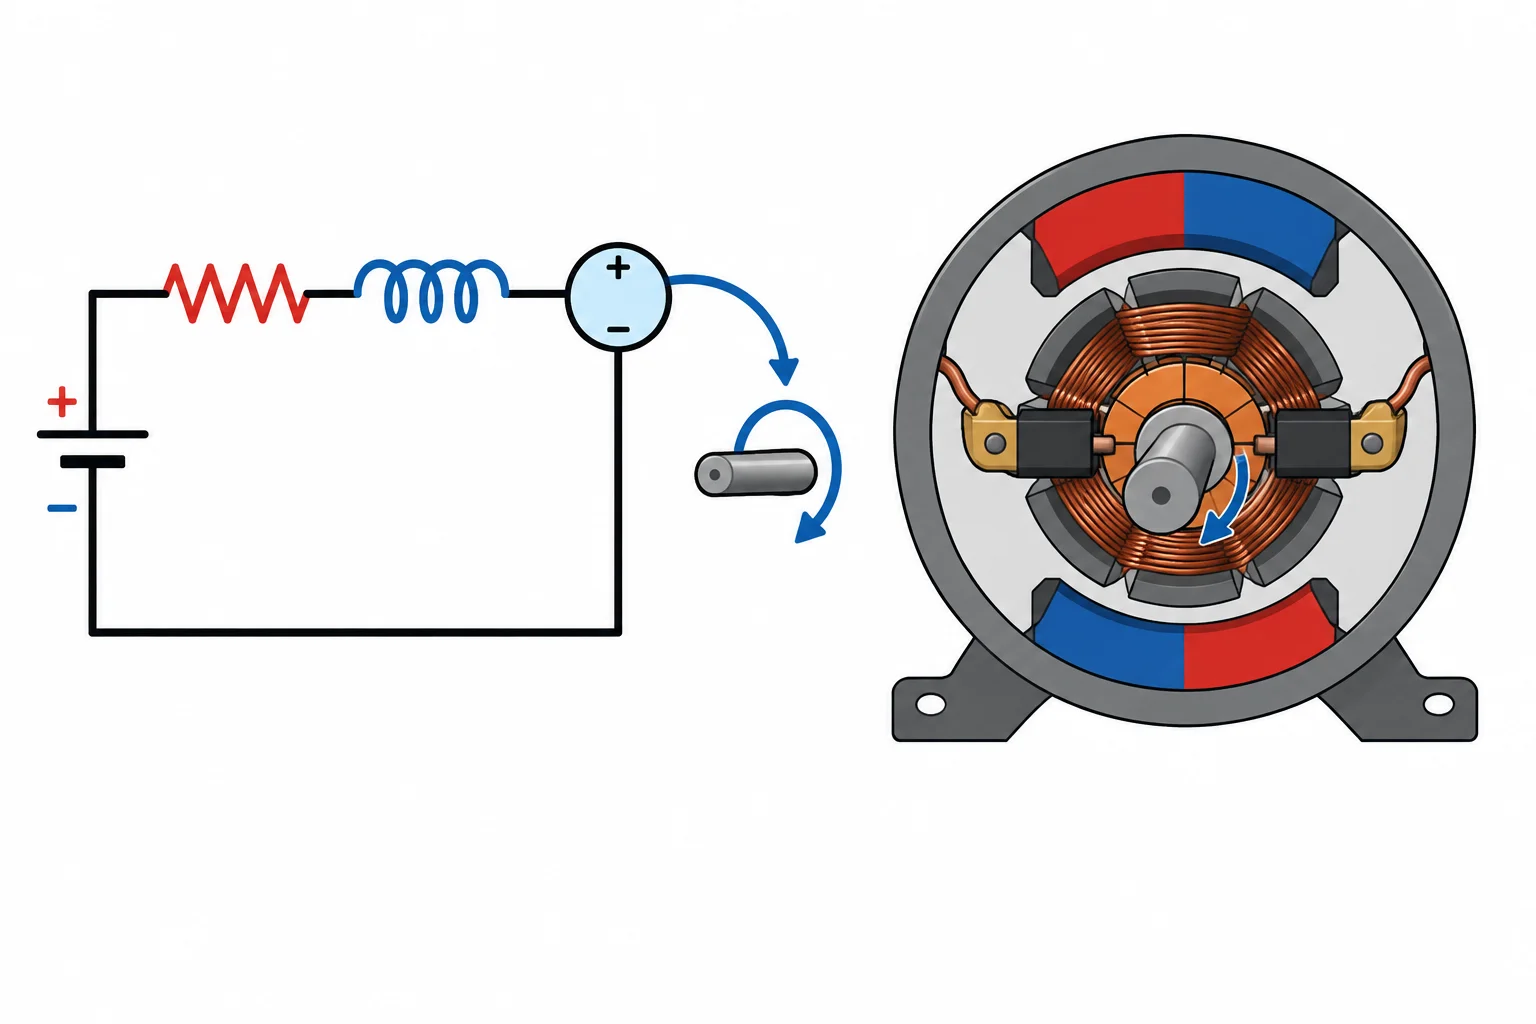
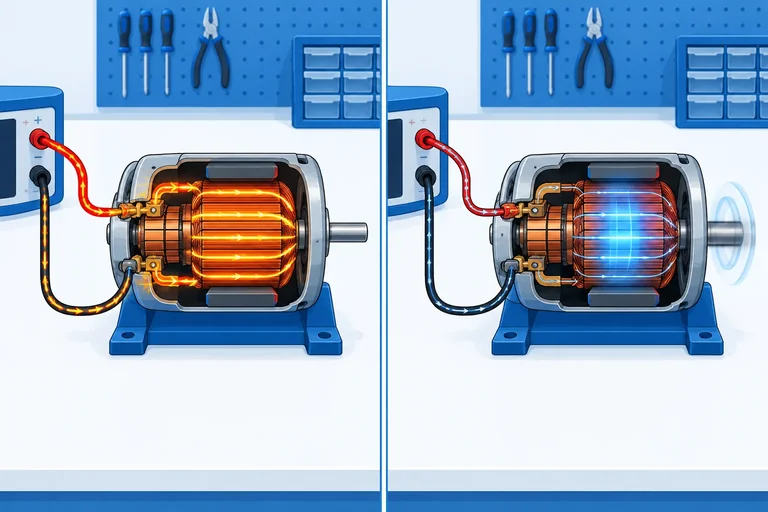
A rotação cria a FCEM; ela cresce enquanto o motor acelera.
Use este caso de referência didático nos próximos passos. Os valores permitem comparar as condições do motor, mas ainda não são uma autorização para montar ou energizar um circuito.
Dados elétricos e condições declaradas para o pequeno motor CC de referência.
| Parâmetro | Valor | Condição |
|---|---|---|
| Tensão nominal | 6 Vcc | Operação prevista |
| Corrente em vazio | 0,12 A | Eixo livre, 6 V |
| Resistência do enrolamento | 2,4 Ω | Valor documentado a frio |
| Alimentação prevista | Até 6 Vcc | Fonte isolada de baixa tensão |
| PWM previsto | 20 kHz | Acionamento unidirecional |
A corrente em vazio é medida com o eixo livre, depois que o motor atingiu rotação. Nessa situação, a FCEM já reduz a corrente.
Com uma carga mecânica maior, o eixo tende a girar mais devagar. A FCEM diminui e a corrente aumenta. Na partida, o rotor começa parado; portanto, a corrente pode ser muito maior que a corrente em vazio. O acionamento — fonte, chave e proteção — deve suportar essa condição transitória prevista, não apenas os 0,12 A observados em vazio.
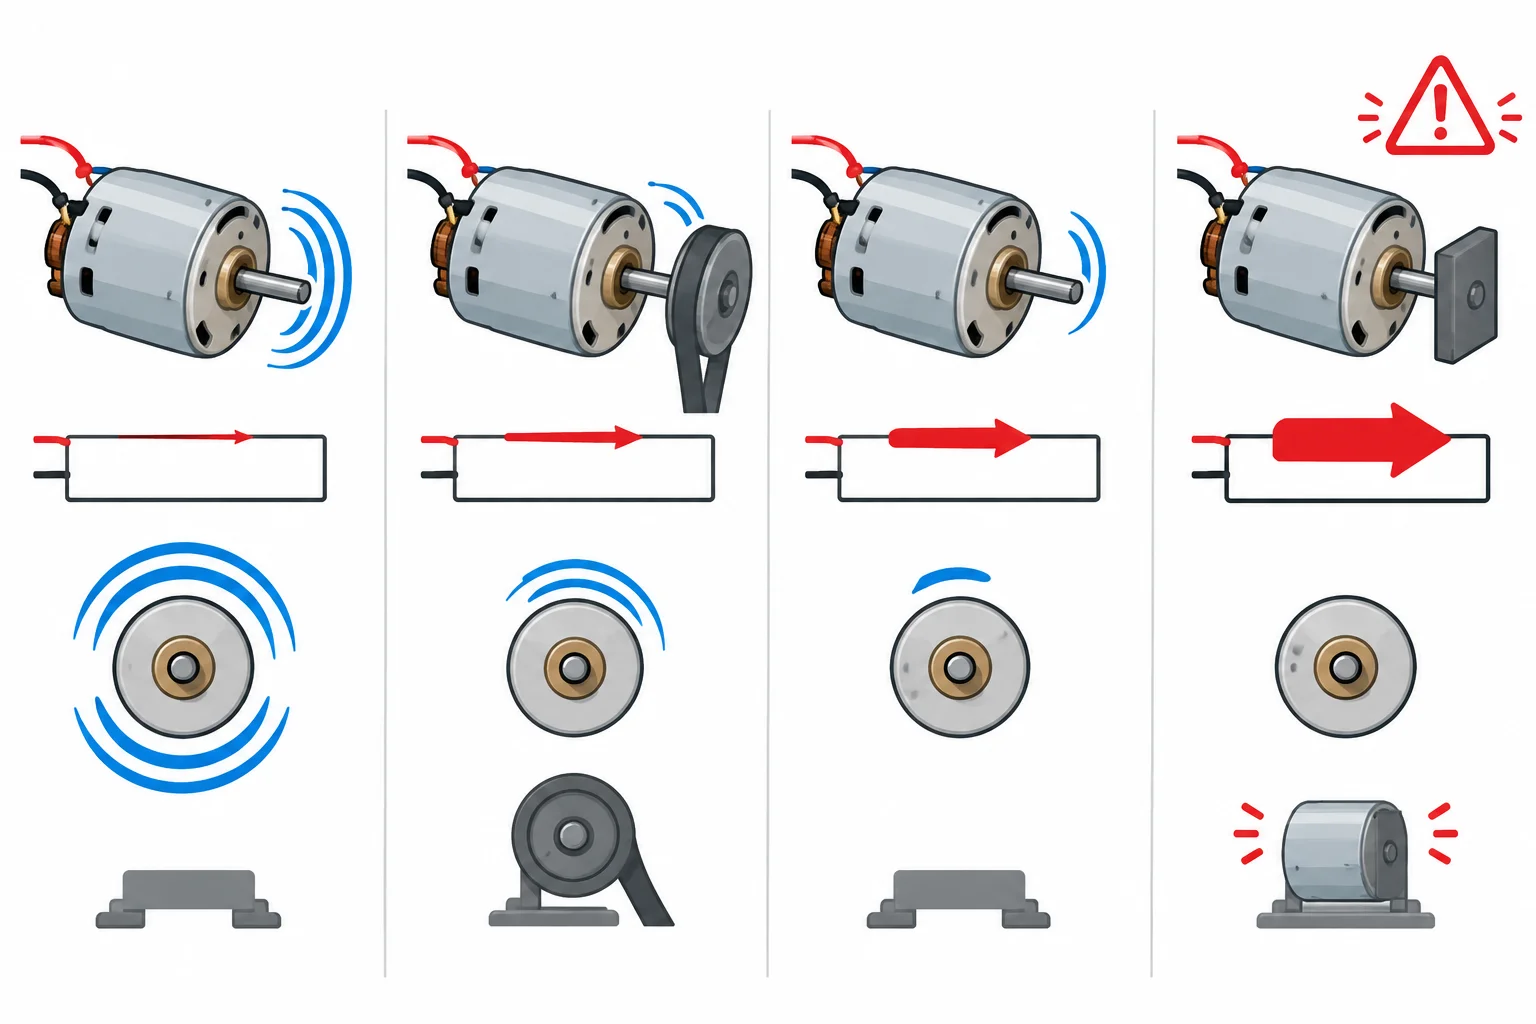
Menos rotação geralmente significa menos FCEM e maior demanda de corrente.
Atenção
Partida: transitório normal, previsto no projeto; o rotor sai do repouso e acelera.
Rotor bloqueado: condição de falha ou sobrecarga, em que o eixo não gira e a demanda elevada pode persistir. Ela será analisada por dados e cálculos, sem travar fisicamente o eixo para medir a corrente.
Não conclua que um conjunto é adequado só porque o motor gira livremente em um teste rápido.
Associe cada condição do motor à descrição mais adequada.
Exemplo
Faça as associações entre condição, rotação e comportamento de corrente.
Associe cada condição à sua característica principal.
Escreva pelo menos 180 caracteres (0/180).
Passo 2 de 9
Calcule uma referência conservadora para a corrente de partida e registre o que esse valor representa — e o que ele não representa.
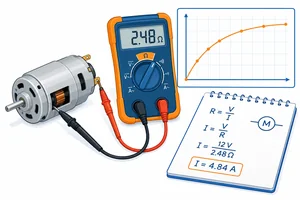
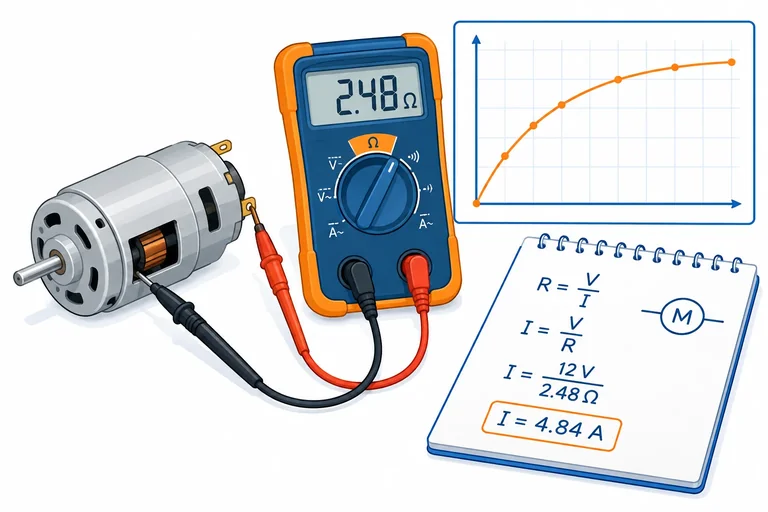
Na partida, o rotor ainda está parado. Portanto, a força contraeletromotriz é aproximadamente nula e uma referência conservadora é:
I_partida ≈ V / R_enrolamento
Use a maior tensão prevista dentro da especificação do motor e a menor resistência documentada a frio. Essa combinação evita subestimar a demanda do acionamento.
O resultado é uma estimativa de referência resistiva: ele não significa que a corrente salta instantaneamente a esse valor no instante em que a tensão é aplicada.
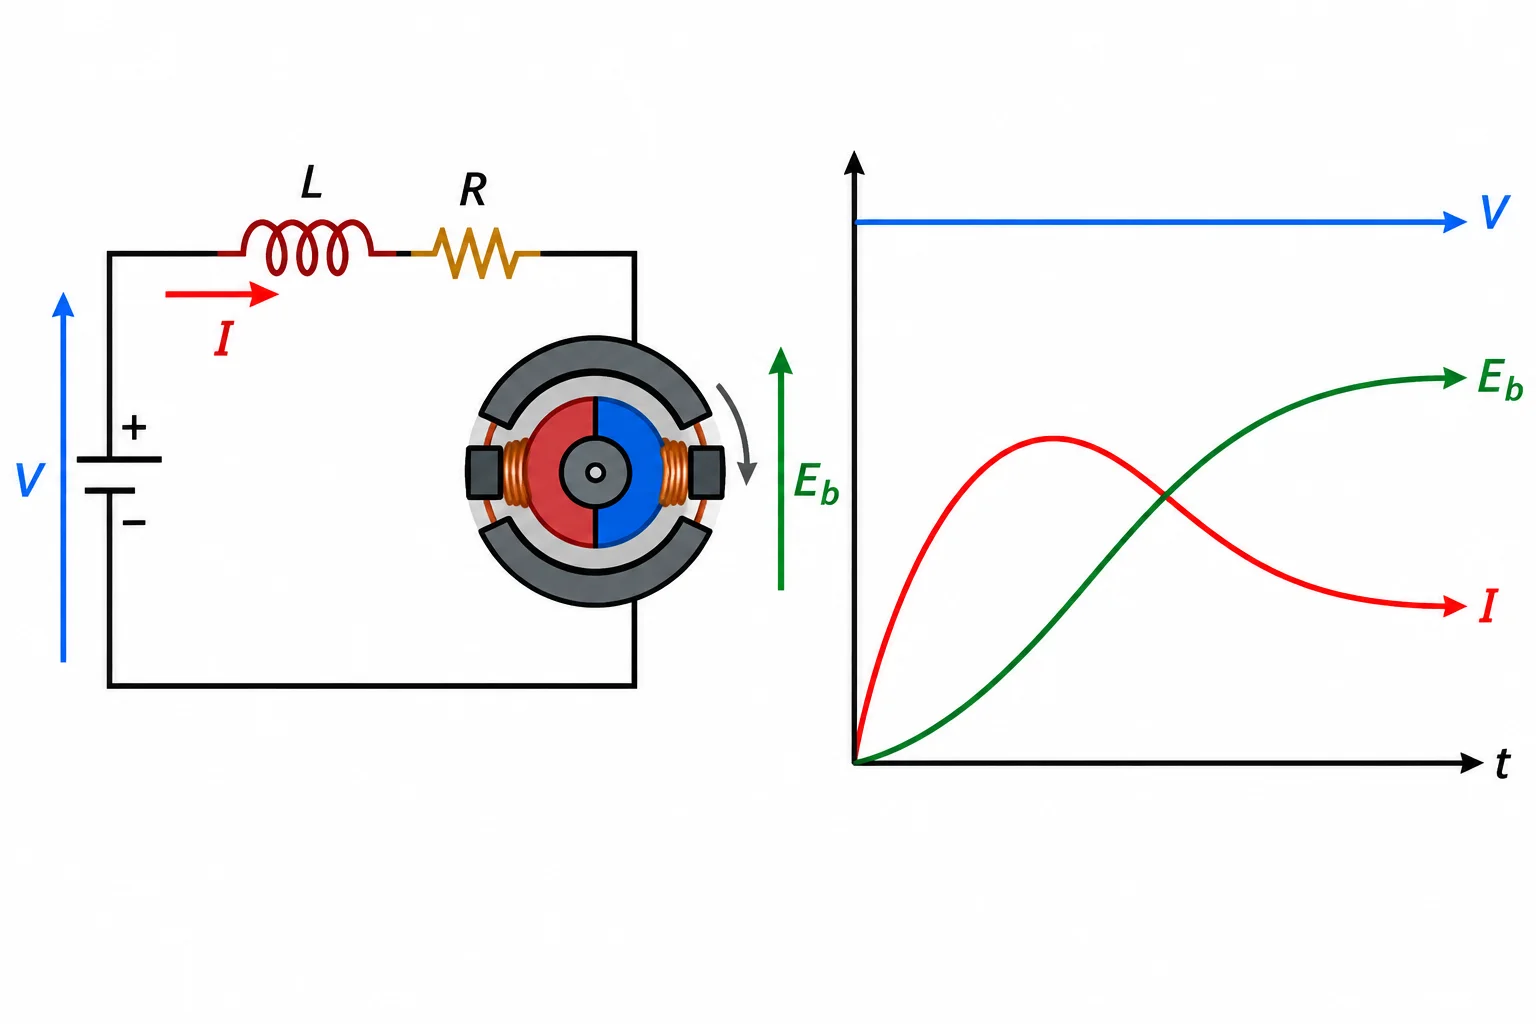
A indutância limita a subida inicial da corrente. Conforme o motor ganha velocidade, a força contraeletromotriz cresce e reduz a corrente.
Exemplo
Considere um pequeno motor cujo fabricante documenta:
A estimativa conservadora é:
I_partida ≈ 6,0 V / 2,4 Ω = 2,5 A
Registre esse valor como pico estimado de partida, acompanhado das condições “6,0 V” e “2,4 Ω a frio”. Não o trate como corrente contínua permitida.
O valor calculado orienta uma análise inicial, mas dados documentados mais completos têm prioridade. Quando existirem, prefira a corrente de bloqueio, o envelope de partida e as condições de ensaio informados pelo fabricante.
| Grandeza | Uso no dimensionamento | Não conclui sozinha |
|---|---|---|
| Corrente contínua | Condição sustentada | Pico de partida |
| Pico estimado de partida | Demanda inicial provável | Duração suportável |
| Duração do pico | Aquecimento e pulso | Repetição das partidas |
| Repetição | Demanda térmica acumulada | Valor instantâneo exato |
Para um motor com tensão máxima prevista de 9,0 V e menor resistência documentada a frio de 3,0 Ω, complete a estimativa conservadora:
I_partida ≈ ____ A
Preencha a corrente de partida estimada.
Atenção
Não bloqueie fisicamente o rotor para “medir” a corrente de partida. Bloqueio é uma condição de falha, não um procedimento de obtenção de dados neste tutorial.
Resistência do enrolamento, escovas, contatos e cabos introduzem incerteza. Se faltarem tensão aplicável, resistência confiável ou limites documentados de partida, a decisão segura é não energizar o motor até obter dados suficientes.
Passo 3 de 9
Acompanhe os caminhos de corrente de um motor com MOSFET no lado de baixo durante os intervalos ligado e desligado do PWM.
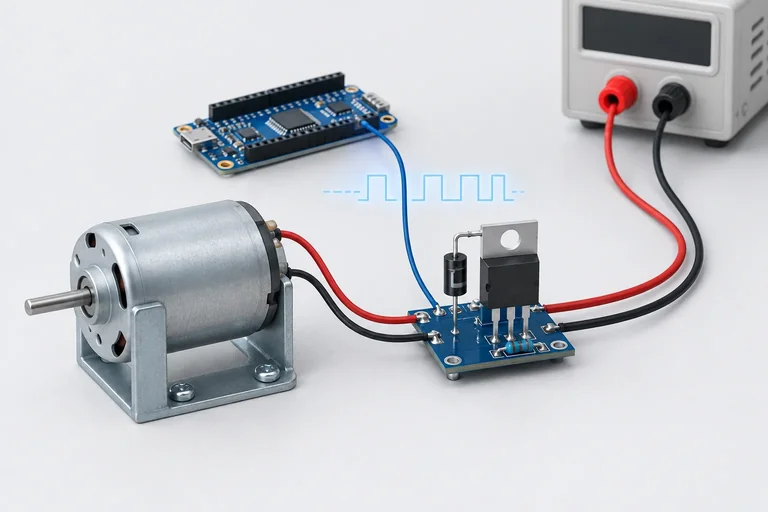
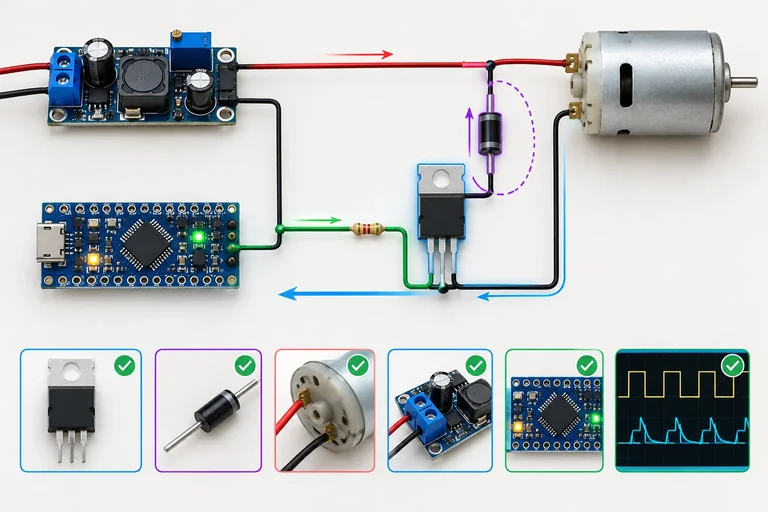
Neste acionamento unidirecional, o motor fica entre +V_MOTOR e o dreno de um MOSFET N. O source vai ao retorno de potência (GND), e o gate recebe o PWM por uma saída lógica compatível, sempre com referência de GND comum.
O MOSFET é uma chave no lado de baixo: quando conduz, ele completa o caminho para o retorno. Esse circuito aciona em um único sentido; inversão de rotação exige outra topologia, vista adiante.
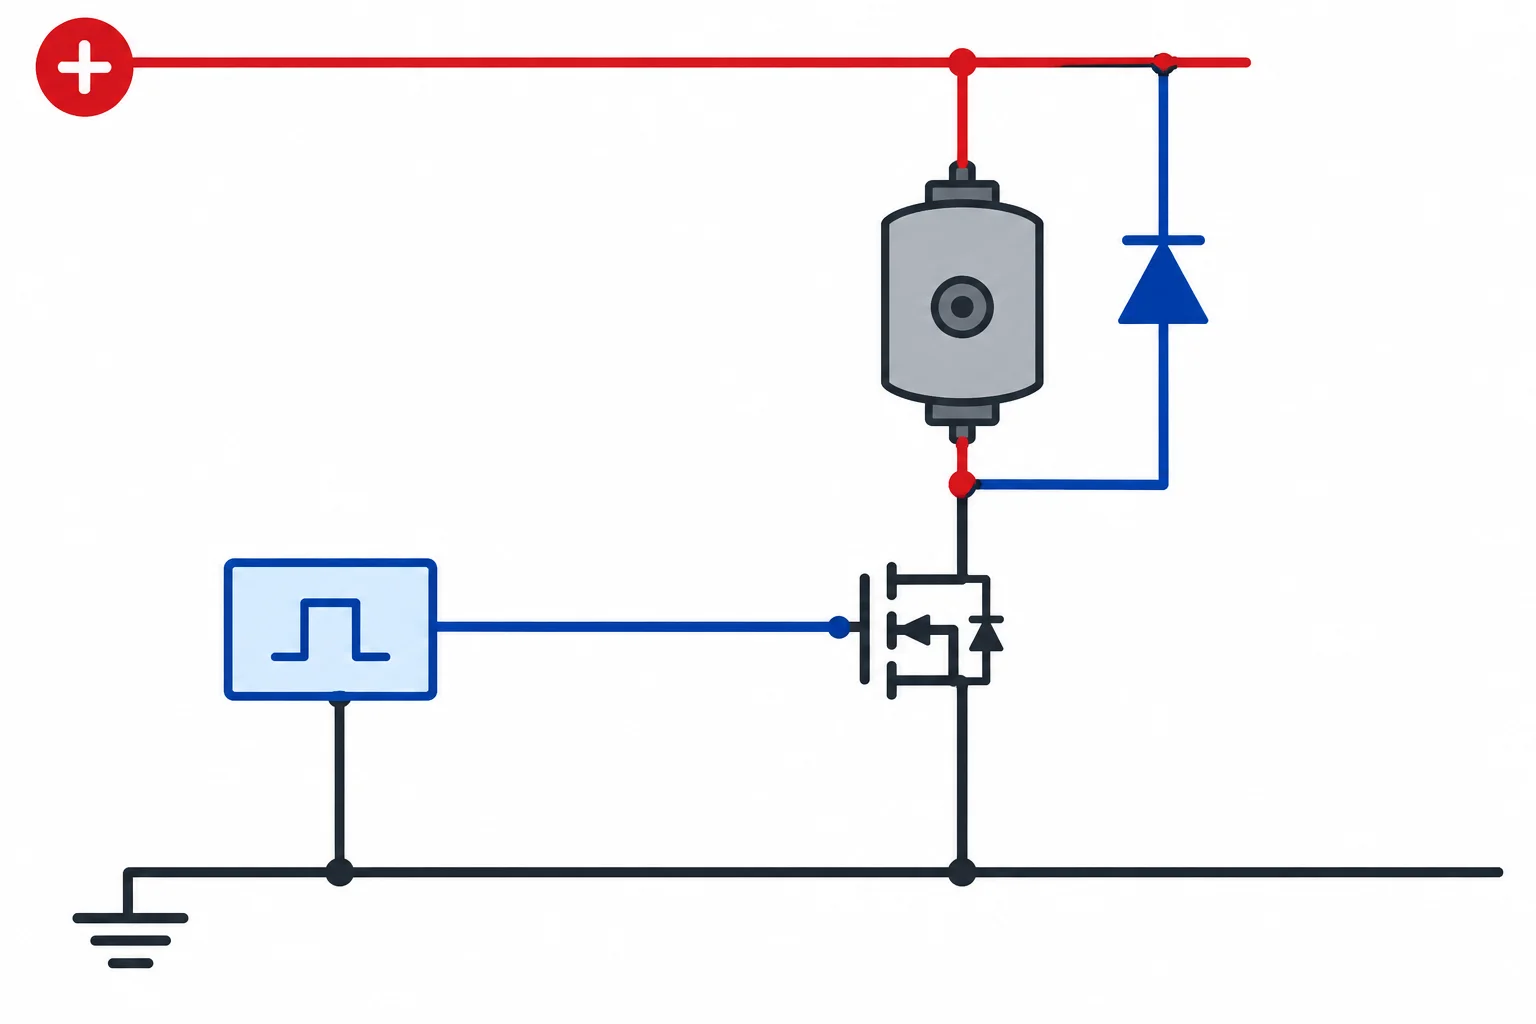
O diodo externo fica em paralelo com o motor: cátodo no positivo e ânodo no terminal do dreno.
Dica
Com essa orientação, o diodo fica reversamente polarizado enquanto o MOSFET está ligado. Ele só passa a conduzir quando o MOSFET desliga e o enrolamento tenta manter sua corrente.
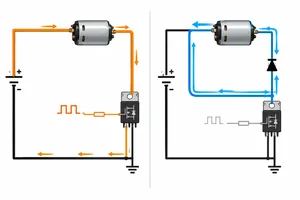
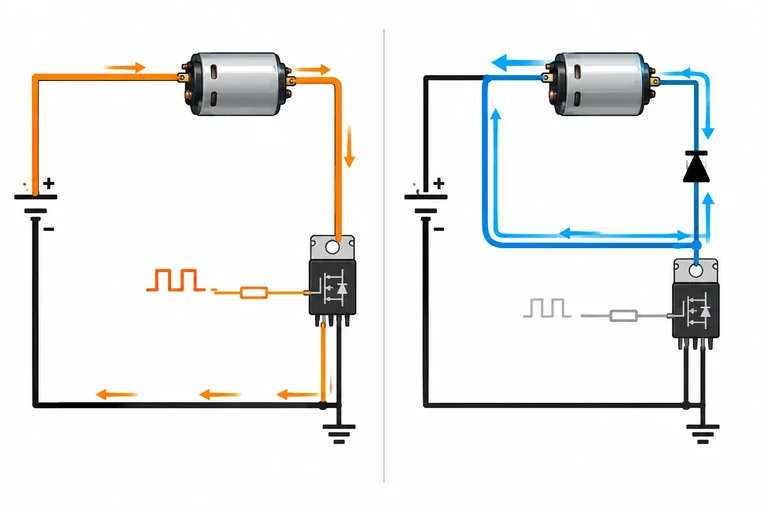
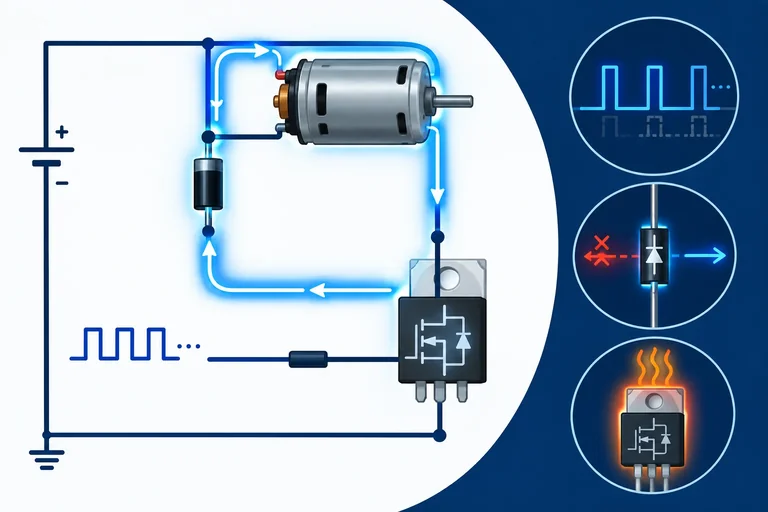
Estado ligado: o PWM coloca o MOSFET em condução. A corrente sai do positivo da alimentação, atravessa o motor, passa pelo MOSFET e retorna ao negativo da fonte.
Nesse intervalo, o diodo externo permanece bloqueado. A corrente no enrolamento tende a crescer, ou pode apenas variar pouco, conforme a velocidade do motor, a carga e os valores do circuito.
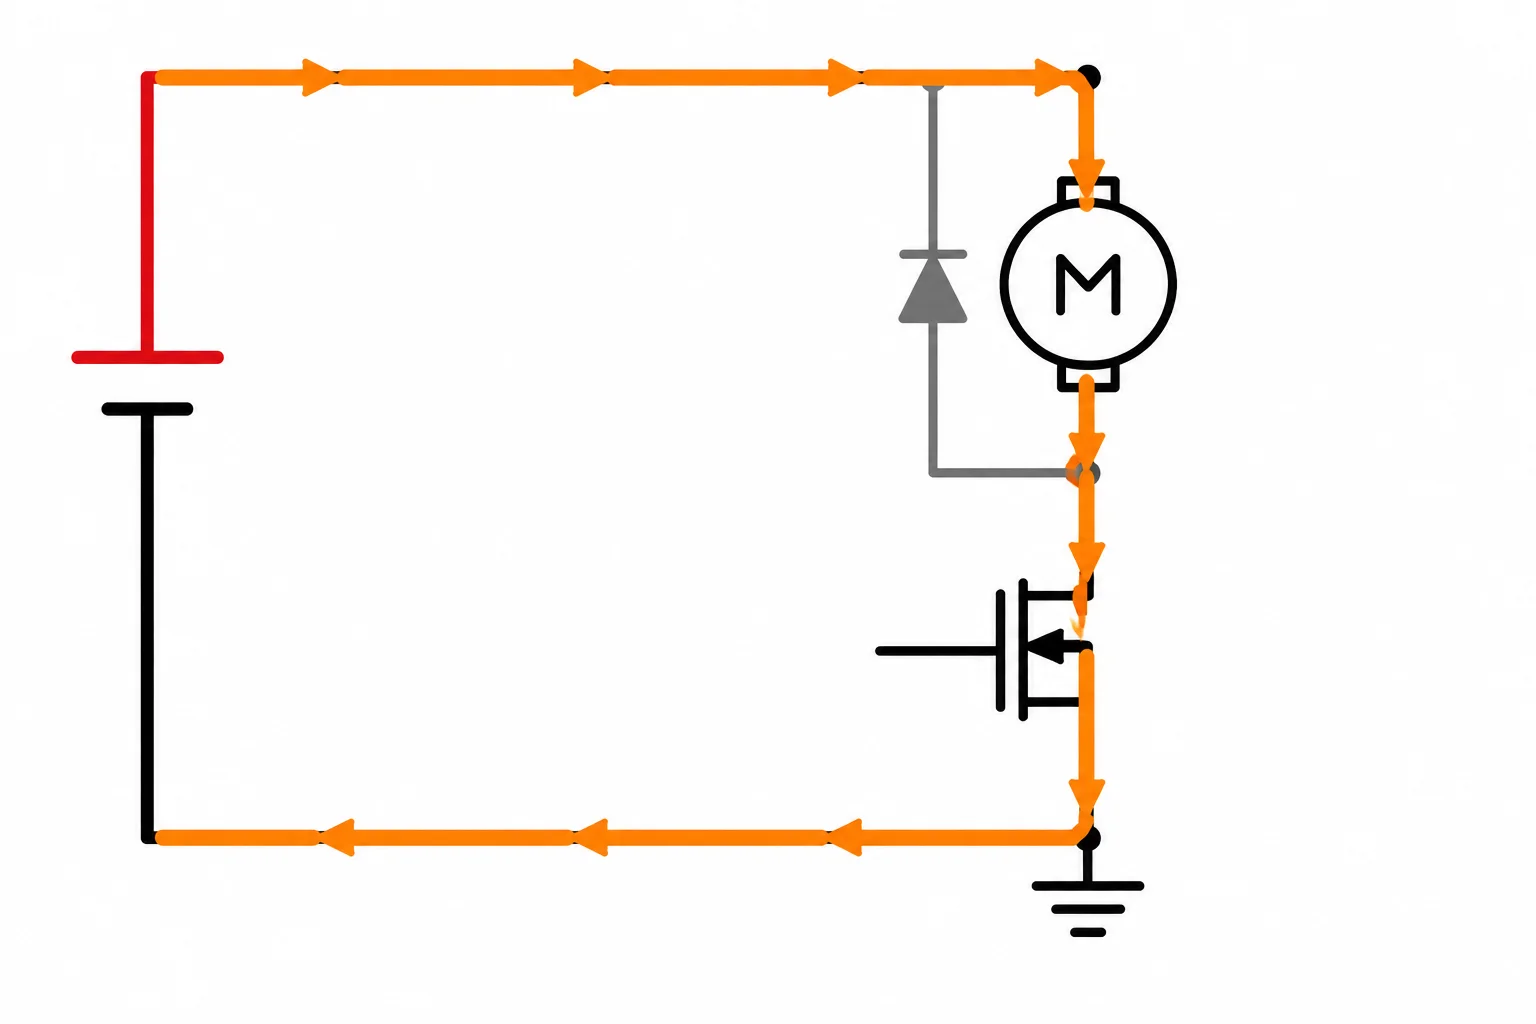
Com a chave conduzindo, a fonte fornece energia ao motor pelo caminho principal.
Estado desligado: ao abrir o MOSFET, a corrente no enrolamento não pode cair instantaneamente a zero. Para conservá-la no mesmo sentido através do motor, a tensão no dreno sobe acima de +V_MOTOR até polarizar diretamente o diodo.
Forma-se então um laço local: motor → diodo → motor. A tensão do dreno fica aproximadamente em +V_MOTOR + V_F; o diodo limita o transiente e oferece o percurso de recirculação.
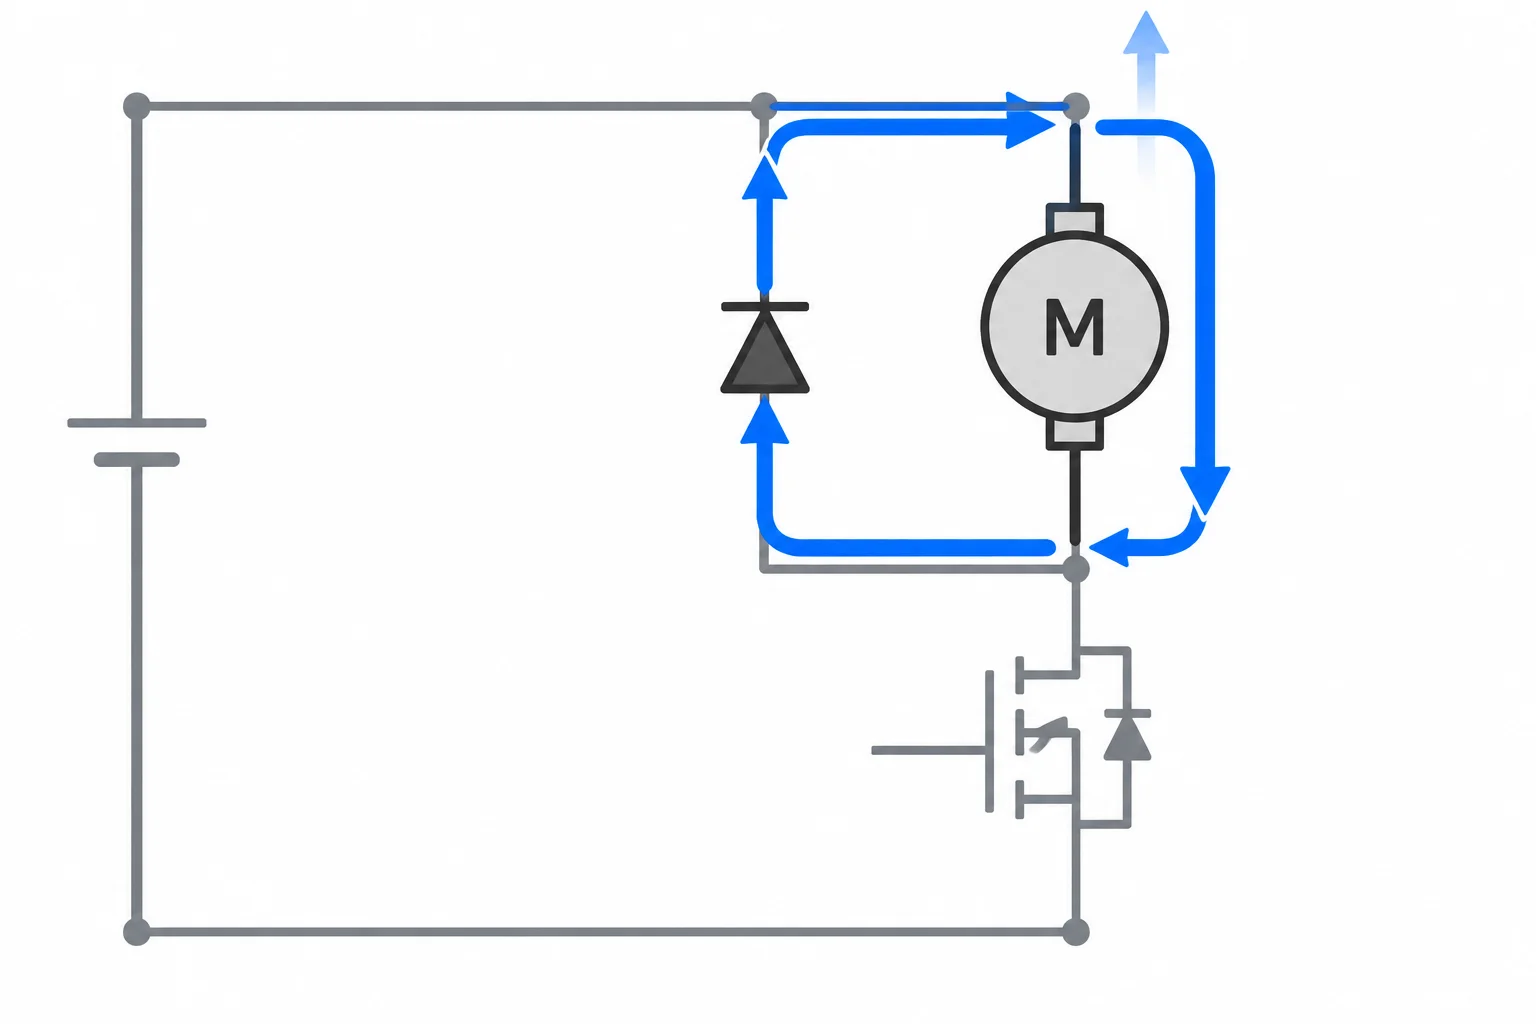
O sentido da corrente no enrolamento se mantém; o caminho muda do MOSFET para o diodo.
Dica
A recirculação existe somente enquanto há energia armazenada no enrolamento. Se a corrente decair a zero antes do próximo pulso PWM, o diodo também desliga. Não se deve desenhar ou supor uma corrente negativa para prolongar artificialmente esse intervalo.
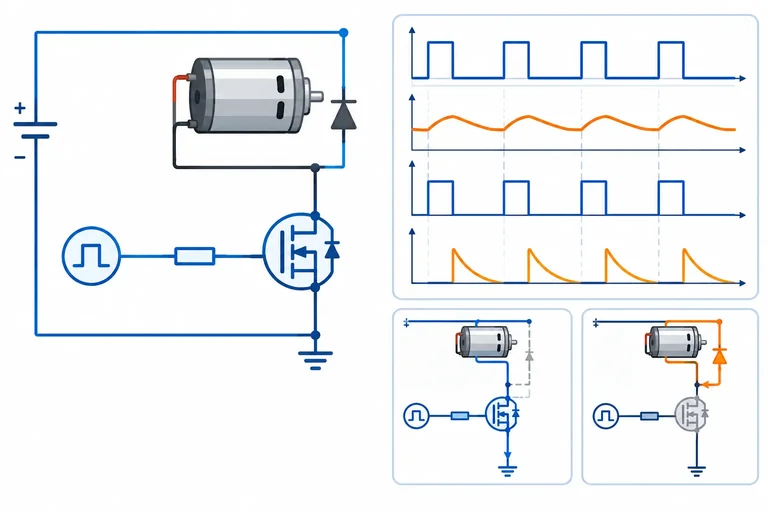
Com o MOSFET desligado e ainda havendo corrente no enrolamento, qual conexão do diodo permite a recirculação correta?
Escolha o diagrama correto.
Passo 4 de 9
Diferencie correntes instantâneas e médias no acionamento PWM e aplique a aproximação de corrente média somente no regime em que ela é válida.
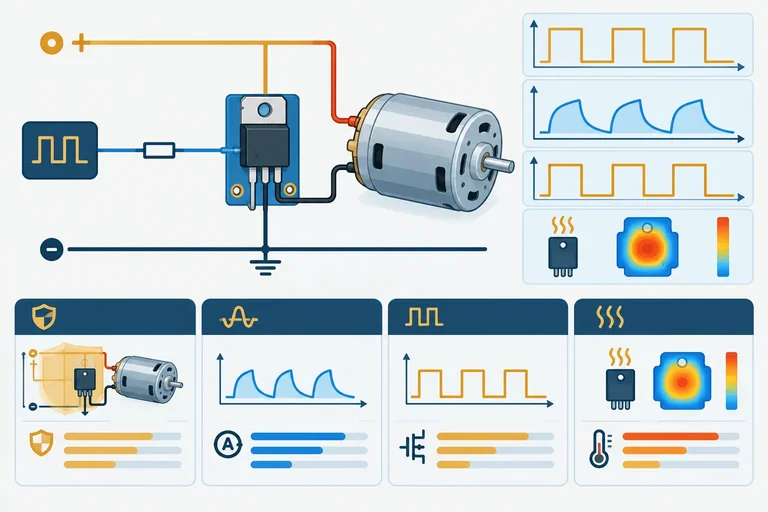
Durante o PWM, não existe uma única “corrente do circuito”. Cada componente conduz em instantes diferentes.
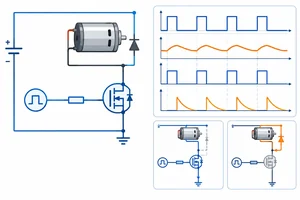
Considere o acionamento já estudado: MOSFET no lado de baixo e diodo externo em paralelo com o motor. Enquanto o PWM está em nível alto, o MOSFET conduz e a corrente segue pelo motor. Quando o PWM vai para nível baixo, a corrente do enrolamento tende a continuar e passa para o diodo de recirculação.
Assim, a corrente do motor pode permanecer positiva e variar suavemente, enquanto as correntes no MOSFET e no diodo aparecem em intervalos alternados.
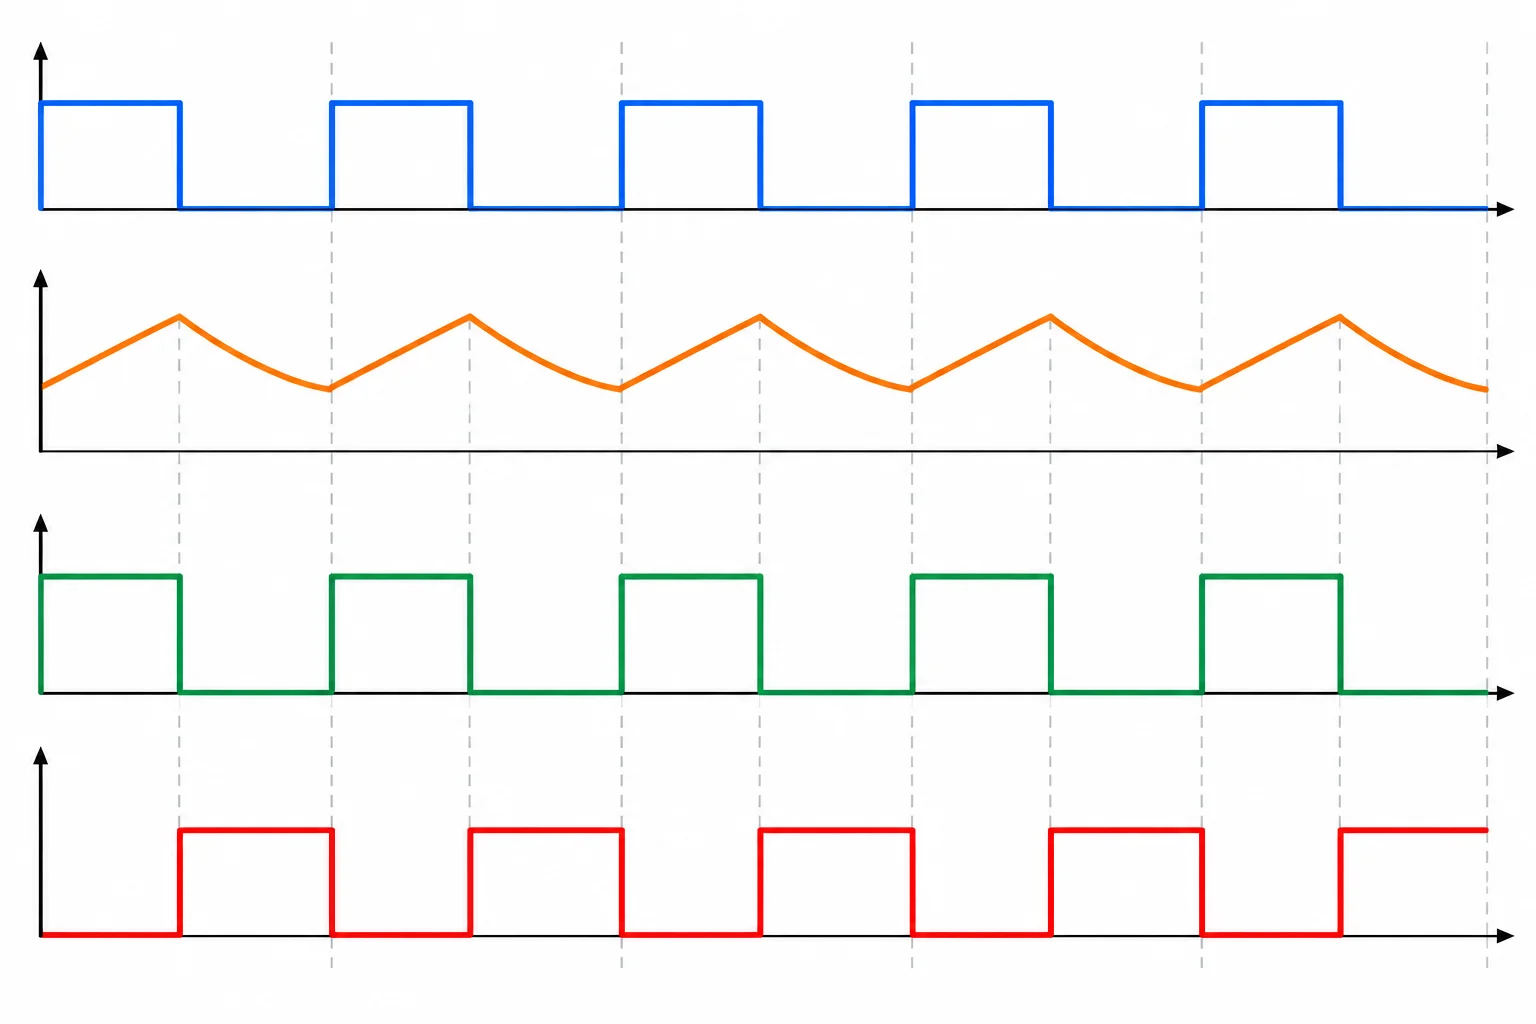
Em corrente contínua no enrolamento, MOSFET e diodo conduzem alternadamente.
Dica
A figura representa corrente contínua: a corrente do motor não chega a zero antes do pulso seguinte. Se ela chegar a zero, o diodo deixa de conduzir até o próximo intervalo ligado; ainda assim, não se deve inventar uma corrente de recirculação depois desse ponto.
Sem considerar um capacitor local, durante o intervalo ligado a fonte entrega corrente ao caminho:
positivo → motor → MOSFET → retorno.
No intervalo desligado, a recirculação ideal forma um laço local:
motor → diodo → motor.
Portanto, a fonte não fornece diretamente a corrente do motor durante a recirculação ideal. Isso não significa que a fonte seja irrelevante: ela repõe, ao longo dos ciclos, a energia retirada quando o MOSFET conduz.
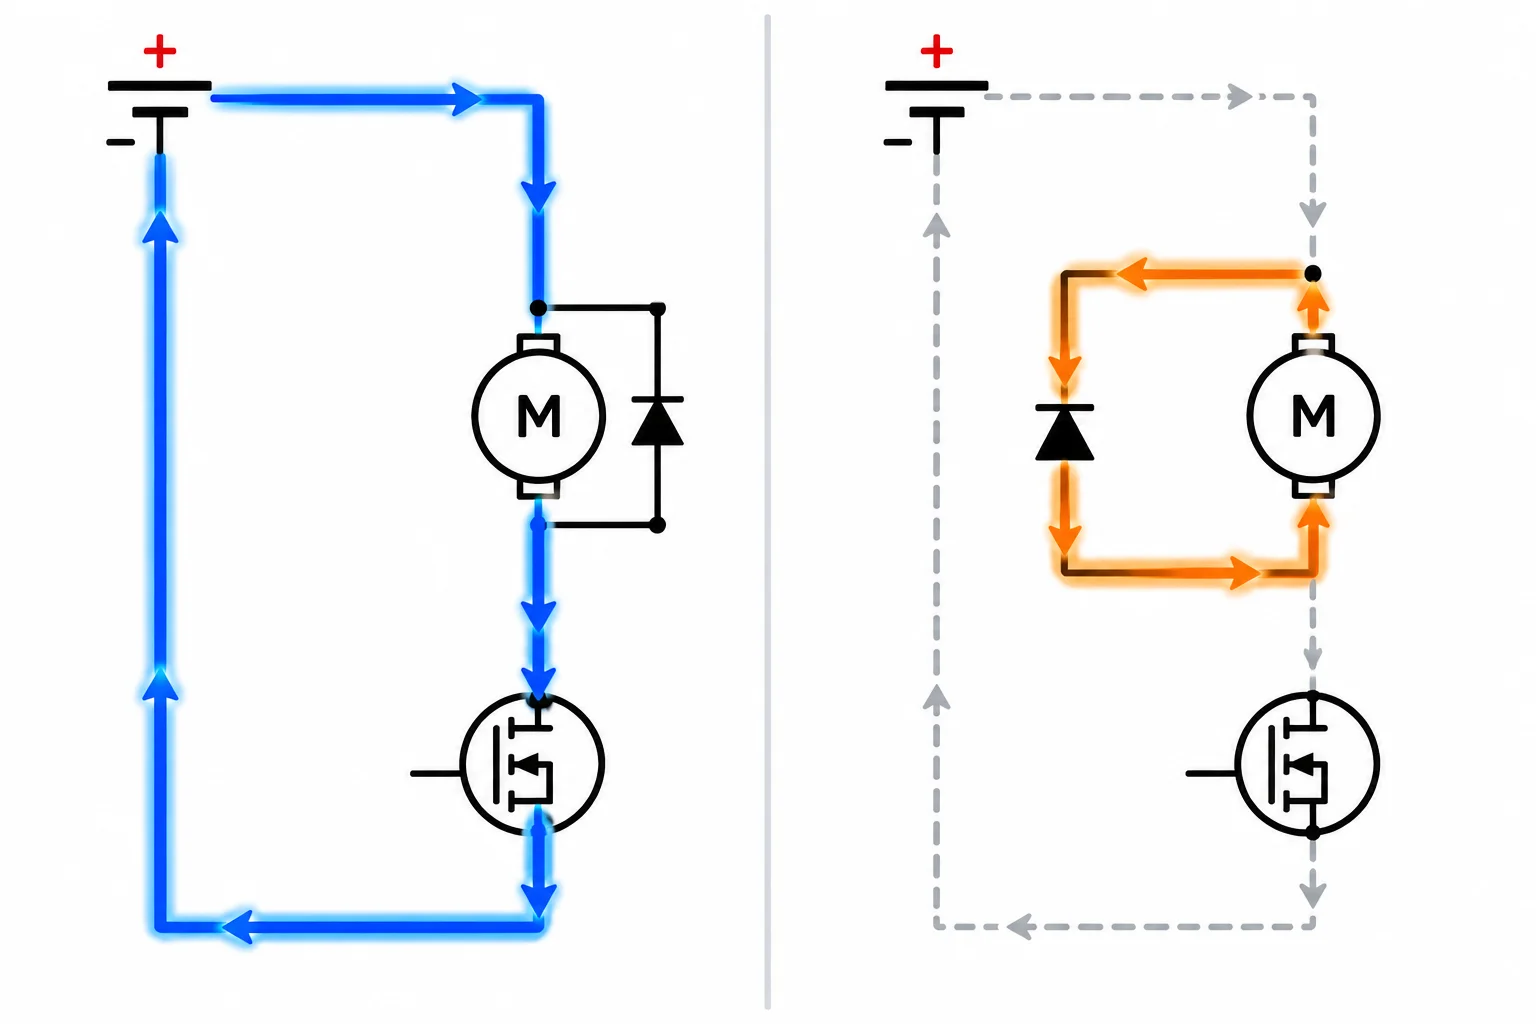
A fonte alimenta o estágio na condução; o diodo fecha o laço durante a recirculação.
Um capacitor próximo ao estágio pode fornecer e receber parte da corrente pulsante. Por isso, a corrente nos terminais da fonte pode ter outra forma de onda que a corrente do MOSFET ou do motor.
Não conclua a capacidade da fonte olhando apenas a corrente média: partida, pulsos, cabos, resposta da fonte e consumos da lógica também importam. A escolha detalhada do capacitor será tratada em outro contexto.
Em regime estável, com corrente contínua no motor e pequena ondulação, uma aproximação útil é:
I_fonte,média ≈ D × I_motor
onde D é o ciclo de trabalho e I_motor é a corrente média do motor. A aproximação considera o estágio ideal e desconsidera perdas e consumos auxiliares, como os da lógica.
Ela é uma estimativa de valor médio — não informa o pico de partida nem substitui a verificação da fonte.
Exemplo
Exemplo: em regime estabilizado, o motor conduz cerca de 0,40 A com pequena ondulação, e o PWM está em D = 0,60.
I_fonte,média ≈ 0,60 × 0,40 A = 0,24 A
Esse resultado não quer dizer que todos os fios, a fonte e o MOSFET conduzam 0,24 A o tempo todo. Durante a parte ligada do PWM, sem considerar o capacitor local, o estágio conduz aproximadamente a corrente instantânea do motor.
Aplique a aproximação ao caso descrito: corrente média do motor de 0,50 A, pequena ondulação e ciclo de trabalho de 40%.
I_fonte,média ≈ ____ A
Complete o valor estimado.
Reduzir D normalmente reduz a energia média entregue ao motor, mas duas conclusões são incorretas:
Para dimensionar, trate os picos e as condições de partida como verificações próprias.
Verdadeiro ou falso: reduzir o ciclo de trabalho do PWM, por si só, garante que o pico de corrente de partida será reduzido proporcionalmente.
Passo 5 de 9
Seleção de um MOSFET de lado baixo a partir da tensão de gate disponível, dos limites de tensão e corrente e das condições térmicas e de pulso.
A seleção não começa pela corrente máxima impressa na primeira linha do catálogo. Para o MOSFET N de lado baixo já estudado, compare as condições reais do circuito com as condições declaradas na ficha:
V_GS(th) não garante condução plena. Ele indica apenas o começo da condução sob uma corrente pequena, nas condições específicas da ficha técnica.
O MOSFET precisa atender às tensões, correntes e condições de comando que realmente ocorrem no estágio.
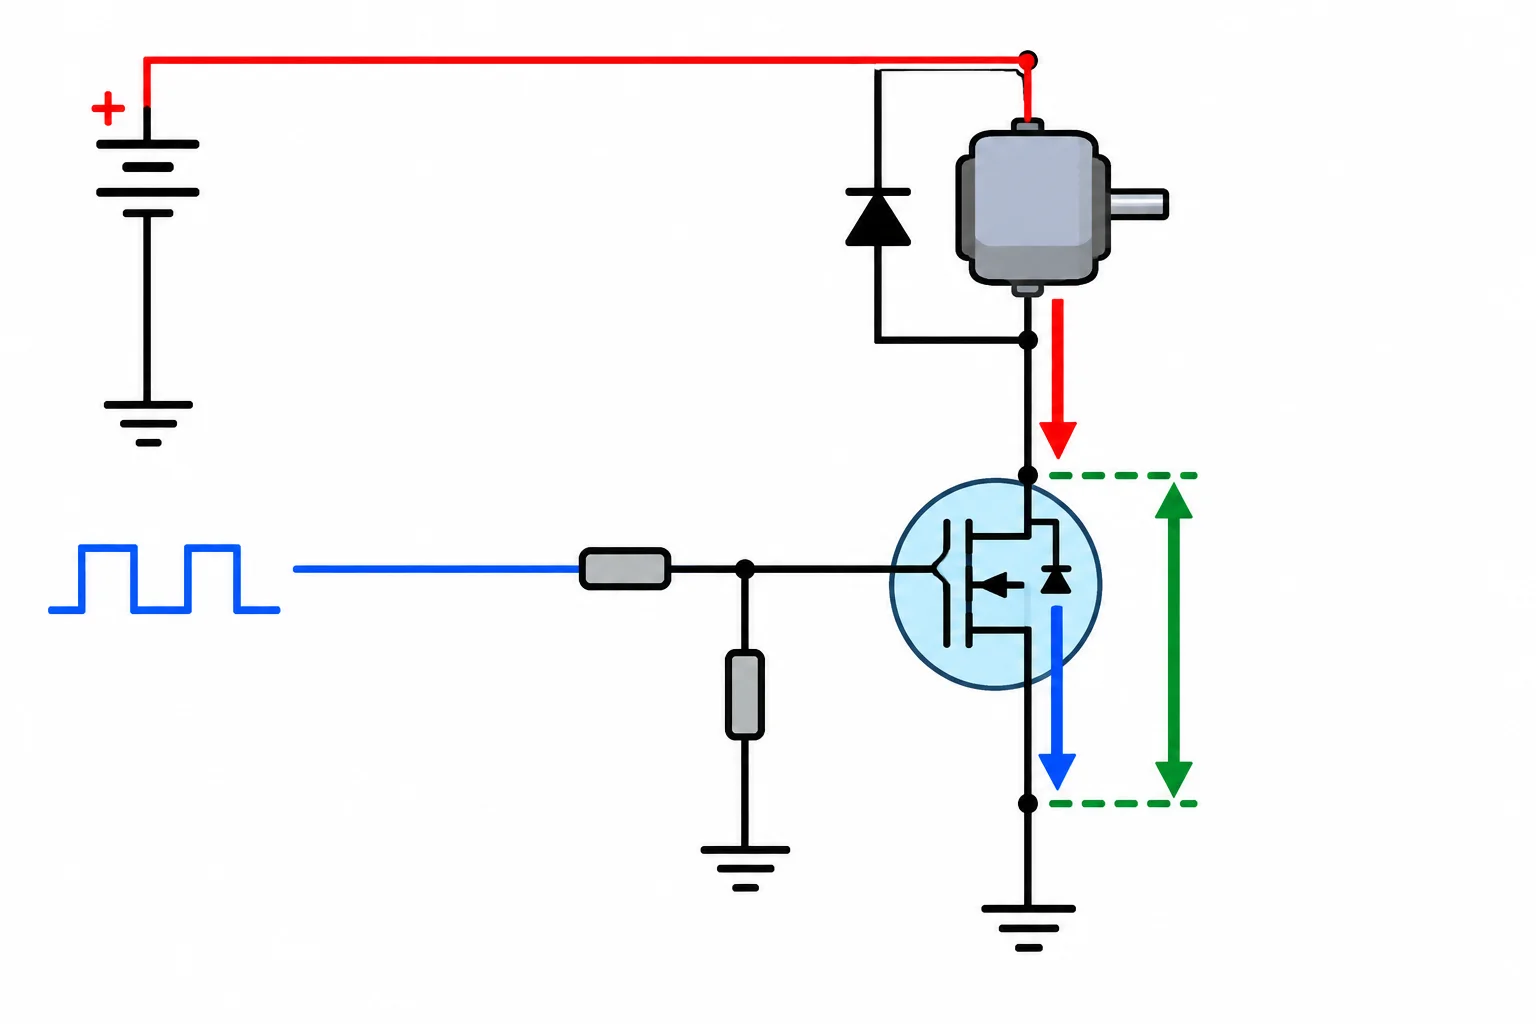
A tensão no dreno e a corrente pelo MOSFET mudam com o PWM; os limites do componente devem cobrir todos os estados previstos.
Dica
Durante a recirculação, o diodo externo limita a subida do dreno aproximadamente a V_alimentação + V_F. Ainda assim, escolha margem: a alimentação pode estar no valor máximo e cabos ou comutação podem acrescentar transientes. Verifique V_DS usando os limites documentados do conjunto, não apenas a tensão nominal da fonte.
Retome o motor de referência: tensão máxima prevista de 6,0 V, resistência mínima a frio de 2,4 Ω e estimativa conservadora de partida de 2,5 A.
Para esta comparação didática, o PWM vem de um GPIO de 5 V, opera a 20 kHz com até D = 0,60 e, em regime, o motor conduz 0,50 A com pequena ondulação. Cada intervalo ligado do PWM dura até 30 µs. Considere partidas de até 300 ms, no máximo uma a cada 30 s.
Essas condições tornam explícito que 2,5 A é uma demanda transitória repetida em muitos pulsos, e não uma corrente contínua permitida.
Valores simplificados e autocontidos para comparar os candidatos. Na prática, confirme os mesmos dados na ficha técnica do componente, nas condições da sua montagem e da temperatura prevista.
| Candidato | V_DS máx. | R_DS(on) garantido | Corrente contínua utilizável | Pulso declarado | Q_g típico |
|---|---|---|---|---|---|
| A | 20 V | 100 mΩ a V_GS = 4,5 V | 2,0 A, com temperatura declarada | 3,0 A, 30 µs repetitivo a 20 kHz; partida até 300 ms | 18 nC |
| B | 30 V | 45 mΩ a V_GS = 4,5 V | 3,0 A, com temperatura declarada | 4,0 A, 30 µs repetitivo a 20 kHz; partida até 300 ms | 10 nC |
| C | 40 V | 35 mΩ a 10 V; 120 mΩ a 4,5 V | 4,0 A, com temperatura declarada | 4,0 A, 30 µs repetitivo a 20 kHz; partida até 300 ms | 22 nC |
Exemplo
No candidato B, a resistência garantida para o gate disponível é 45 mΩ. No regime indicado:
P_cond ≈ D × I_motor² × R_DS(on)
P_cond ≈ 0,60 × (0,50 A)² × 0,045 Ω
P_cond ≈ 0,0068 W, ou 6,8 mW.
Essa é uma estimativa da perda média de condução em regime, com pequena ondulação. A resistência aumenta com a temperatura; se a ficha fornecer um fator ou curva térmica, use um valor compatível com a temperatura prevista.
Na partida, a corrente pode se aproximar de 2,5 A nos pulsos iniciais. Para B, usar a expressão de condução apenas como referência resulta em:
P_cond ≈ 0,60 × (2,5 A)² × 0,045 Ω ≈ 0,169 W.
Esse valor médio aproximado durante a partida não comprova segurança sozinho. Verifique se o limite de pulso se aplica aos pulsos de 30 µs, à repetição de 20 kHz e à partida de até 300 ms; depois confira as condições térmicas e a área de operação segura aplicável.
B é a melhor escolha preliminar: R_DS(on) é garantido a 4,5 V, V_DS de 30 V deixa margem acima dos 6,0 V e seus dados declarados cobrem o envelope de partida. O valor de 35 mΩ de C não vale para gate de 5 V.
Atenção
Mesmo com R_DS(on) baixa, a seleção fica incompleta sem olhar o gate. Carga de gate maior exige mais corrente instantânea do GPIO para alternar rapidamente. Na frequência de PWM prevista, confira o resistor de gate, o pull-down e as perdas de comutação. Se o GPIO não atender às condições necessárias, reavalie o acionamento; não escolha o componente apenas por ter a menor resistência.
Com base nas fichas didáticas e no envelope de partida de 2,5 A, qual é a melhor decisão preliminar?
Escreva pelo menos 160 caracteres (0/160).
Qual afirmação seleciona corretamente o candidato mais adequado para esse caso didático?
Passo 6 de 9
Quando o MOSFET desliga, a corrente que já existe no enrolamento não desaparece instantaneamente: ela passa para o diodo externo. Portanto, o diodo deve suportar a corrente do motor no início de cada intervalo desligado — inclusive se o PWM for aplicado enquanto o motor ainda está partindo.
No caso principal, a estimativa conservadora de partida é 2,5 A. Esse é o valor de referência para verificar os pulsos repetitivos de recirculação durante a partida. Não dimensione o diodo apenas pelos 0,12 A em vazio nem somente pela corrente em regime.
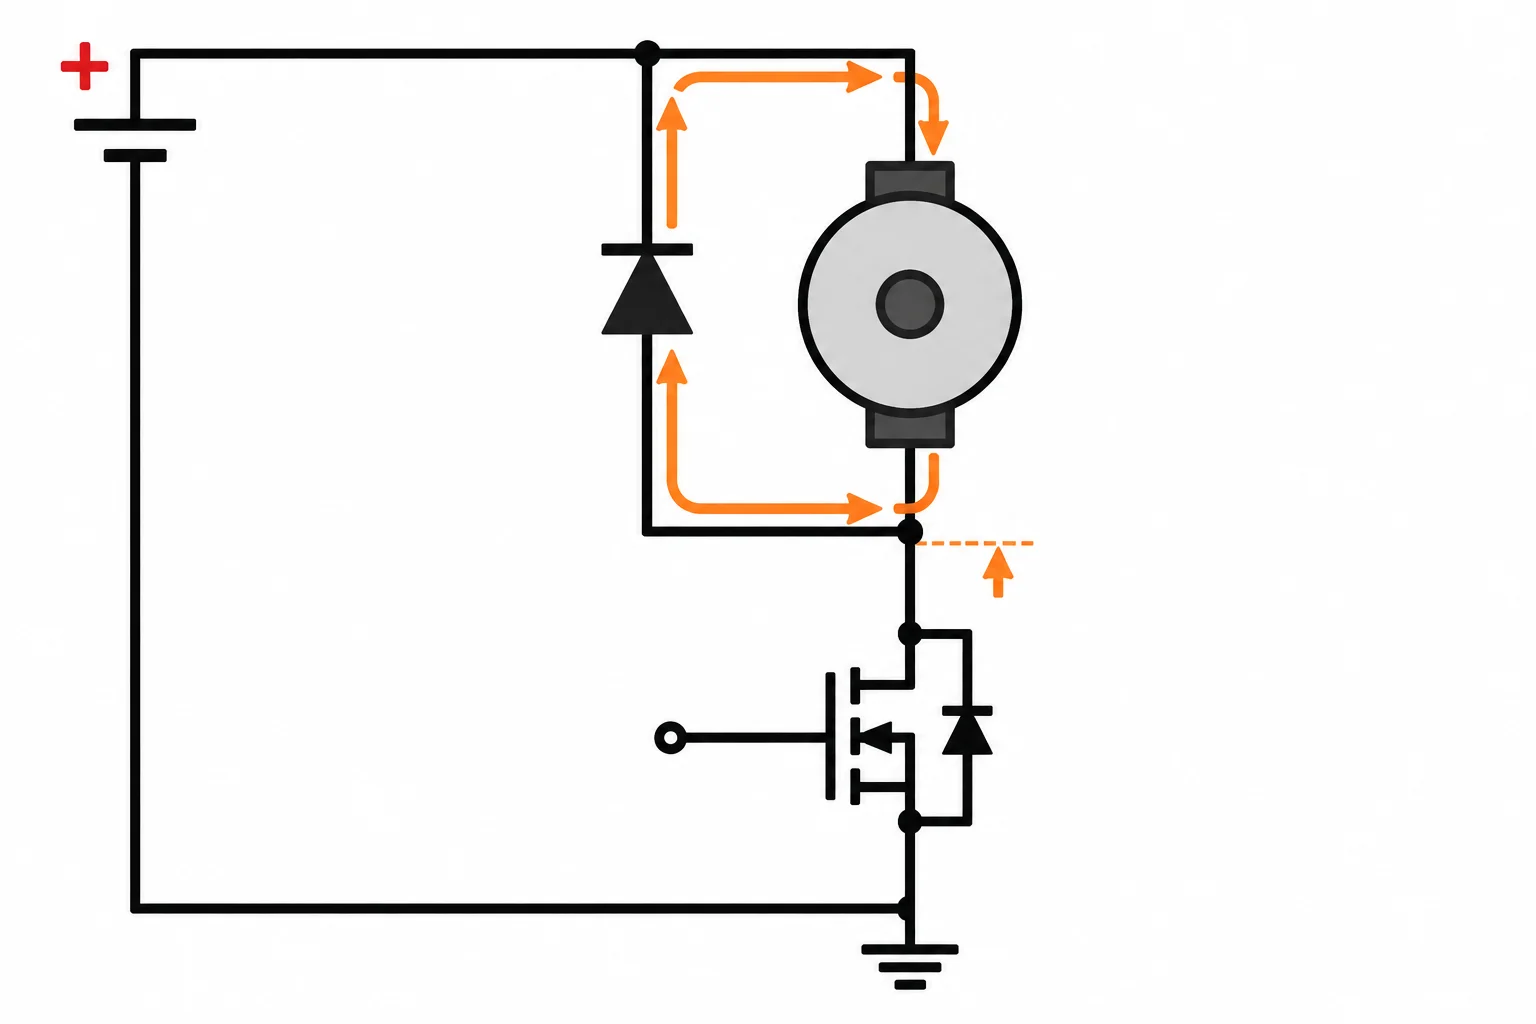
No início do intervalo desligado, o diodo recebe a corrente que já circulava no motor.
Atenção
O diodo interno de corpo do MOSFET de lado baixo tem polaridade inadequada para esse laço normal de recirculação. Ele não substitui o diodo externo ligado em paralelo ao motor.
Também não planeje a avalanche do MOSFET como caminho normal para a energia indutiva. A estratégia é fornecer ao motor o caminho externo pelo diodo, com limites compatíveis com a operação prevista.
Verifique os requisitos separadamente. Uma corrente média aceitável não prova que o componente suporta picos repetitivos; uma especificação de surto isolado também não autoriza condução em todos os ciclos do PWM.
| Verificação | O que comparar | Por que importa |
|---|---|---|
| Tensão reversa | Alimentação máxima e transientes previstos | Com MOSFET ligado, o diodo fica reversamente polarizado. |
| Pico repetitivo | Até 2,5 A no início da recirculação durante a partida | O pulso pode se repetir em muitos ciclos enquanto o motor acelera. |
| Corrente e temperatura | Corrente média, encapsulamento e condição térmica | Aquecimento altera os limites e a queda direta. |
| Queda direta V_F | V_F na corrente e temperatura de interesse | Define uma parcela importante da dissipação. |
| Comutação | Comportamento na frequência PWM de 20 kHz | Recuperação e perdas podem importar em PWM rápido. |
| Surto não repetitivo | Condição excepcional declarada na ficha | Não é autorização para pulsos normais do PWM. |
Para corrente contínua no motor com pequena ondulação, use em regime estável:
I_diodo,média ≈ (1 − D) × I_motor
P_diodo ≈ V_F × I_diodo,média
Essas expressões estimam a corrente média e o aquecimento médio do diodo. Elas não calculam o pico no início da recirculação. Use um valor de V_F informado para uma corrente e temperatura compatíveis com a condição analisada; não escolha um valor típico isolado sem conferir suas condições.
Exemplo
Considere agora uma condição de carga do mesmo motor de referência: PWM com D = 0,60, corrente do motor de 0,50 A em regime estável e pequena ondulação. Para o diodo escolhido, admita V_F = 0,55 V nessa corrente e temperatura.
I_diodo,média ≈ (1 − 0,60) × 0,50 A = 0,20 A
P_diodo ≈ 0,55 V × 0,20 A = 0,11 W, ou 110 mW.
Esse resultado orienta a análise térmica em regime. Separadamente, o diodo precisa conduzir pulsos repetitivos que podem começar próximos de 2,5 A durante a partida. A média de 0,20 A não reduz esse requisito de pico.
No motor de referência, considere a condição de regime com D = 0,60, I_motor = 0,50 A, pequena ondulação e V_F = 0,55 V. Complete a estimativa:
P_diodo ≈ V_F × (1 − D) × I_motor = ____
Ouça e escreva o que você ouviu.
Digite o valor calculado em W ou mW.
Além da perda média de 0,11 W, qual conjunto de verificações é indispensável para aprovar o diodo no caso principal?
Passo 7 de 9
Avalie a capacidade de partida da alimentação e organize os ramos de potência e lógica para reduzir quedas e reinicializações.
A fonte precisa atender a dois cenários distintos: a corrente contínua prevista com o motor em regime e a demanda transitória da partida. Compare esses valores com a capacidade documentada da fonte, inclusive como ela reage ao atingir a limitação de corrente.
Se a fonte limitar a corrente ou sua tensão cair demais na partida, o motor pode não acelerar. Sem aceleração, a força contraeletromotriz permanece baixa e a corrente elevada dura mais tempo. Portanto, a limitação da fonte é uma proteção, não um modo normal de fazer o motor partir.
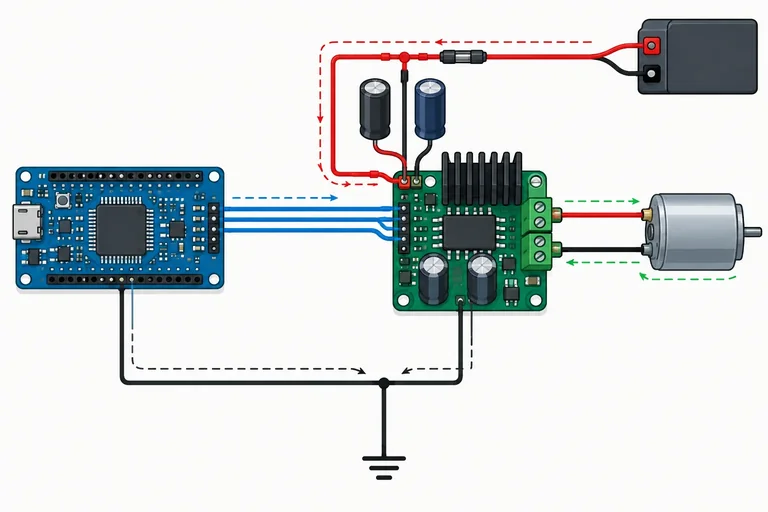
O motor deve receber energia pelo ramo de potência. Nunca o alimente por um GPIO nem pelo regulador da placa do microcontrolador.
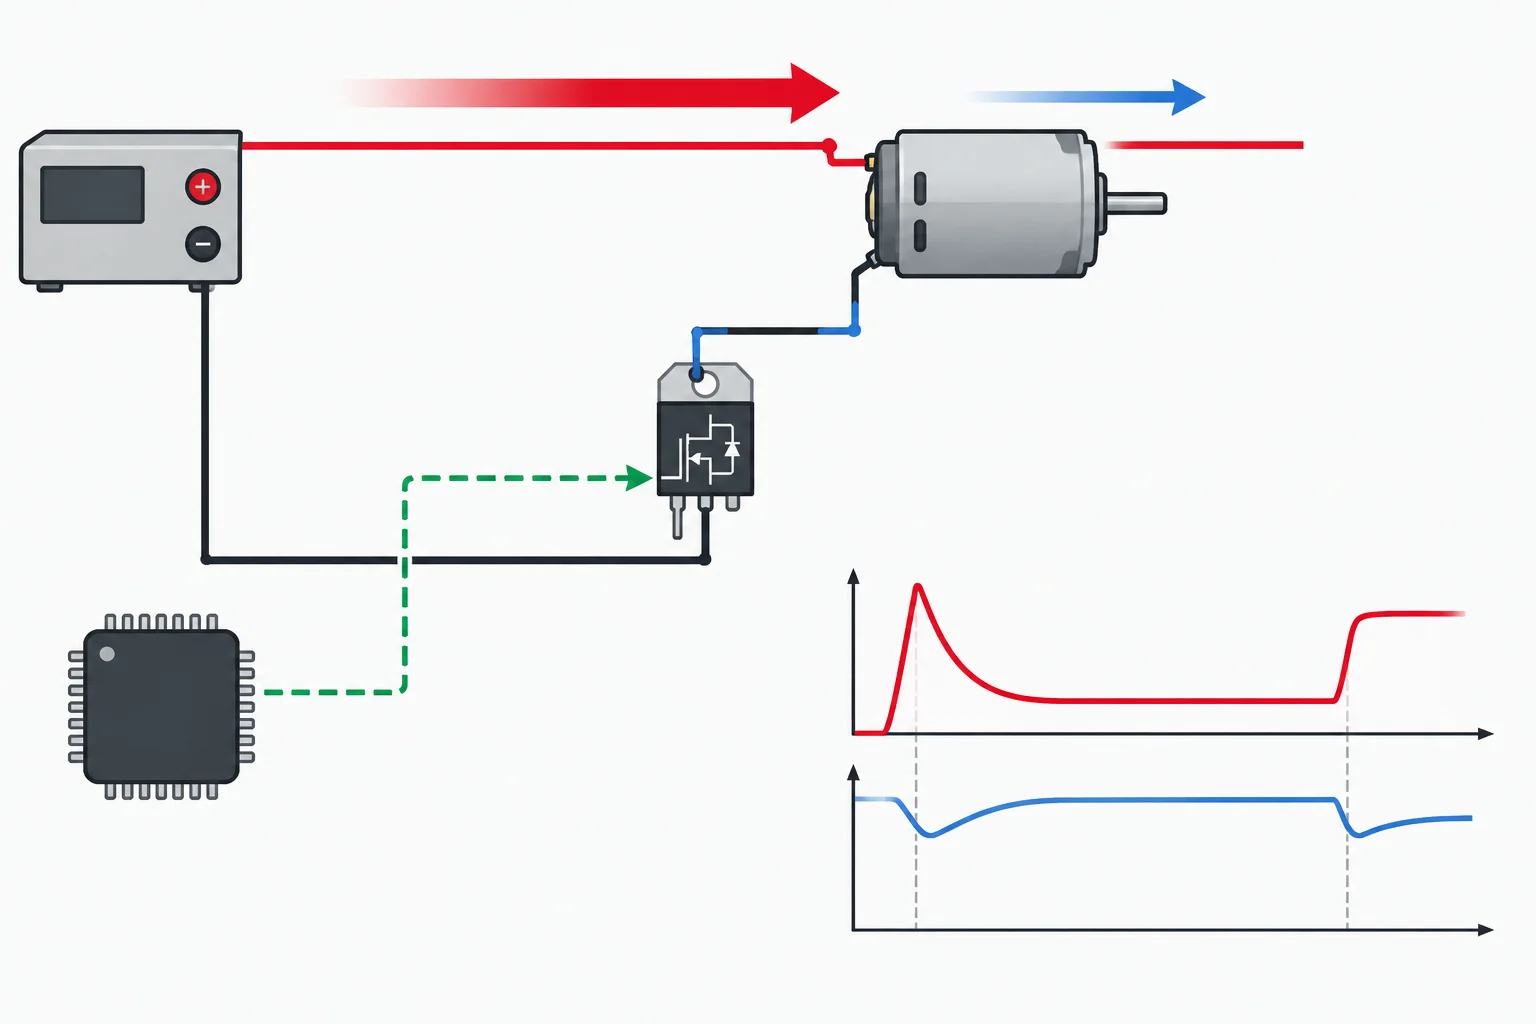
Uma fonte insuficiente pode reduzir a tensão justamente quando o motor precisa de corrente para acelerar.
Há duas arquiteturas usuais. Em ambas, o sinal de comando precisa de uma referência comum: o GND do microcontrolador e o retorno do estágio devem estar conectados de forma planejada. Isso não significa unir saídas positivas de fontes diferentes.
Os caminhos de alta corrente do motor devem ser curtos e ficar no ramo de potência. Quedas em fios e retornos compartilhados podem deslocar a referência da lógica, injetar ruído no comando e provocar reset do microcontrolador.
Compare as duas opções antes de ligar o conjunto.
| Arquitetura | Ramo do motor | Ramo da lógica | Conexão essencial |
|---|---|---|---|
| Fonte compartilhada | Saída de potência | Regulador para a lógica | Retorno comum planejado |
| Fontes separadas compatíveis | Fonte de potência | Fonte ou regulador lógico | GND comum; positivos separados |
Atenção
Coloque a reserva de energia e o desacoplamento próximos ao estágio, conforme os requisitos do regulador e dos componentes. Eles ajudam com pulsos e ruído, mas não transformam uma fonte continuamente insuficiente em uma fonte adequada.
Se a placa estiver ligada por USB e também por outro terminal de alimentação, verifique a documentação antes de energizar: algumas combinações podem alimentar caminhos não previstos. Não una positivos de fontes somente porque seus GNDs são comuns.
Um motor de 6 V tem estimativa de partida de 1,8 A e corrente em regime de 0,35 A. Ele é ligado a uma fonte de 6 V cuja limitação de corrente é 0,5 A. O mesmo barramento alimenta um microcontrolador, que reinicia quando o PWM é habilitado.
Qual correção é mais coerente?
Escolha a ação mais adequada para preparar um teste controlado.
Passo 8 de 9
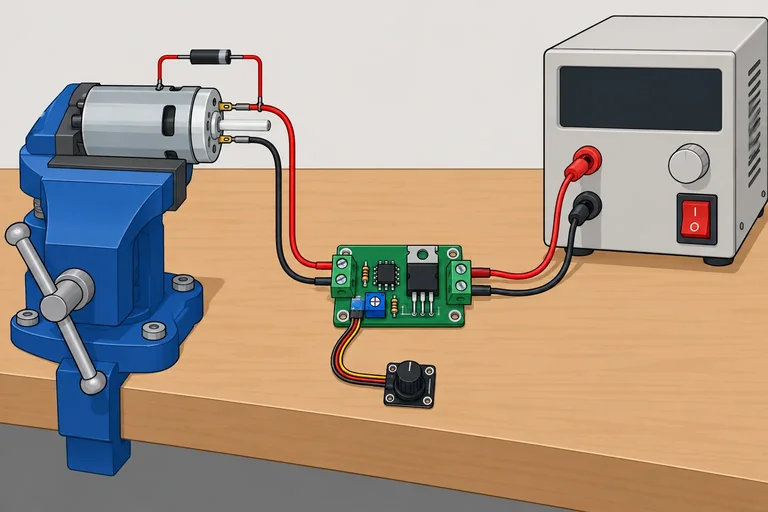
Antes de energizar, trate a prática como uma verificação curta e de baixa energia — não como um modo de descobrir o limite do motor. Use somente um motor pequeno, firmemente fixado, com o eixo livre. Remova hélices, rodas, engrenagens, polias e qualquer outro mecanismo acoplado.
Use uma fonte pronta, isolada e de até 12 Vcc, ajustada à tensão nominal do motor. Defina um limite de corrente justificado pelos dados do motor, pelos componentes selecionados e pela capacidade de fios, contatos e conectores. Limitação de corrente persistente não é uma condição normal de funcionamento.
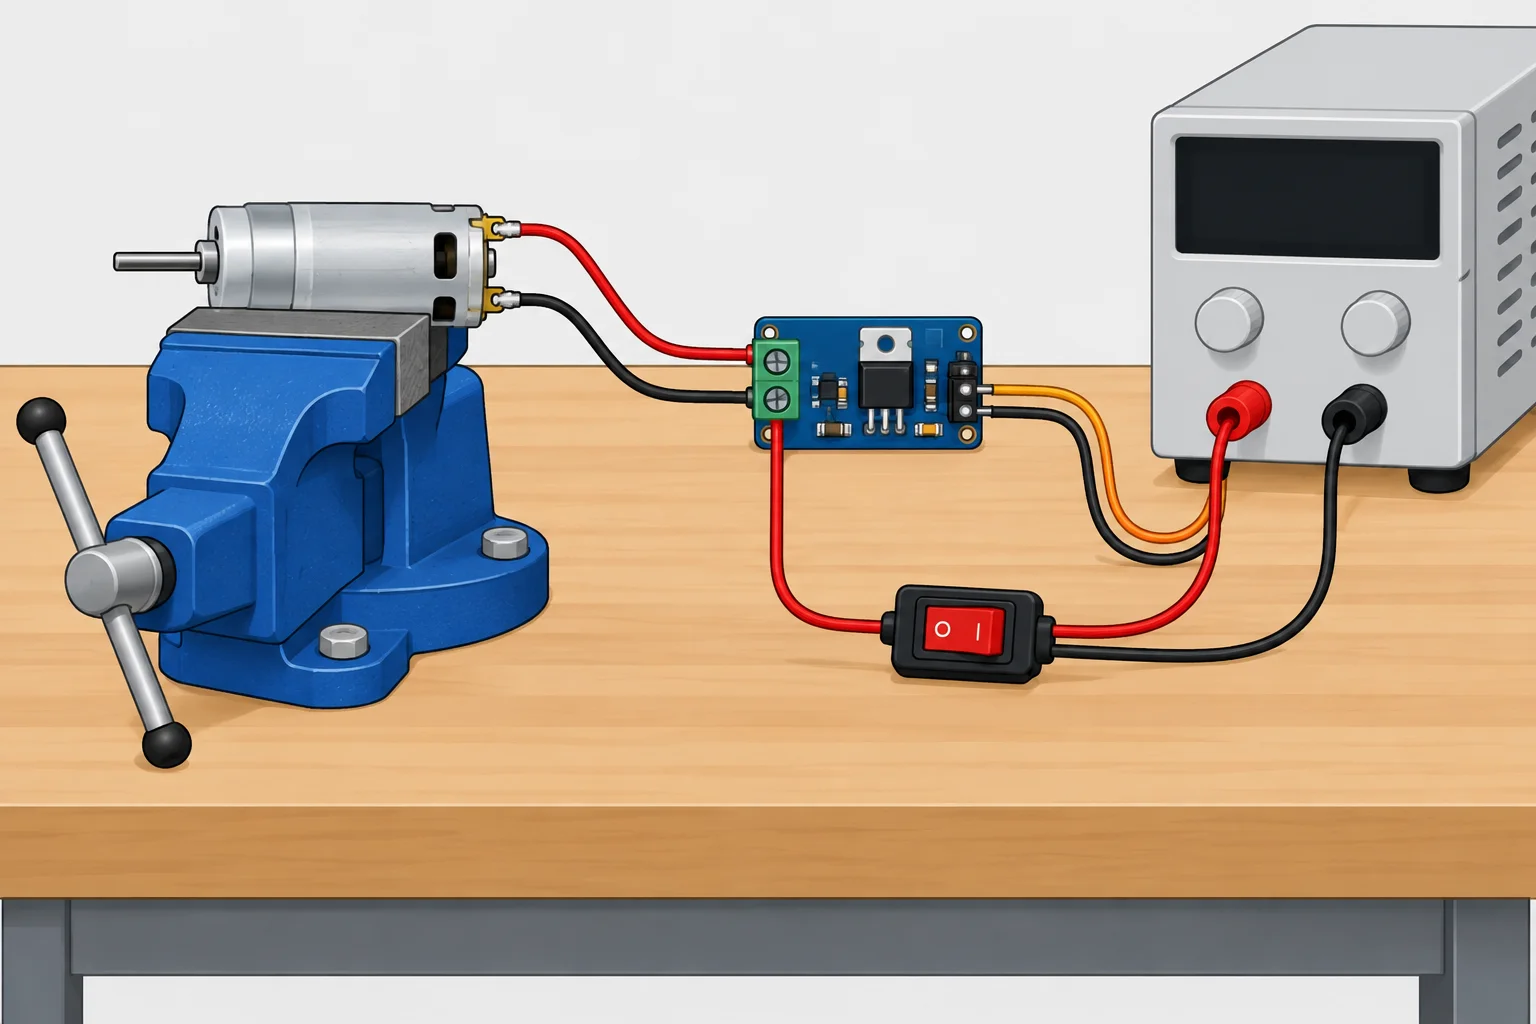
Fixação, eixo livre e corte acessível são condições para uma eventual prática controlada.
Atenção
Se os dados do motor não permitem justificar a tensão, o limite de corrente e a condição de partida, adie a energização. Não bloqueie o eixo para medir corrente e não use a proteção da fonte como método normal de controle do motor.
Com a alimentação de potência desligada, confirme a pinagem real do MOSFET, a polaridade do diodo de recirculação, o pull-down do gate e a referência comum entre o sinal de comando e o retorno de potência.
Confira também se fios, contatos e conectores suportam a corrente prevista. O motor deve receber energia pelo ramo de potência, nunca pelo GPIO nem pelo regulador da placa lógica. Se a placa estiver ligada por USB e por outro terminal de alimentação, verifique a documentação para evitar caminhos de alimentação indevidos.
Dica
Só passe à energização depois de confirmar que o PWM começa desligado, que o corte da alimentação de potência está imediatamente acessível e que a fonte já está ajustada. Aplique apenas acionamentos curtos nas condições previamente verificadas.
Atenção
Interrompa imediatamente se não houver rotação, se a fonte permanecer em limitação, se ocorrer aquecimento anormal, cheiro ou ruído incomum, ou se a lógica reinicializar. Não tente “forçar a partida” mantendo PWM baixo com o rotor parado: a corrente ainda pode ser elevada e o motor pode não acelerar.
Organize as ações de uma eventual prática, desde a preparação mecânica e elétrica até o primeiro acionamento. A última ação só é aceitável depois que todas as anteriores foram concluídas.
Coloque as ações na ordem mais segura.
Não use a leitura aparentemente normal de um multímetro como prova de que a partida foi tranquila. O instrumento pode não registrar um pico rápido de corrente nem uma queda breve na alimentação da lógica. A ausência de indicação não comprova a ausência do transiente.
Por isso, a decisão de testar vem dos dados, dos limites verificados e da inspeção. Bloqueio e sobrecarga permanecem condições para análise, não para provocar na prática.
Durante um acionamento curto, o motor não gira e a fonte permanece em limitação. Qual é a decisão correta?
Verdadeiro ou falso: se o multímetro não mostrar queda de tensão durante a partida, está comprovado que não ocorreu nenhum transiente capaz de afetar o microcontrolador.
Passo 9 de 9
Síntese aplicada e decisão técnica para um acionamento unidirecional de pequeno motor CC.
Retome um único caso didático para fechar a decisão: motor de 6,0 V, resistência mínima do enrolamento a frio de 2,4 Ω e estimativa conservadora de partida de 2,5 A. O PWM é de 20 kHz, com até D = 0,60. Em regime considerado, o motor conduz 0,50 A, com pequena ondulação.
A corrente média aproximada retirada da fonte pelo estágio, em regime, é 0,60 × 0,50 A = 0,30 A. A lógica consome no máximo 0,10 A no caso didático; portanto, a demanda contínua estimada da fonte é 0,40 A, sem incluir pequenas perdas já cobertas pela margem da fonte.
O valor médio não substitui a verificação da partida. Fonte, MOSFET e diodo precisam suportar os pulsos associados aos 2,5 A estimados, sob a duração, repetição e condições térmicas declaradas.
Valores didáticos autocontidos para decidir se o conjunto está apto a um teste curto e controlado.
| Elemento | Dados e hipóteses declarados | Verificação |
|---|---|---|
| Motor | 6,0 V; R fria mínima 2,4 Ω | Partida estimada: 2,5 A |
| Fonte de potência | 6,0 V; 3,0 A contínuos; 3,5 A por 500 ms | Partida total até 2,6 A, incluindo 0,10 A da lógica; partida prevista: 300 ms a cada 30 s |
| MOSFET B | 30 V; RDS(on) máx. 45 mΩ a VGS = 4,5 V; pulsos de 4,0 A por 30 µs, repetitivos a 20 kHz | A partida de 2,5 A fica abaixo da capacidade declarada; perda total limitada a 0,015 W em regime e 0,20 W na partida |
| Térmica do MOSFET | Ta = 25 °C; RθJA = 100 °C/W; ZθJA(300 ms) ≤ 30 °C/W; Tj máx. 125 °C | Partidas a cada 30 s retornam praticamente ao patamar de regime |
| Diodo externo | 40 V reversos; 3 A repetitivos nos pulsos previstos; VF = 0,55 V a 0,50 A e 0,80 V a 2,5 A | Perda: 0,11 W em regime; até 0,90 W durante a partida |
| Térmica do diodo | Ta = 25 °C; RθJA = 120 °C/W; ZθJA(300 ms) ≤ 20 °C/W; Tj máx. 125 °C | Partidas a cada 30 s retornam praticamente ao patamar de regime |
| Lógica | Ramo regulado compatível e desacoplado; consumo até 0,10 A | GND comum planejado; positivos de saídas não unidos |
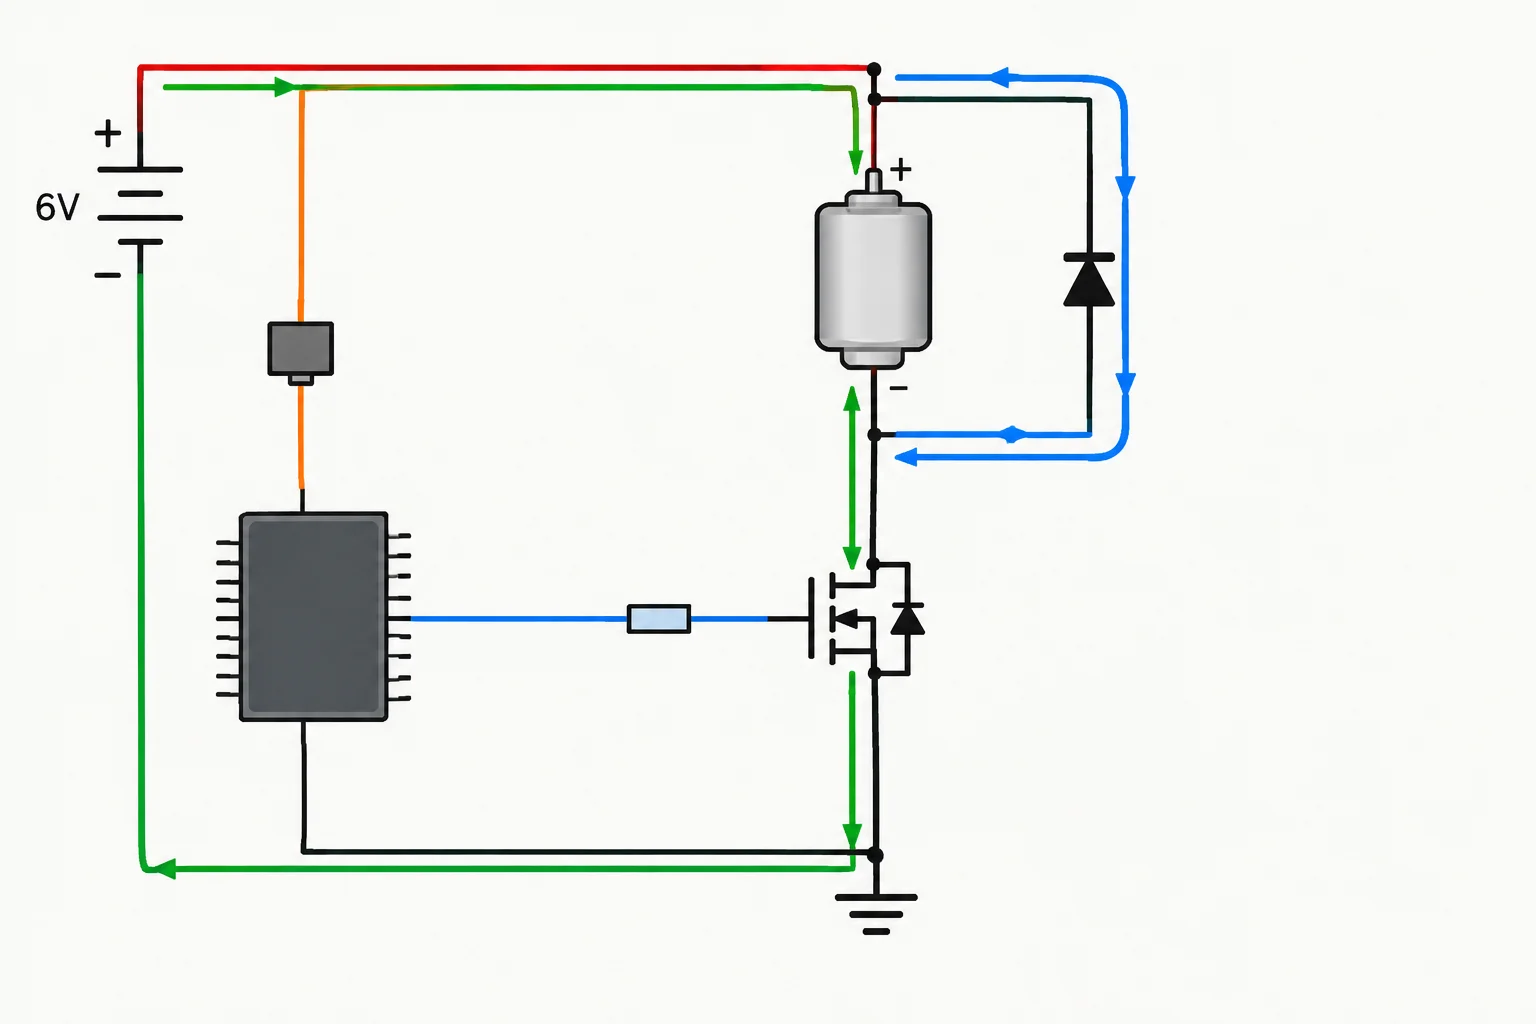
Com o MOSFET ligado, a corrente vem da fonte. Com ele desligado e ainda havendo corrente no enrolamento, o laço é local pelo motor e pelo diodo externo. A lógica compartilha a referência, não o caminho de alta corrente.
A aprovação térmica precisa ser demonstrada, não apenas afirmada.
MOSFET B: em regime, a perda total limitada é 0,015 W. Assim, Tj ≈ 25 °C + 0,015 W × 100 °C/W = 26,5 °C. Durante a partida, use a perda total conservadora de 0,20 W por 300 ms: o acréscimo transitório é no máximo 0,20 W × 30 °C/W = 6,0 °C. Somando ao regime: Tj ≤ 32,5 °C, abaixo de 125 °C.
A capacidade declarada de pulso do MOSFET B é 4,0 A por 30 µs, repetitiva a 20 kHz. A corrente de projeto é 2,5 A; portanto, ela fica abaixo desse limite, mas a aprovação também depende da duração de partida de 300 ms e da repetição a cada 30 s.
Diodo: em regime, P ≈ 0,11 W; então Tj ≈ 25 °C + 0,11 W × 120 °C/W = 38,2 °C. Na partida, P ≤ 0,90 W por 300 ms; o acréscimo transitório é ≤ 0,90 W × 20 °C/W = 18 °C. Logo, Tj ≤ 56,2 °C, também abaixo de 125 °C.
Se essas condições não forem documentadas no conjunto real, a conclusão passa a ser “ainda não apto”.
Escreva uma decisão técnica curta para o conjunto de referência. Inclua a estimativa de partida de 2,5 A; fonte, MOSFET e diodo; pelo menos um resultado térmico; os percursos de corrente com o MOSFET ligado e desligado; a conexão da lógica; e dois critérios de interrupção.
Escreva pelo menos 250 caracteres (0/250).
Resumo
O conjunto didático fica apto para teste controlado porque os limites foram comparados às condições previstas, inclusive termicamente.
A fonte cobre a partida total de até 2,6 A por 300 ms. O MOSFET B tem capacidade declarada de pulso de 4,0 A por 30 µs, repetitiva a 20 kHz, acima da demanda de projeto de 2,5 A; sua Tj estimada é de até 32,5 °C. O diodo externo chega a até 56,2 °C. Ambos permanecem abaixo de 125 °C nas hipóteses declaradas: ambiente de 25 °C, PWM de 20 kHz, D até 0,60 e uma partida a cada 30 s.
Antes de energizar, confirme pinagem, polaridade do diodo, pull-down do gate, fios, conectores, ramo de potência e GND comum planejado. Inicie com PWM desligado, motor fixado e eixo livre, sem mecanismos acoplados, com corte da potência acessível.
Para componentes e montagem reais, conclua ainda não apto se faltar qualquer limite aplicável de pulso, repetição, fonte ou temperatura. Interrompa diante de ausência de rotação, limitação persistente, aquecimento anormal, cheiro, ruído incomum ou reinicialização da lógica.
Parabéns! Você concluiu: Dimensionamento do acionamento de um pequeno motor CC
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks