Passo 1 de 8
Preparar um ensaio seguro no RC
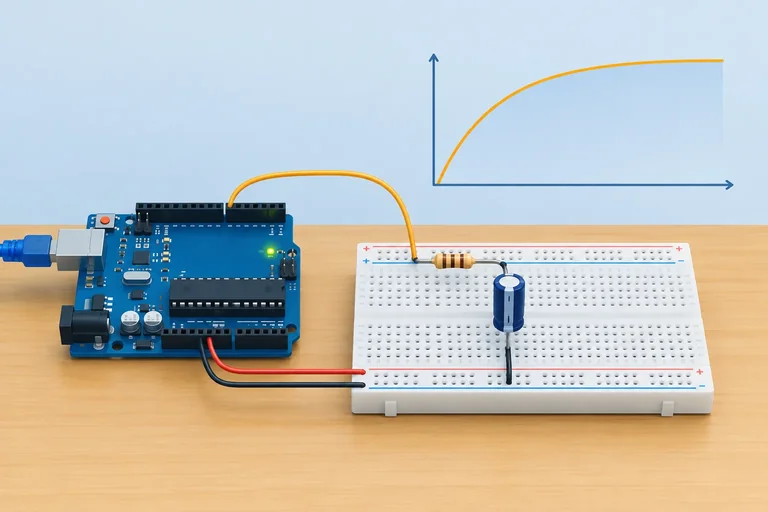
Prepare uma montagem RC de baixa energia e um degrau PWM definido para observar a resposta em malha aberta.
Trilha de aprendizado · Nível 13 · Tutorial 4
Caracterizar uma resposta ao degrau com registros obtidos em um circuito RC próprio e distinguir a dinâmica do circuito dos efeitos da medição e da filtragem.
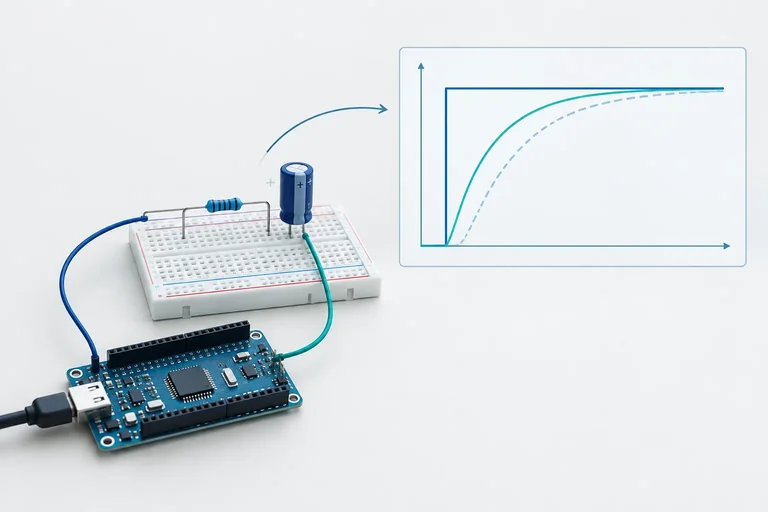
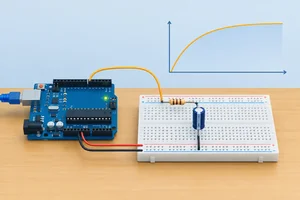 Preparar um ensaio seguro no RC
Prepare uma montagem RC de baixa energia e um degrau PWM definido para observar a resposta em malha aberta. 4 min
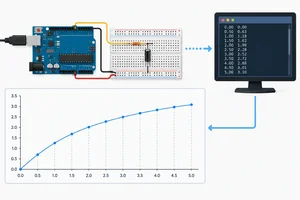 Registrar comando, tensão e tempo
Execute o ensaio de degrau no RC e gere um registro bruto com tempo de aquisição separado da transmissão serial. 6 min
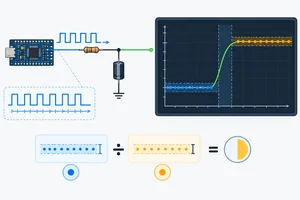 Identificar os patamares e o ganho estático
Estime patamares estáveis e calcule a variação de tensão e o ganho estático do ensaio. 3 min
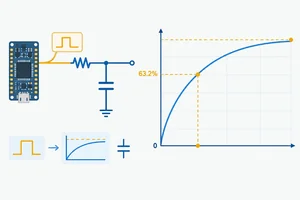 Estimar a constante de tempo no registro
Localize o nível de 63,2% entre os patamares e estime a constante de tempo usando o instante real do degrau. 3 min
 Determinar o tempo de acomodação
Defina uma faixa de acomodação explícita, encontre a entrada definitiva e verifique se os dados permitem sustentar essa estimativa. 3 min
 Medir a sobre-elevação sem confundir ruído
Calcule a sobre-elevação por um critério explícito e diferencie um pico claro de flutuações limitadas pela medição. 2 min
 Separar a dinâmica do RC do efeito do filtro
Compare o registro bruto com uma versão filtrada para separar a dinâmica física do circuito RC do atraso introduzido pelo processamento digital. 3 min
 Concluir a caracterização do ensaio
Produza uma síntese rastreável das métricas do ensaio, suas evidências e suas limitações. 3 min
Passo 1 de 8
Prepare uma montagem RC de baixa energia e um degrau PWM definido para observar a resposta em malha aberta.
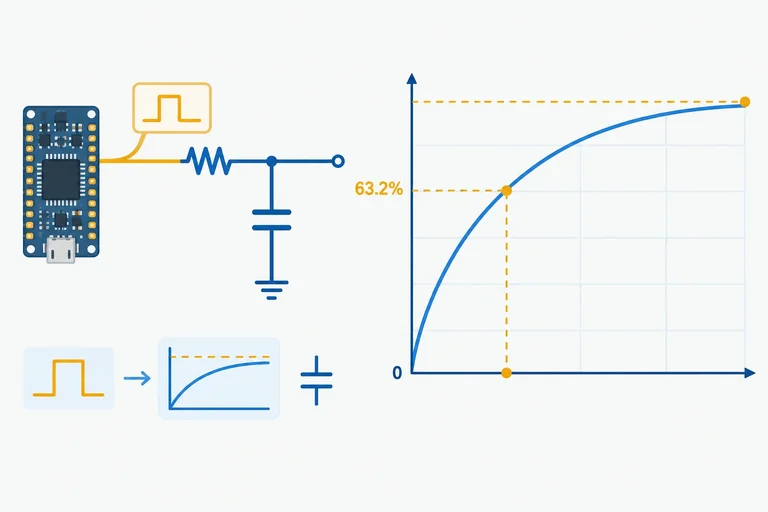
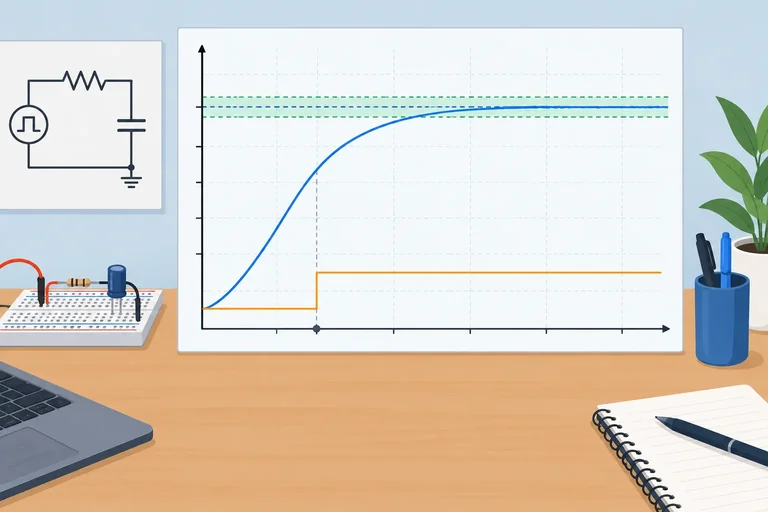
Um ensaio de resposta ao degrau observa como uma saída evolui depois de uma mudança conhecida no comando. Aqui, o comando será o ciclo de trabalho do PWM e a saída será a tensão no capacitor, lida em A0.
O ensaio é em malha aberta: aplique a mudança programada, registre a tensão ao longo do tempo e não tente corrigir a saída durante a observação. A realimentação e o controle serão estudados mais adiante.
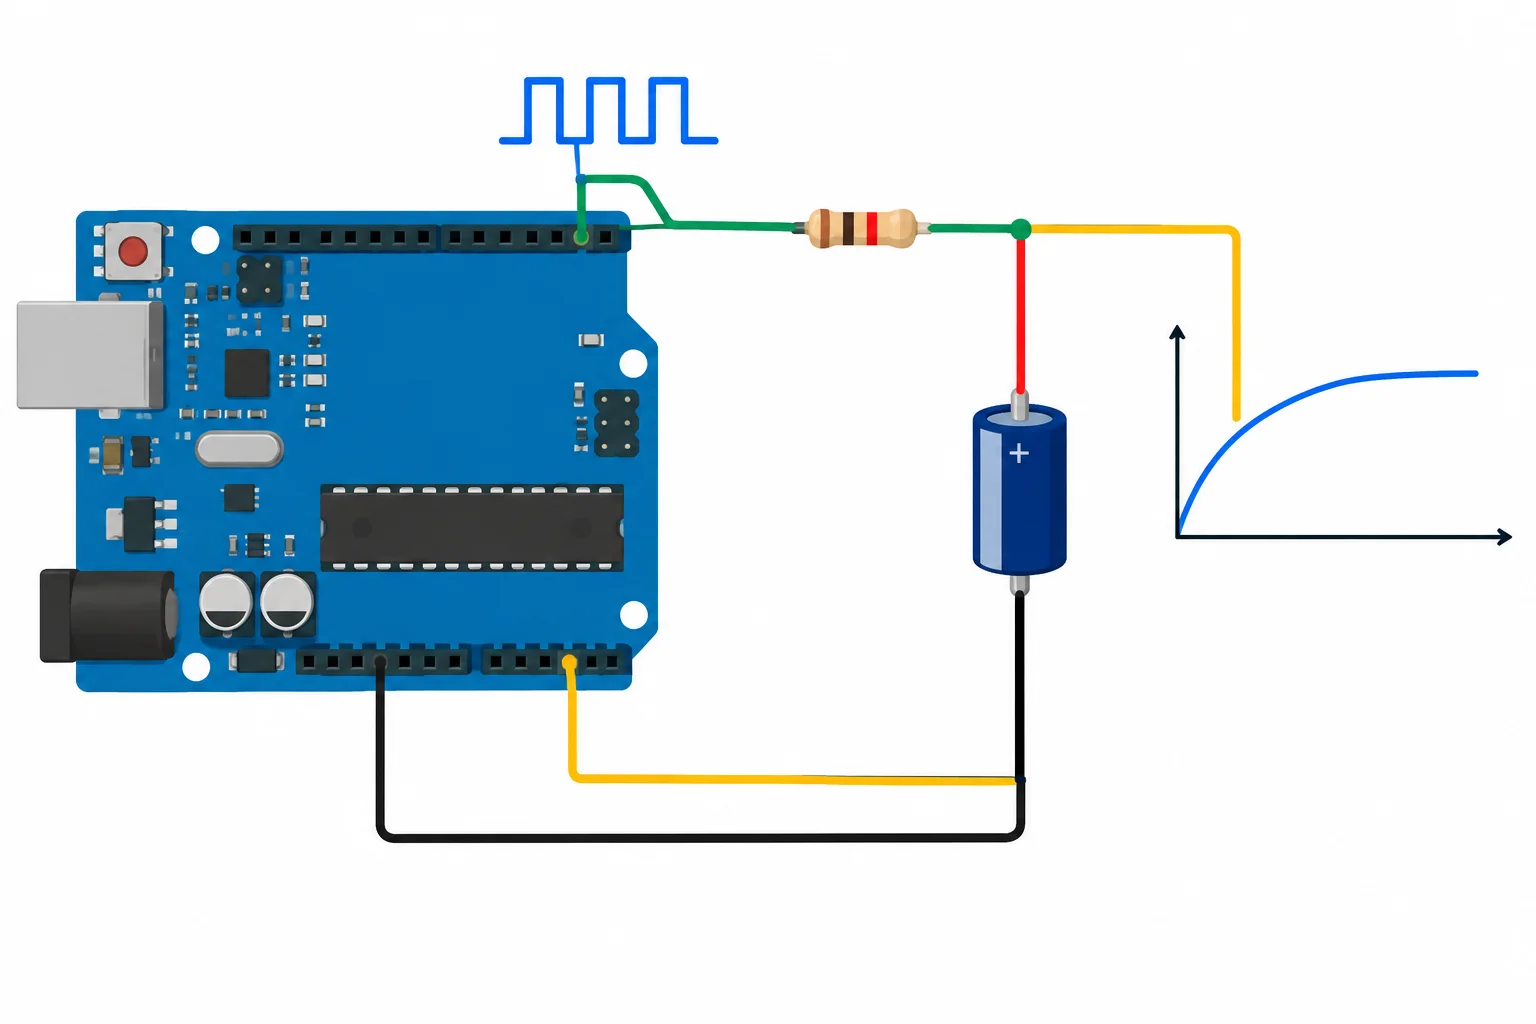
O pino 3 comanda o RC; A0 apenas observa a tensão no capacitor.
Dica
A mudança de comando não é uma tensão contínua instantânea: o PWM alterna rapidamente entre níveis digitais. O RC suaviza essa comutação, e o registro mostrará principalmente a evolução da tensão média no capacitor.
Monte com a alimentação do Arduino desconectada. Use somente a montagem de baixa energia abaixo; não conecte motor, carga de potência ou fonte externa ao nó de A0.
Exemplo
| Conexão | Componente ou destino |
|---|---|
| Pino digital 3 | Uma extremidade do resistor de 4,7 kΩ |
| Outra extremidade do resistor | Nó de medição |
| Nó de medição | Entrada A0 |
| Nó de medição | Terminal positivo do capacitor de 100 µF |
| Terminal negativo do capacitor | GND do Arduino |
Use um capacitor com tensão nominal de pelo menos 10 V. O GND do capacitor, do Arduino e da medição deve ser comum.
Com alimentação de 5 V, esta referência tem valores nominais modestos:
Esses números situam os limites elétricos da prática. As estimativas experimentais da curva serão feitas nos próximos passos.
Atenção
Antes de alimentar, confirme: o resistor está realmente em série entre o pino 3 e o nó; o capacitor está na polaridade correta; A0 está ligado somente ao nó e ficará entre GND e a alimentação do Arduino; há terra comum; e não existe fonte externa, motor ou carga de potência no nó.
Antes de alterar fios: com a placa ainda alimentada, aplique PWM 0 ao pino 3 e aguarde pelo menos 3 s (cerca de seis constantes de tempo nesta montagem). Só então desconecte a alimentação e mude conexões. Não conte com um GPIO sem alimentação como caminho de descarga controlado.
Use o PWM padrão do pino 3, sem reconfigurar temporizadores. No Uno, a portadora é próxima de 490 Hz, com período de cerca de 2 ms. Como τ nominal é cerca de 0,47 s — muito maior que 2 ms — o capacitor não acompanha cada comutação individual: ele revela a evolução média.
O degrau do ensaio será uma mudança do valor PWM de 64 para 192. Em escala de ciclo de trabalho, isso equivale aproximadamente a 25% para 75%. São valores intermediários, adequados para observar uma subida sem aplicar fonte externa ao nó de medição.
Dica
A sequência planejada é:
Ainda não calcule métricas da curva. Primeiro, garanta que circuito e comando representam exatamente este ensaio.
Em poucas frases, justifique por que esta preparação é adequada. Inclua: a função do resistor de 4,7 kΩ; por que A0 deve permanecer entre GND e a alimentação do Arduino; e por que um período de PWM de cerca de 2 ms pode ser tratado separadamente da dinâmica RC de aproximadamente 0,47 s.
Escreva pelo menos 120 caracteres (0/120).
Qual opção descreve a configuração física e o comando corretos para o ensaio?
Passo 2 de 8
Execute o ensaio de degrau no RC e gere um registro bruto com tempo de aquisição separado da transmissão serial.
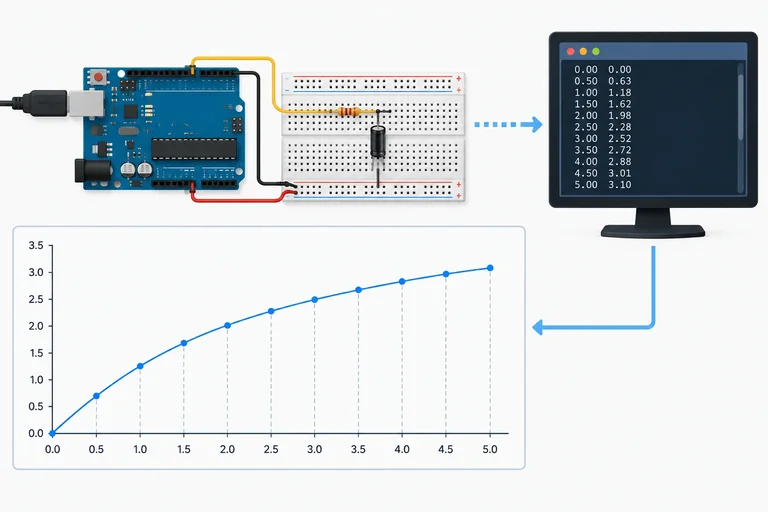
O ensaio registra a tensão no RC enquanto o comando PWM muda de 64 para 192. O programa mantém 64 por cerca de 3 s, aplica o degrau, observa por mais 4 s e então escreve zero para descarregar o capacitor pelo resistor.
Cada linha de dados informa: tempo de aquisição desde o início, comando PWM, leitura bruta do ADC, intervalo desde a aquisição anterior, atraso em relação ao prazo e prazos perdidos. O marcador # STEP_AT_US registra separadamente o instante real do degrau.
Nos próximos passos, calcule o tempo relativo da resposta como t_aquisição − STEP_AT_US. Não use o instante em que a linha apareceu no Monitor Serial: a transmissão ocorre depois da aquisição.
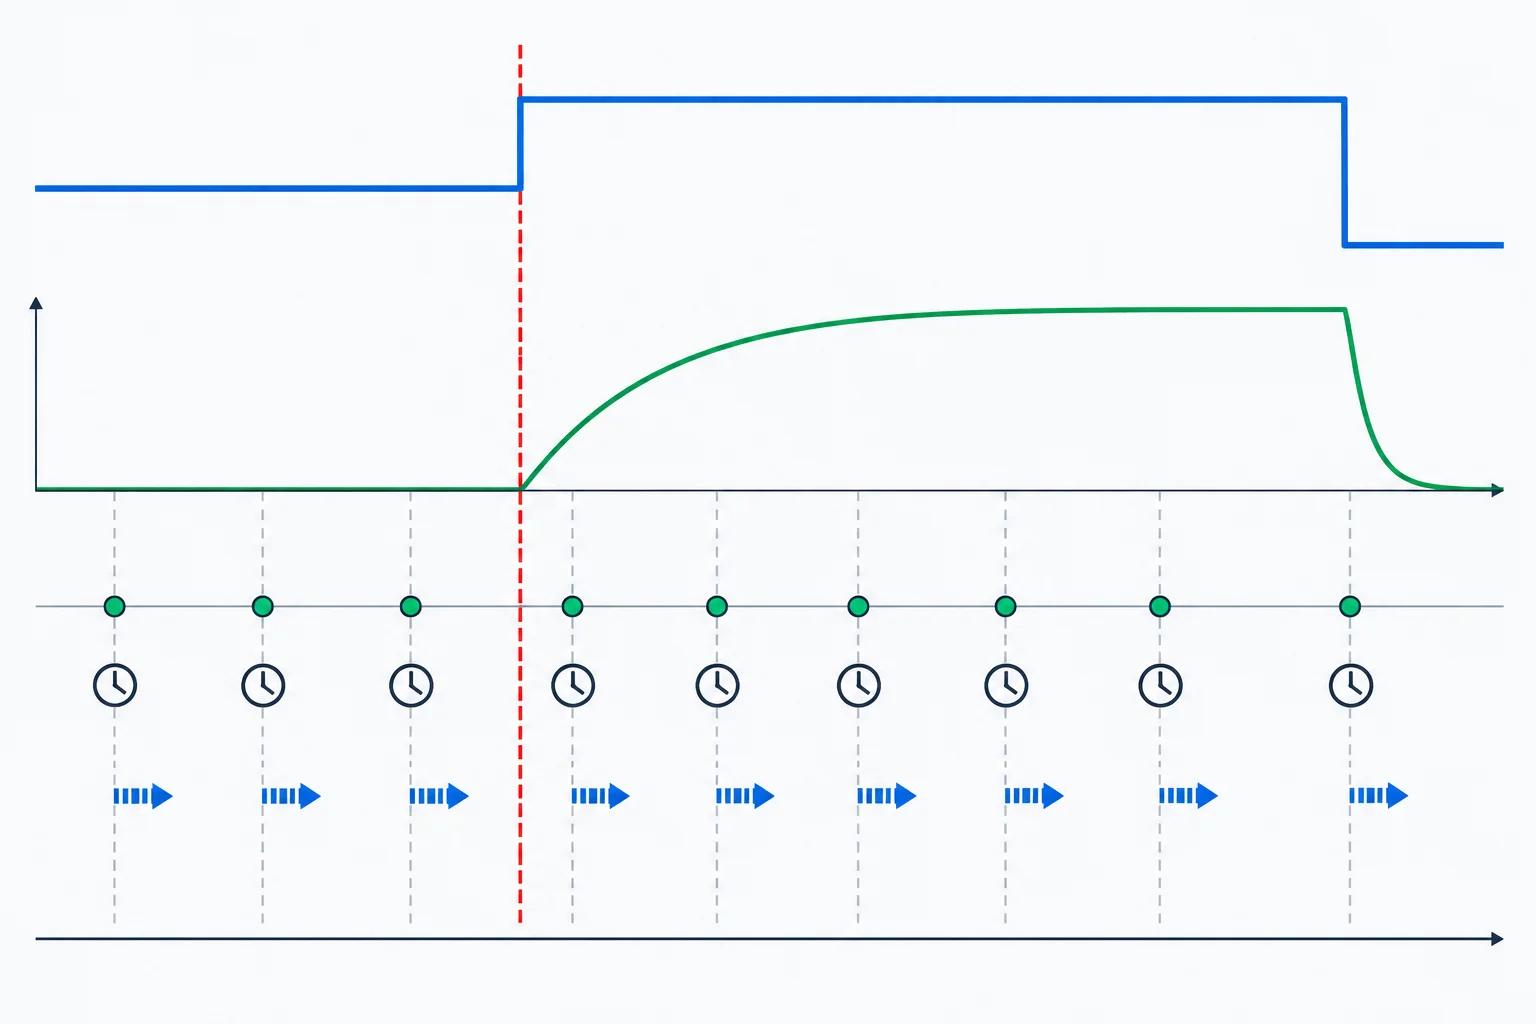
A marca de tempo é obtida junto da leitura; a UART vem depois e não define o tempo físico da amostra.
Copie o sketch inteiro para um arquivo novo na Arduino IDE. Ele não usa bibliotecas adicionais nem armazena o ensaio na RAM. A referência declarada é 5,00 V; se você usar outra referência conhecida no ADC, altere VREF e preserve essa informação junto aos dados.
A condição de encerramento está em else if: no mesmo ciclo em que o degrau é aplicado, ela não é avaliada. Assim, o ensaio mantém PWM 192 durante a janela de observação.
const byte PWM_PIN = 3;
const byte ADC_PIN = A0;

const uint32_t TS_US = 20000UL;
const uint32_t PRE_US = 3000000UL;
const uint32_t OBS_US = 4000000UL;
const float VREF = 5.00f;

uint32_t startUs, nextUs, stepUs, lastAcqUs;
uint32_t missedTotal = 0;
bool stepApplied = false;
bool finished = false;

void setup() {
  Serial.begin(115200);
  pinMode(PWM_PIN, OUTPUT);
  analogWrite(PWM_PIN, 64);

  Serial.println(F("# VREF_V,5.00"));
  Serial.println(F("# columns:t_us,pwm,adc_raw,dt_us,late_us,missed"));

  startUs = micros();
  nextUs = startUs;
}

void loop() {
  if (finished) return;

  uint32_t now = micros();

  if (!stepApplied && now - startUs >= PRE_US) {
    analogWrite(PWM_PIN, 192);
    stepUs = micros();
    stepApplied = true;
    Serial.print(F("# STEP_AT_US,"));
    Serial.println(stepUs - startUs);
  } else if (stepApplied && now - stepUs >= OBS_US) {
    analogWrite(PWM_PIN, 0);
    Serial.println(F("# END_COMMAND,0"));
    Serial.print(F("# MISSED_SLOTS,"));
    Serial.println(missedTotal);
    finished = true;
    return;
  }

  if ((int32_t)(now - nextUs) >= 0) {
    uint32_t tAcq = micros();
    int raw = analogRead(ADC_PIN);
    uint32_t dt = lastAcqUs ? tAcq - lastAcqUs : 0;
    int32_t late = (int32_t)(tAcq - nextUs);
    uint32_t missed = late > 0 ? (uint32_t)late / TS_US : 0;
    byte pwm = stepApplied ? 192 : 64;

    Serial.print(tAcq - startUs); Serial.print(',');
    Serial.print(pwm); Serial.print(',');
    Serial.print(raw); Serial.print(',');
    Serial.print(dt); Serial.print(',');
    Serial.print(late); Serial.print(',');
    Serial.println(missed);

    lastAcqUs = tAcq;
    missedTotal += missed;
    nextUs += (missed + 1) * TS_US;
  }
}# VREF_V,5.00 # columns:t_us,pwm,adc_raw,dt_us,late_us,missed 8,64,255,0,8,0 20008,64,255,20000,8,0 40012,64,255,20004,12,0 ... 2980008,64,255,19996,8,0 # STEP_AT_US,3000008 3000056,192,256,20048,56,0 3020016,192,274,19960,16,0 3040012,192,294,19996,12,0 ... 6980008,192,764,20000,8,0 # END_COMMAND,0 # MISSED_SLOTS,0
A saída é representativa e mostra apenas trechos do registro: haverá muitas linhas entre os blocos exibidos. No Uno, valores obtidos com `micros()` avançam em incrementos de 4 µs; por isso, os tempos mostrados são múltiplos de 4. Valores de ADC, instantes exatos, `dt_us` e `late_us` variam entre placas e execuções. Espera-se a mesma estrutura: cabeçalhos, linhas com PWM 64, o marcador `# STEP_AT_US`, linhas com PWM 192 durante cerca de 4 s, encerramento em zero e intervalos próximos de 20000 µs. `missed` diferente de zero indica prazo de aquisição perdido.
Conecte o Uno com a montagem conferida no passo anterior. Na Arduino IDE, selecione a placa e a porta corretas, envie o sketch e abra o Monitor Serial em 115200 baud. Reinicie a placa para capturar também os cabeçalhos.
Espere os marcadores # END_COMMAND,0 e # MISSED_SLOTS. Copie todo o conteúdo do Monitor Serial para um arquivo local de texto. Preserve as linhas iniciadas por #: elas documentam a referência, as colunas, o instante do degrau, o encerramento e as perdas de prazo. As demais linhas são os registros brutos; não aplique filtro nem substitua valores nesta etapa.
Confira dt_us: ele deve ficar próximo de 20000 µs. Se missed ou MISSED_SLOTS for diferente de zero, ou se houver intervalos muito maiores que o previsto, mantenha isso registrado e investigue com os procedimentos de temporização já estudados antes de interpretar os tempos da resposta.
A tabela abaixo é didática, não é uma medição da sua montagem. Ela será usada nos cálculos dos próximos passos. Seus dados podem ter outros valores de ADC, tensão e instantes reais diferentes.
| t relativo (s) | PWM | ADC bruto |
|---|---|---|
| -0,04 | 64 | 255 |
| -0,02 | 64 | 255 |
| 0,00 | 192 | 256 |
| 0,20 | 192 | 444 |
| 0,40 | 192 | 565 |
| 0,60 | 192 | 640 |
| 0,80 | 192 | 691 |
| 1,00 | 192 | 722 |
| 2,00 | 192 | 764 |
| 4,00 | 192 | 764 |
Complete a associação correta entre o instante de aquisição e a leitura bruta.
uint32_t tAcq = ;
int raw = ;Execute o sketch localmente e descreva sua conferência. Informe se houve linhas antes e depois de # STEP_AT_US, uma faixa aproximada dos valores de dt_us e se MISSED_SLOTS foi zero ou não. Não envie o arquivo: basta registrar sua observação.
Escreva pelo menos 80 caracteres (0/80).
Passo 3 de 8
Estime patamares estáveis e calcule a variação de tensão e o ganho estático do ensaio.
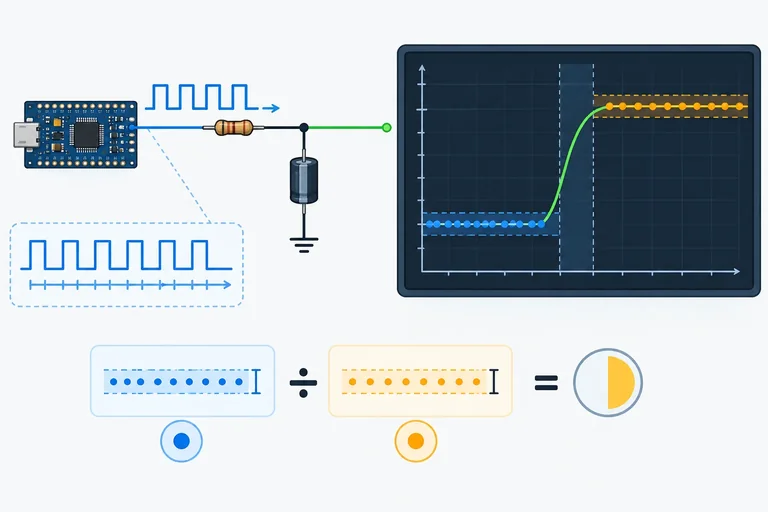
Um patamar é um trecho com várias amostras próximas entre si, não um único valor que parece conveniente. No registro do ensaio, procure uma pequena janela estável antes da mudança de PWM e outra após a resposta deixar de evoluir visivelmente.
Use a média de cada janela para reduzir o efeito de quantização, ondulação residual do PWM e pequenas flutuações:
Preserve sempre as linhas brutas do Monitor Serial. As médias são cálculos de análise, não substitutos dos registros originais.
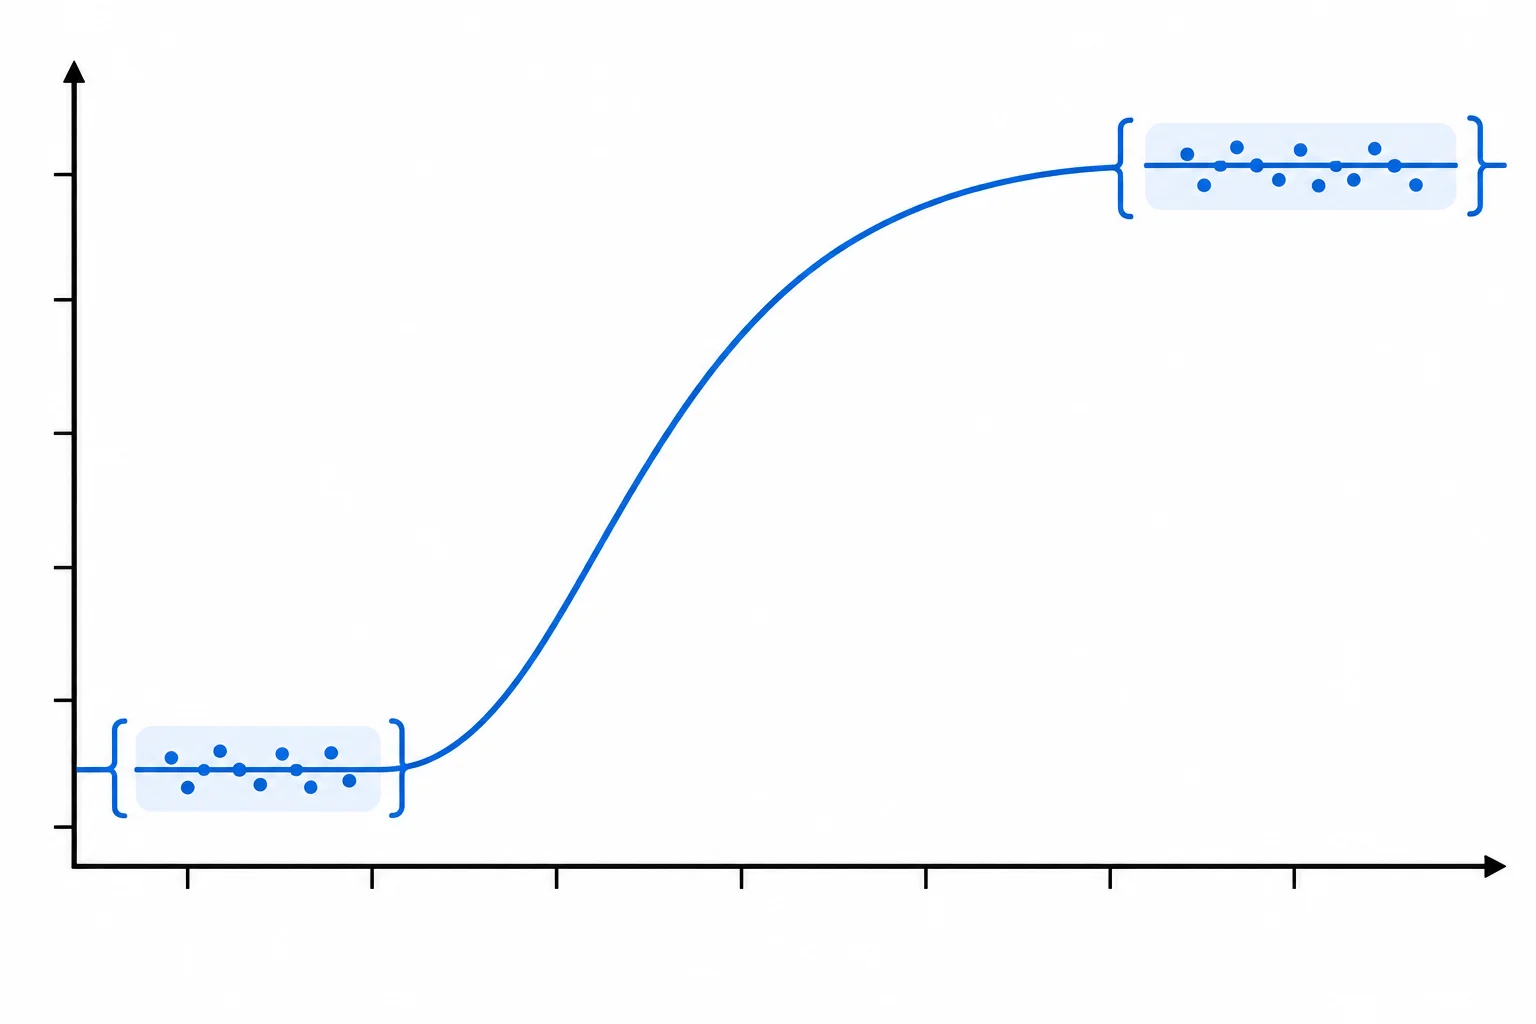
Calcule cada valor de patamar pela média de uma janela estável; não inclua amostras da transição.
Dica
Se as últimas amostras ainda sobem ou descem de forma consistente, o patamar final não foi alcançado. Nesse caso, prolongue o registro antes de calcular V_f e o ganho.
Não escolha uma faixa maior nem descarte dados para fazer a curva parecer estável. A evidência necessária aqui é simples: uma janela final com valores sem tendência perceptível nas condições de resolução e ruído da sua medição.
Considere esta tabela didática, diferente dos dados do seu circuito. As janelas já foram escolhidas em regiões estáveis de uma resposta crescente. A tensão é a conversão da leitura ADC usando a referência adotada no ensaio.
Médias dos patamares usadas neste exemplo.
| Janela | Tensões registradas (V) | Média (V) |
|---|---|---|
| Inicial | 1,24; 1,25; 1,24; 1,25 | 1,245 |
| Final | 3,73; 3,74; 3,73; 3,74 | 3,735 |
Exemplo
A variação observada na saída é:
ΔV = V_f − V_i
No exemplo:
ΔV = 3,735 V − 1,245 V = 2,490 V
O sinal de ΔV informa o sentido da mudança. Neste ensaio crescente, ele é positivo. Em uma mudança decrescente, ΔV seria negativo; mantenha esse sinal nos cálculos.
O valor enviado a analogWrite() vai de 0 a 255. Para expressar o comando em uma escala física mais clara, use o ciclo de trabalho D entre 0 e 1:
D = valor_PWM / 255
Para o degrau aplicado no ensaio, de 64 para 192:
ΔD não tem unidade: é uma variação de ciclo de trabalho.
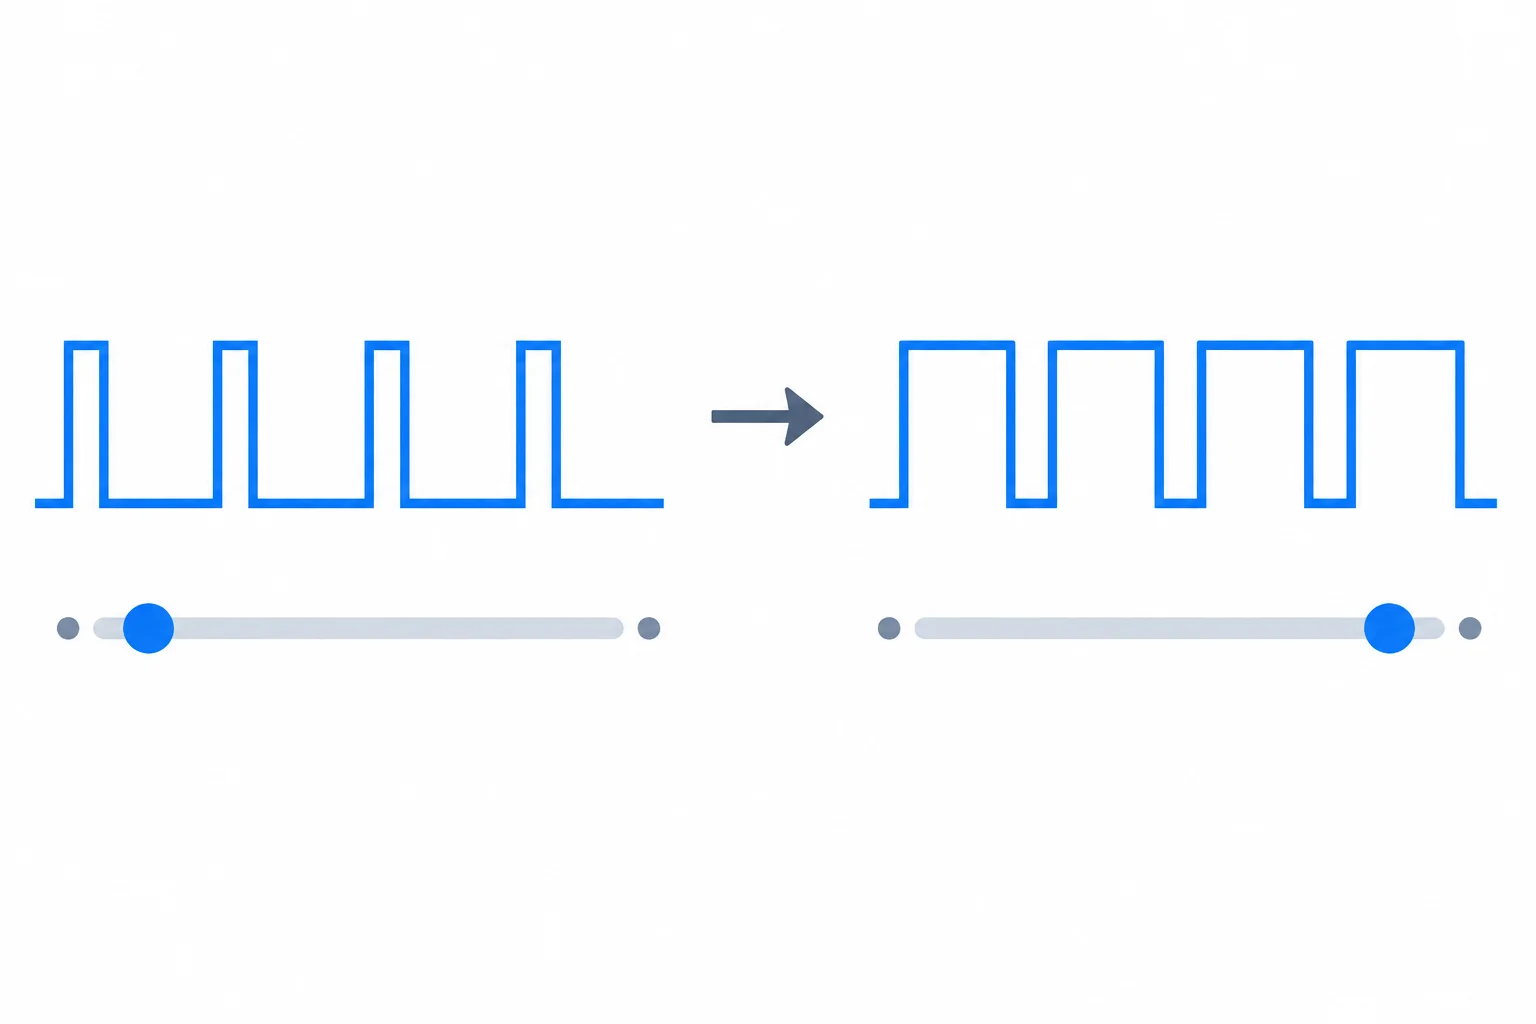
Os valores 64 e 192 representam ciclos de trabalho aproximados de 0,251 e 0,753.
Exemplo
O ganho estático experimental no intervalo ensaiado relaciona a mudança entre patamares à mudança de comando:
K = ΔV / ΔD
Usando os dados didáticos:
K = 2,490 V / 0,502 = 4,96 V por unidade de ciclo de trabalho.
Esse ganho descreve o intervalo testado e as condições do ensaio. Ele não transforma uma amostra isolada em evidência de patamar nem substitui a verificação visual dos dados.
Na tabela didática, V_i = 1,245 V, V_f = 3,735 V e o PWM mudou de 64 para 192. Complete o ganho estático usando D = PWM/255.
K =
Passo 4 de 8
Localize o nível de 63,2% entre os patamares e estime a constante de tempo usando o instante real do degrau.
Em uma resposta aproximadamente de primeira ordem, a constante de tempo experimental pode ser estimada pelo ponto em que a saída percorreu 63,2% da mudança total após o degrau.
Use os patamares que você já estimou no registro bruto:
V₆₃ = Vᵢ + 0,632 × (V_f − Vᵢ)
O percentual é aplicado à variação entre os patamares, não diretamente ao valor final. Portanto, calcular 0,632 × V_f só funcionaria por coincidência se Vᵢ fosse zero.
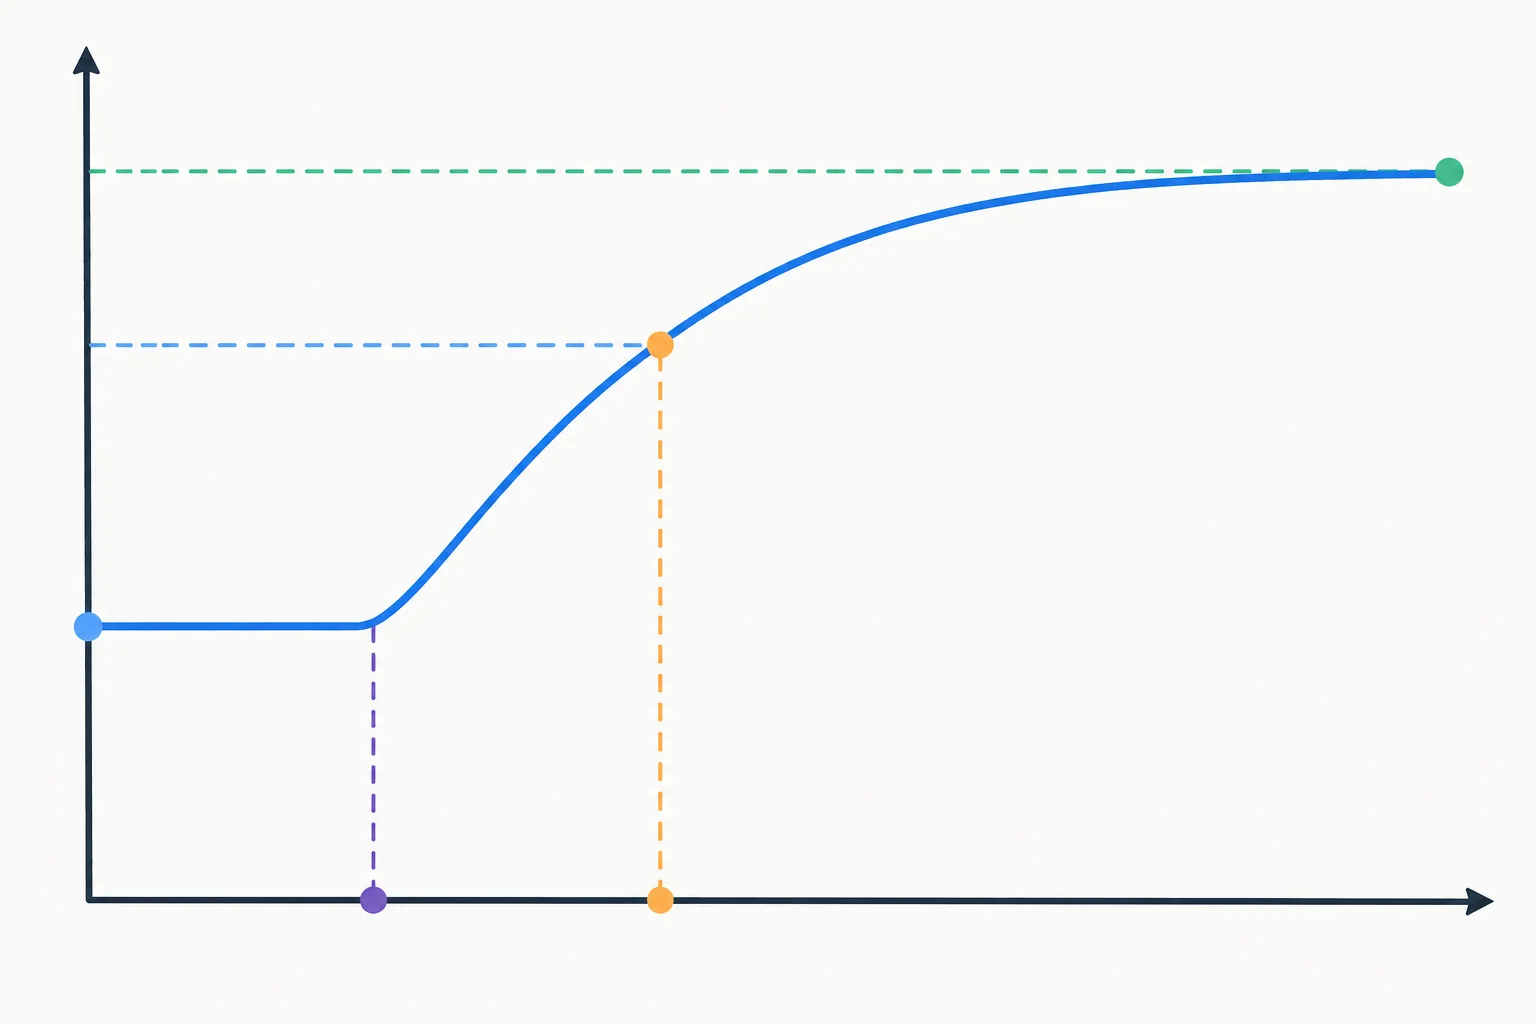
O cruzamento deve ser procurado a partir de Vᵢ, seguindo 63,2% do caminho até V_f.
Exemplo
Considere uma tabela didática, diferente dos dados do seu circuito:
A mudança total é 3,70 − 1,20 = 2,50 V. Logo:
V₆₃ = 1,20 + 0,632 × 2,50 = 2,78 V
Agora, procure no registro as duas amostras que ficam imediatamente abaixo e acima de 2,78 V. Elas delimitam o instante de cruzamento.
No mesmo exemplo, suponha estas amostras:
| Tempo relativo | Tensão |
| --- | --- |
| 440 ms | 2,71 V |
| 460 ms | 2,79 V |
O nível de 2,78 V está entre elas. Com aquisição a cada 20 ms, você pode informar uma estimativa compatível com a resolução temporal, por exemplo t₆₃ ≈ 460 ms. Uma interpolação pode refinar o número, mas não elimina as incertezas de amostragem, ADC, PWM e patamares estimados.
Como t₀ = 0 ms neste caso, τ ≈ t₆₃ − t₀ ≈ 0,46 s. Em seu ensaio, subtraia sempre o instante registrado da mudança de comando; não use o início do programa nem o instante em que uma linha apareceu no Monitor Serial.
Dica
Compare o resultado com o valor nominal RC apenas como referência. Para 4,7 kΩ e 100 µF, τ nominal ≈ 0,47 s. Tolerâncias do resistor e do capacitor, a tensão efetiva, a quantização e o espaçamento das amostras podem explicar uma diferença moderada. Não é esperado que a estimativa experimental coincida exatamente com RC.
Associe cada elemento à sua função na estimativa de τ.
| Elemento | Função |
|---|---|
| Vᵢ | Ponto de partida para calcular o nível-alvo |
| V_f | Define, junto com Vᵢ, a mudança total |
| t₀ | Instante registrado da aplicação do degrau |
| t₆₃ | Instante em que a resposta alcança V₆₃ |
| t₆₃ − t₀ | Estimativa experimental de τ |
Uma resposta tem Vᵢ = 0,80 V e V_f = 3,80 V. Complete o valor aproximado do nível de 63,2% em volts.
V₆₃ = 0,80 + 0,632 × (3,80 − 0,80) ≈ ____ V
Qual é o valor aproximado de V₆₃?
Atenção
O critério de 63,2% é uma estimativa útil quando a curva é aproximadamente de primeira ordem e sobe ou desce de modo compatível com esse comportamento.
Um único cruzamento desse nível não prova que o sistema seja de primeira ordem. Se houver pico, oscilações ou outra forma complexa, registre essa observação e não classifique a dinâmica apenas com este método. No próximo passo, você aplicará outro critério ao registro sem precisar assumir que toda curva é ideal.
Um degrau foi registrado em t₀ = 0,12 s e o nível V₆₃ foi cruzado em t₆₃ = 0,51 s. Qual estimativa de τ é compatível com esses registros?
Passo 5 de 8
Defina uma faixa de acomodação explícita, encontre a entrada definitiva e verifique se os dados permitem sustentar essa estimativa.
Após o degrau, a saída se aproxima de um patamar final estimado, \(V_f\). O tempo de acomodação \(t_s\) é o intervalo entre o instante do degrau \(t_0\) e a primeira amostra da entrada definitiva em uma faixa declarada ao redor de \(V_f\).
Neste tutorial, a faixa é:
\[
V_f \pm 2\%\,|\Delta V|
\]
O percentual é relativo à mudança entre os patamares, \(|\Delta V|=|V_f-V_i|\), e não a \(V_f\). Declare sempre o critério usado: outro critério pode ser válido, mas não deve ser trocado silenciosamente.
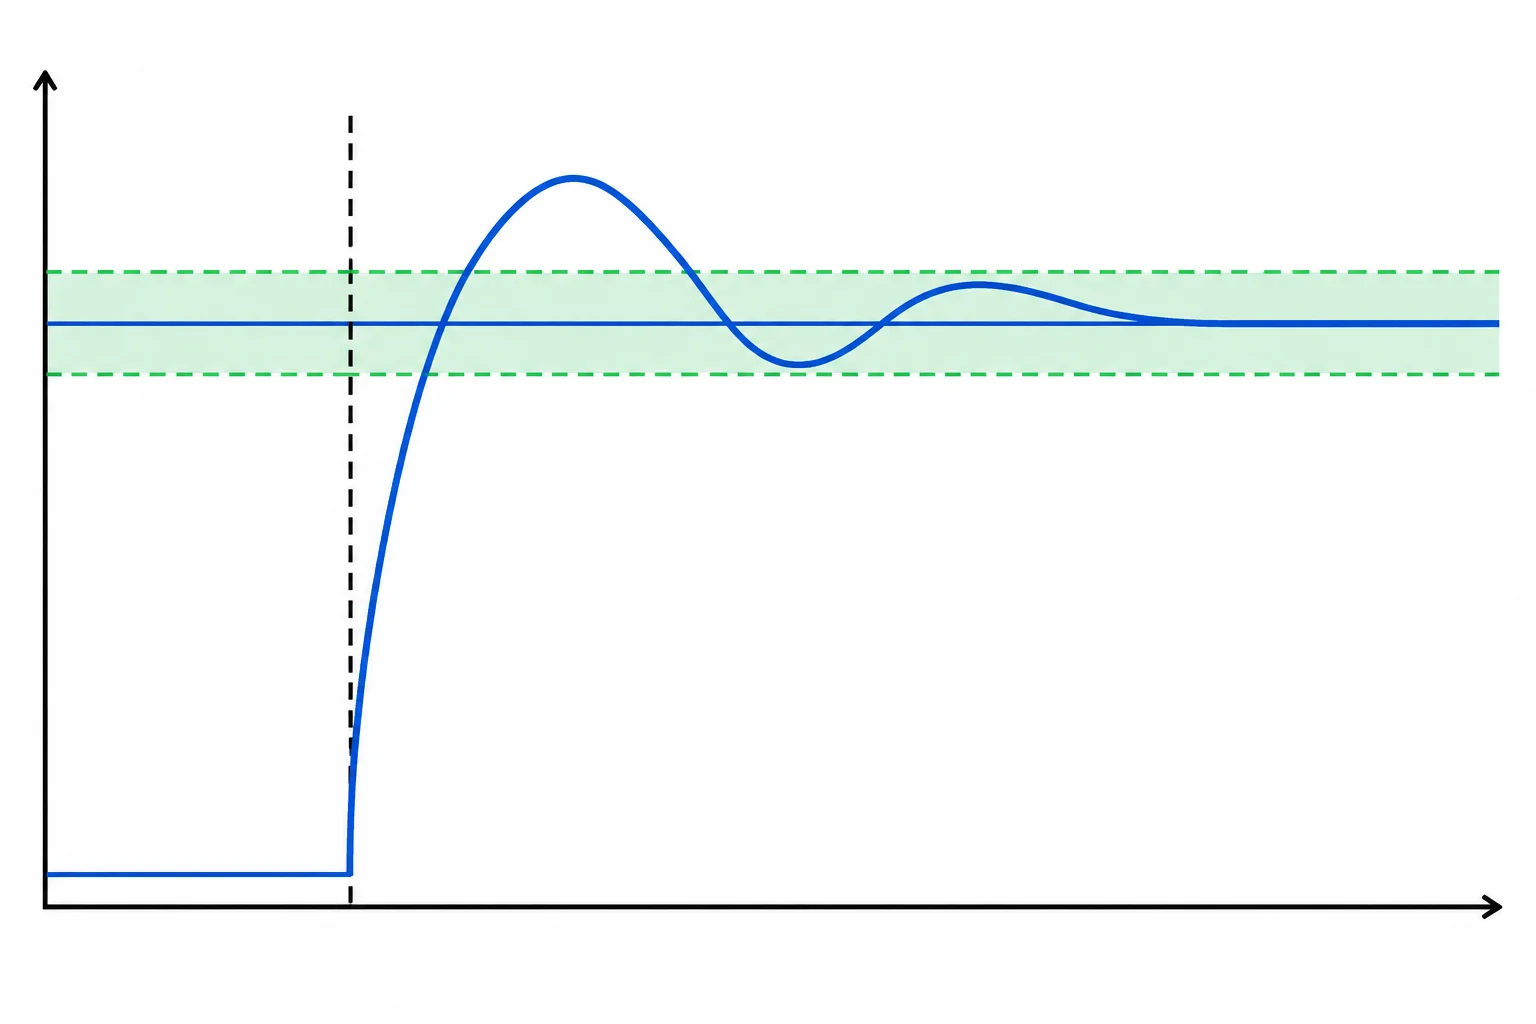
A acomodação começa na entrada após a última saída observada da faixa, não na primeira entrada.
Para encontrar \(t_s\):
Como o registro é discreto, o resultado é limitado pelo período de amostragem: o instante real pode estar entre duas amostras. Informe o valor como estimativa, junto com o período de aquisição.
Exemplo
Considere um ensaio com \(V_i=1{,}25\ \text{V}\), \(V_f=3{,}75\ \text{V}\) e \(t_0=0\ \text{s}\). Logo, \(|\Delta V|=2{,}50\ \text{V}\).
A margem de 2% é \(0{,}02\times2{,}50=0{,}05\ \text{V}\). A faixa é de 3,70 V a 3,80 V.
Use os valores da tabela para decidir qual é a entrada definitiva na faixa.
Amostras após o degrau; os valores são apenas didáticos.
| t − t0 (s) | Tensão (V) | Situação |
|---|---|---|
| 1,00 | 3,66 | Fora |
| 1,20 | 3,72 | Entra |
| 1,40 | 3,81 | Sai |
| 1,60 | 3,78 | Entra |
| 1,80 | 3,76 | Permanece |
| 2,00 | 3,75 | Permanece |
| 2,20 | 3,75 | Fim do registro |
No exemplo, a amostra de 1,20 s não define acomodação: a curva volta a sair da faixa em 1,40 s. A entrada definitiva observada ocorre em 1,60 s. Portanto:
\[
t_s\approx1{,}60\ \text{s}
\]
Isso significa “permaneceu na faixa até o fim da janela observada”, não uma garantia infinita. Se o registro terminasse em 1,60 s, não haveria evidência de permanência; seria necessário observar por mais tempo.
Não aumente a faixa apenas para fazer a curva parecer acomodada e não filtre os dados somente para obter um \(t_s\) menor ou mais estável. Se usar outro critério, registre a faixa e a justificativa.
No registro didático, qual instante deve ser usado para estimar o tempo de acomodação pela faixa de 3,70 V a 3,80 V?
A faixa precisa ser mensurável. Compare sua meia largura, \(0{,}02|\Delta V|\), com:
Se a margem for comparável a um degrau de quantização ou menor que as flutuações normais, cruzamentos isolados podem mudar apenas por ruído ou arredondamento. Nesse caso, não trate \(t_s\) como conclusão confiável: registre a limitação e, se necessário, amplie a observação ou declare um critério alternativo antes da análise.
Um registro entra na faixa de ±2% aos 1,5 s e não sai até o fim, aos 1,7 s. Qual conclusão é mais adequada?
Passo 6 de 8
Calcule a sobre-elevação por um critério explícito e diferencie um pico claro de flutuações limitadas pela medição.
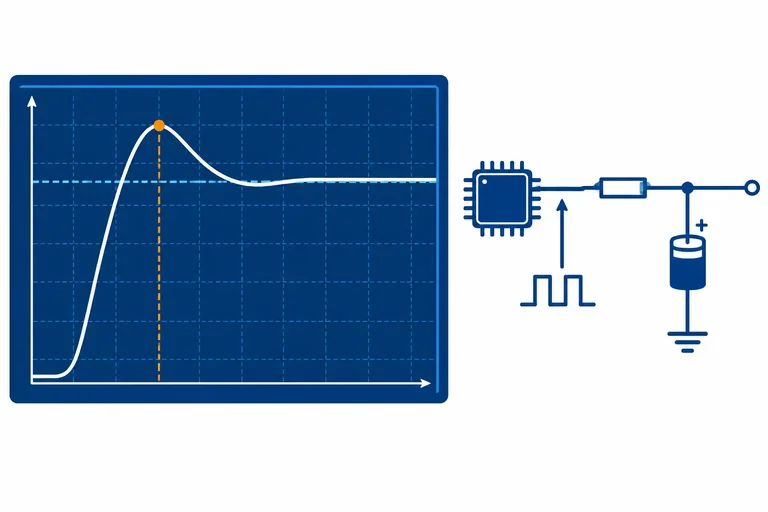
Em um degrau crescente, há sobre-elevação quando a tensão atinge um pico acima do patamar final antes de se estabilizar. O valor relevante é o maior valor observado, \(V_{pico}\), comparado com \(V_f\).
No RC ideal de primeira ordem, a resposta média esperada é monotônica: ela se aproxima de \(V_f\) sem ultrapassá-lo. Por isso, um pico claro não deve ser atribuído automaticamente ao RC.
| Resposta | Comportamento em relação a V_f | Sobre-elevação |
|---|---|---|
| RC ideal, média esperada | Aproxima-se sem ultrapassar | 0% |
| Registro com pico claro | Ultrapassa V_f antes de voltar | Maior que 0% |
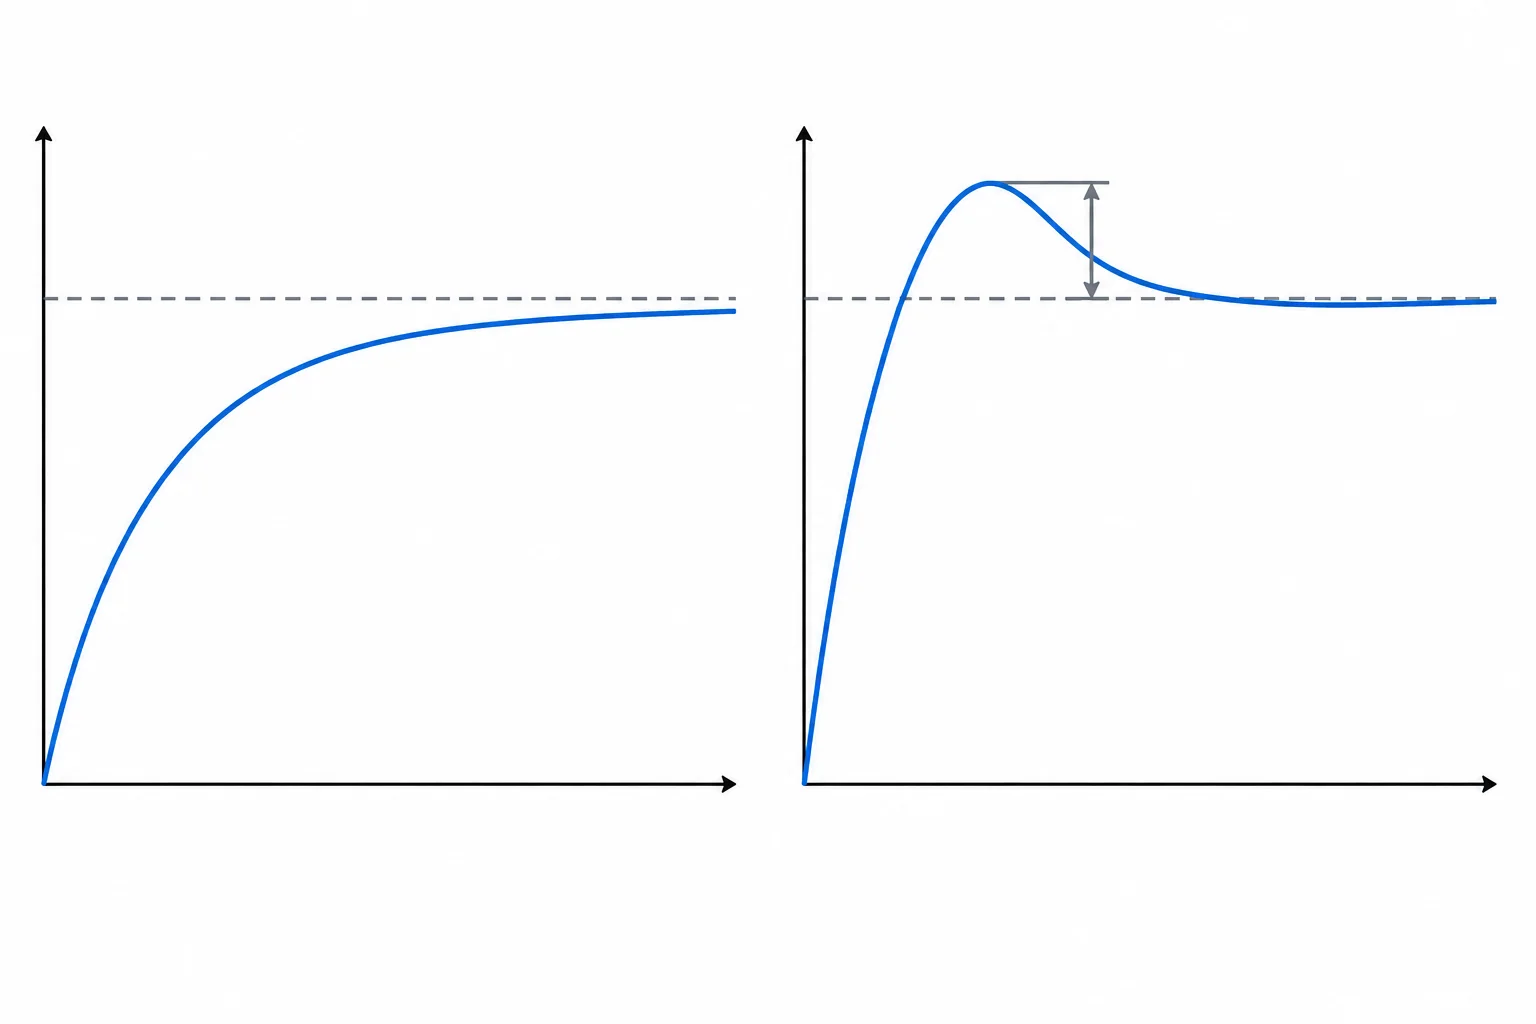
A distância vertical entre o pico e o patamar final é o excesso usado no cálculo.
Para uma mudança não nula, calcule a sobre-elevação percentual por:
\[
M_p = 100 \times \frac{\max(0, V_{pico}-V_f)}{|V_f-V_i|}
\]
O numerador conta apenas o excesso acima do final. O denominador é a mudança completa entre patamares, não o valor final. O termo \(\max(0,\ldots)\) faz com que uma curva sem pico acima de \(V_f\) resulte em 0%.
Exemplo
Use este registro didático, não uma alteração no seu circuito, para praticar um pico evidente:
A mudança total é \(|3,80 - 1,20| = 2,60\ \text{V}\). O excesso do pico é \(4,06 - 3,80 = 0,26\ \text{V}\).
Logo:
\[
M_p = 100 \times \frac{0,26}{2,60} = 10\%
\]
O registro serve para aplicar o critério com segurança. Não tente criar picos alterando a montagem RC.
No registro didático anterior, complete: \(M_p =\) {{blank}}%.
Em um registro do seu RC, uma única amostra fica 0,01 V acima de V_f. As demais ficam próximas do patamar, e a resolução, o ruído e a ondulação têm magnitude parecida. Já é correto declarar uma sobre-elevação física confirmada?
O maior valor amostrado pode não ser o maior valor que existiu entre duas aquisições. Assim, se nenhum pico aparece nos seus dados, a conclusão adequada é: não houve pico observado nas condições de amostragem do ensaio.
Registre o período de aquisição e preserve os dados brutos. Se uma excursão for pequena e comparável à ondulação do PWM, ao ruído ou a poucos níveis do ADC, trate-a como inconclusiva; não filtre os dados apenas para obter uma resposta aparentemente sem pico.
Dica
Ao relatar esta métrica, anote:
No RC próprio, uma resposta média monotônica é compatível com o comportamento esperado. Um valor pequeno acima do final, sozinho, não demonstra uma dinâmica adicional.
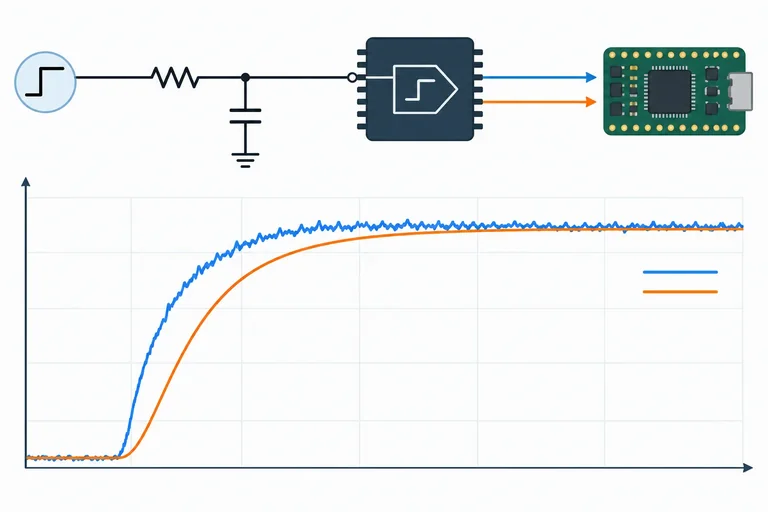
Passo 7 de 8
Compare o registro bruto com uma versão filtrada para separar a dinâmica física do circuito RC do atraso introduzido pelo processamento digital.
Você vai observar duas versões da mesma medição: a tensão bruta convertida da leitura do ADC e uma tensão filtrada por software. O comando PWM, o circuito RC e o período nominal de aquisição de 20 ms permanecem iguais.
Logo, uma diferença entre as curvas não representa uma alteração física do resistor ou do capacitor. A suavização e o atraso adicionais na coluna filtrada vêm do processamento aplicado após cada aquisição.
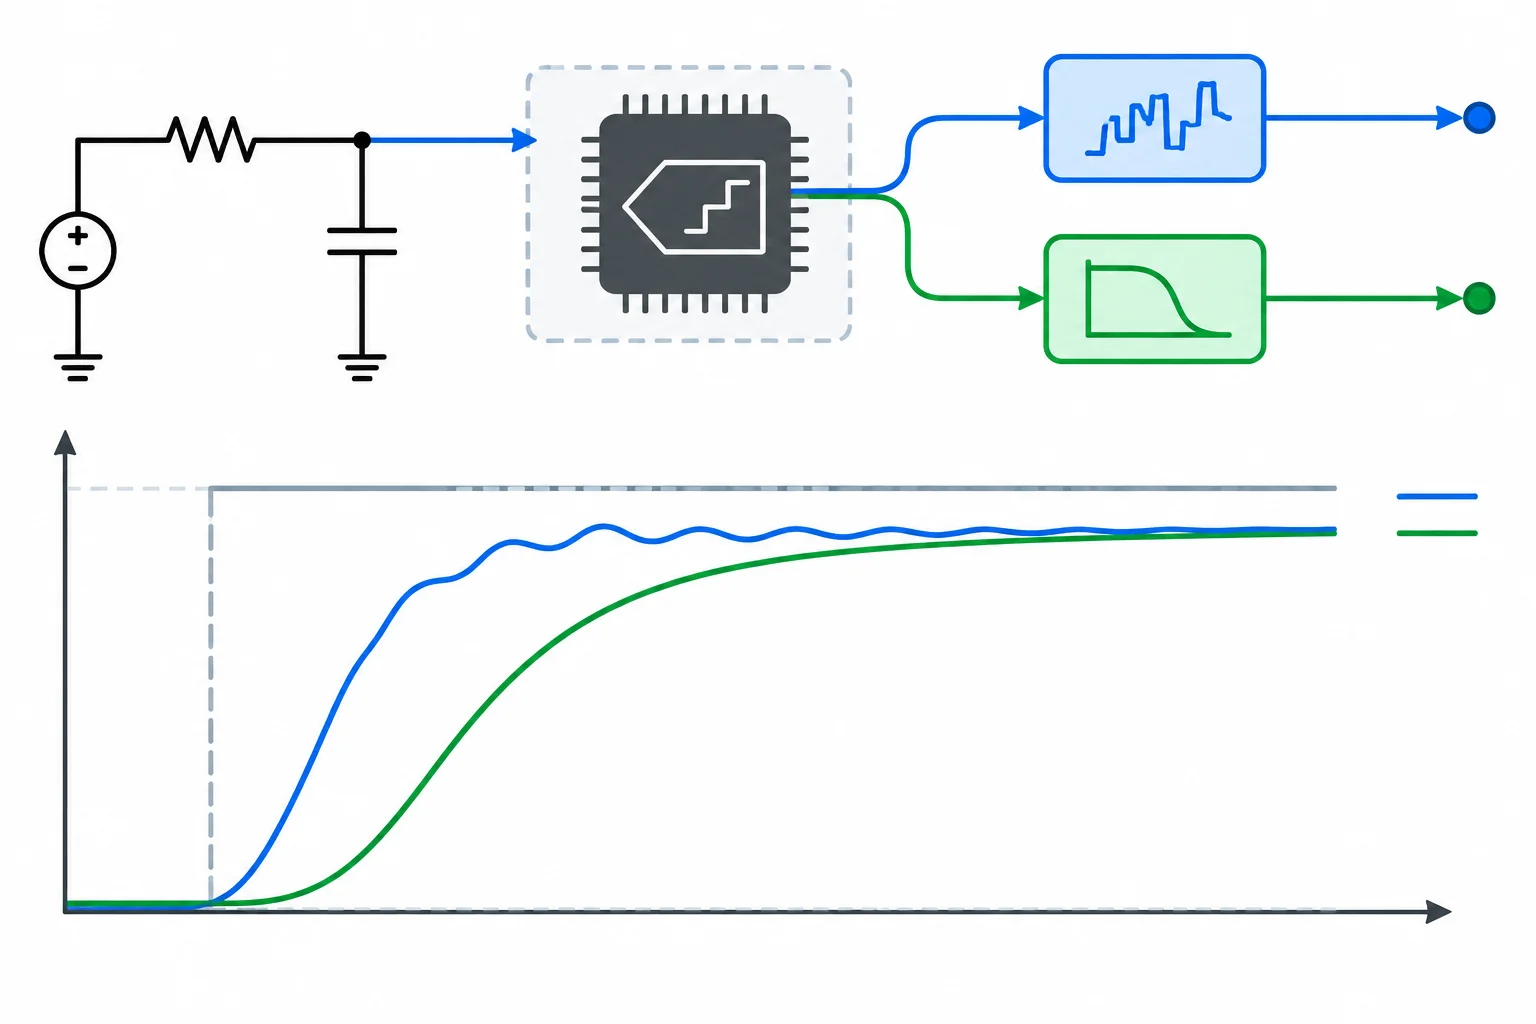
As duas curvas partem das mesmas aquisições; o atraso entre elas é introduzido pelo processamento digital.
Dica
Para estimar a dinâmica física do RC, mantenha a coluna bruta como referência. A curva filtrada é útil para comparar a consequência da suavização, mas não substitui o registro original.
Em especial, o cruzamento de 63,2% da curva filtrada reúne a dinâmica do RC e a memória do filtro. Ele não estima isoladamente a constante de tempo do circuito.
Copie o sketch completo para um arquivo novo na Arduino IDE. Ele preserva o PWM no pino 3, a leitura em A0, o degrau de 64 para 192 e a aquisição nominal de 20 ms. A cada leitura, registra as tensões bruta e filtrada; o filtro usa α = 0,04 e começa na primeira amostra válida.
A condição de encerramento está em else if. Portanto, no ciclo que aplica o degrau ela não é avaliada com uma marca de tempo anterior a stepUs; o ensaio continua registrando durante a janela de 4 s posterior ao degrau.
const byte PWM_PIN = 3;
const byte ADC_PIN = A0;

const uint32_t TS_US = 20000UL;
const uint32_t PRE_US = 3000000UL;
const uint32_t OBS_US = 4000000UL;
const float VREF = 5.00f;
const float ALPHA = 0.04f;

uint32_t startUs, nextUs, stepUs;
bool stepped = false;
bool done = false;
bool filterReady = false;
float vFilt = 0.0f;

void setup() {
  Serial.begin(115200);
  pinMode(PWM_PIN, OUTPUT);
  analogWrite(PWM_PIN, 64);

  Serial.println(F("# VREF_V,5.00"));
  Serial.println(F("# ALPHA,0.04"));
  Serial.println(F("# columns:t_us,pwm,v_raw_v,v_filt_v"));

  startUs = micros();
  nextUs = startUs;
}

void loop() {
  if (done) return;

  uint32_t now = micros();

  if (!stepped && now - startUs >= PRE_US) {
    analogWrite(PWM_PIN, 192);
    stepUs = micros();
    stepped = true;
    Serial.print(F("# STEP_AT_US,"));
    Serial.println(stepUs - startUs);
  } else if (stepped && now - stepUs >= OBS_US) {
    analogWrite(PWM_PIN, 0);
    Serial.println(F("# END_COMMAND,0"));
    done = true;
    return;
  }

  if ((int32_t)(now - nextUs) >= 0) {
    uint32_t tAcq = micros();
    int raw = analogRead(ADC_PIN);
    float vRaw = raw * (VREF / 1023.0f);

    if (!filterReady) {
      vFilt = vRaw;
      filterReady = true;
    } else {
      vFilt += ALPHA * (vRaw - vFilt);
    }

    Serial.print(tAcq - startUs);
    Serial.print(',');
    Serial.print(stepped ? 192 : 64);
    Serial.print(',');
    Serial.print(vRaw, 3);
    Serial.print(',');
    Serial.println(vFilt, 3);

    nextUs += TS_US;
  }
}# VREF_V,5.00 # ALPHA,0.04 # columns:t_us,pwm,v_raw_v,v_filt_v 0,64,1.246,1.246 20000,64,1.246,1.246 40000,64,1.246,1.246 ... # STEP_AT_US,3000008 3000016,192,1.246,1.246 3020016,192,1.350,1.250 3040016,192,1.451,1.258 3060016,192,1.549,1.270 ... 3200016,192,2.096,1.423 ... 6980016,192,3.734,3.733 # END_COMMAND,0
Os valores de tensão e os instantes exatos variam conforme a montagem. Os tempos exibidos pelo Uno avançam em múltiplos de 4 µs. A saída abaixo é um trecho representativo: entre os trechos mostrados, o sketch continua emitindo uma linha a cada período de aquisição até encerrar o ensaio.
Envie o sketch com a mesma montagem segura dos passos anteriores e abra o Monitor Serial em 115200 baud. Reinicie a placa para obter os cabeçalhos e copie o registro completo para um arquivo local.
Não misture colunas de ensaios diferentes. Para esta comparação, use linhas de uma única execução: v_raw_v e v_filt_v foram calculadas a partir da mesma leitura e possuem o mesmo tempo e comando. Preserve também os cabeçalhos # VREF_V, # ALPHA e # STEP_AT_US.
Compare as duas colunas separadamente, usando os critérios já adotados:
# STEP_AT_US.É esperado que a curva filtrada cruze depois e, em geral, se acomode depois. Ela parece mais limpa porque reduz flutuações, mas essa aparência não torna a resposta física mais rápida.
Atenção
Use a coluna bruta para a caracterização do RC. Registre a coluna filtrada como uma comparação de medição processada, identificando explicitamente α = 0,04 e o período nominal de 20 ms.
A sequência RC seguida por filtro digital é uma cascata de efeitos. Portanto, não trate a curva filtrada como se fosse uma única resposta de primeira ordem nem atribua toda a lentidão observada ao capacitor.
Organize a comparação de uma única execução. Os tempos são medidos a partir do instante real do degrau.
| Métrica | Coluna bruta | Coluna filtrada | Leitura correta |
|---|---|---|---|
| Cruzamento de 63,2% | t₆₃ bruto | t₆₃ filtrado | Diferença indica atraso do filtro |
| Acomodação ±2% | t_s bruto | t_s filtrado | Use a mesma convenção declarada |
| Uso no relato | Dinâmica observada do RC | Efeito do processamento | Mantenha ambas as colunas |
Complete o trecho que inicializa o filtro pela primeira leitura válida e preserva as duas tensões no registro.
float vRaw = raw * (VREF / 1023.0f);

if (!filterReady) {
  vFilt = ;
  filterReady = true;
} else {
  vFilt += ALPHA * (vRaw - vFilt);
}

Serial.print(, 3);
Serial.print(',');
Serial.println(, 3);Após executar o sketch, compare os seus registros. Qual coluna cruzou o nível de 63,2% depois? Se você conseguiu estimar acomodação, qual coluna se acomodou depois? Relate os instantes aproximados em relação ao degrau e explique qual parte da diferença você atribui ao filtro.
Se os dados não permitirem concluir, diga qual evidência faltou, por exemplo: patamar final incompleto, ruído comparável à faixa ou registro curto.
Escreva pelo menos 80 caracteres (0/80).
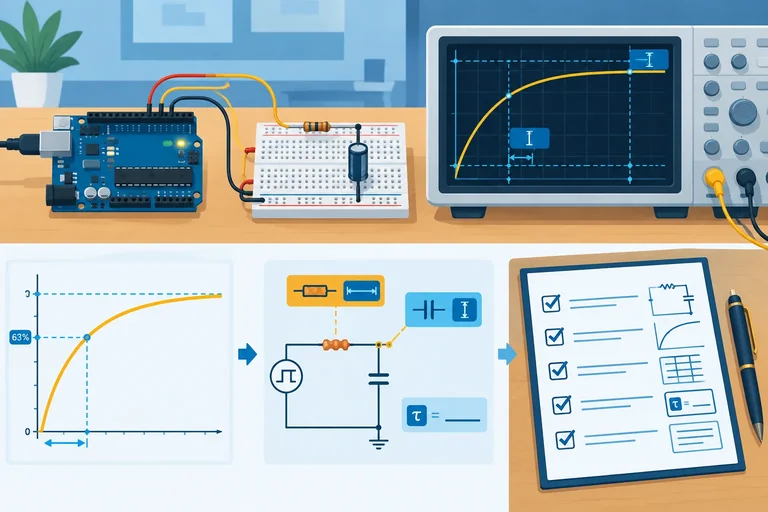
Passo 8 de 8
Produza uma síntese rastreável das métricas do ensaio, suas evidências e suas limitações.
Uma caracterização útil permite que outra pessoa entenda o que foi medido, como foi calculado e o que os dados realmente sustentam.
No seu relato curto, informe:
Não apresente uma estimativa como certeza se o registro não tiver evidência suficiente para ela.
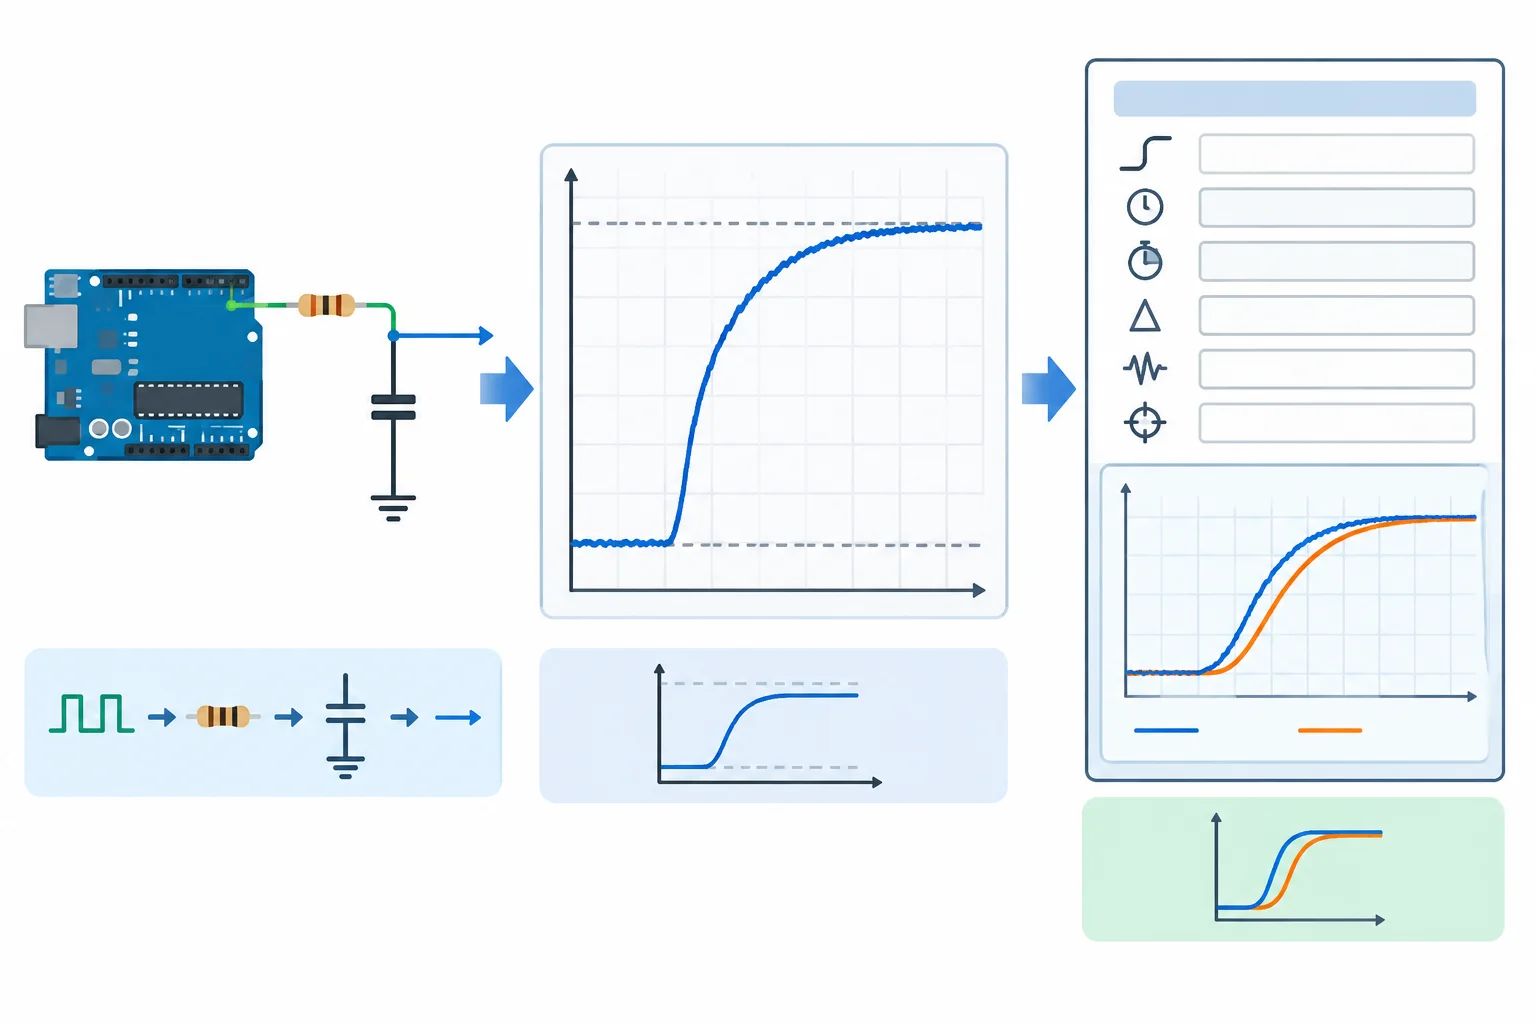
A conclusão deve preservar o caminho entre circuito, dados brutos, cálculos e interpretação.
Use esta lista para consolidar resultados. Preencha somente métricas que seus registros permitem estimar; para as demais, registre o motivo da limitação em vez de inventar um número.
| Item | Como registrar | Condição ou unidade |
|---|---|---|
| Mudança aplicada | PWM inicial → PWM final; ΔD | D = PWM/255; ΔD sem unidade |
| Patamares | V_i e V_f por médias de trechos estáveis | V; preserve os dados brutos |
| Ganho estático | K = (V_f − V_i)/ΔD | V por unidade de ciclo |
| Constante de tempo | τ ≈ t_63 − t_0 | s; nível: V_i + 0,632(V_f − V_i) |
| Acomodação | Faixa V_f ± 2% de |ΔV| e instante definitivo | V e s; declarar janela observada |
| Sobre-elevação | M_p = 100·max(0,V_pico−V_f)/|ΔV| | %; usar apenas se ΔV ≠ 0 |
| Filtro | Comparar bruto e filtrado; informar α | não atribuir atraso do filtro ao RC |
Se o patamar final ainda tinha tendência, se a faixa de ±2% era menor que a flutuação ou resolução útil, ou se a observação foi curta, escreva isso. Nessa situação, a conclusão correta pode ser: “métrica inconclusiva; é necessário registrar por mais tempo ou revisar o critério”.
Escreva uma caracterização curta do seu ensaio, em aproximadamente 6 a 10 linhas. Inclua a montagem, a referência do ADC, o degrau PWM, o período real e a duração do registro. Liste as métricas que conseguiu estimar com unidades e critérios. Separe explicitamente resultados do circuito próprio, da tabela didática e da comparação filtrada. Indique uma limitação ou uma métrica inconclusiva, se existir.
Escreva pelo menos 250 caracteres (0/250).
| Afirmação | Evidência necessária |
|---|---|
| “O ganho é ...” | Dois patamares estáveis e ΔD declarado |
| “τ é ...” | Cruzamento de 63,2% referido ao instante do degrau |
| “Acomodou em ...” | Faixa explícita e permanência observada |
| “Há sobre-elevação” | Pico acima de V_f maior que flutuações plausíveis |
| “O RC é mais lento” | Comparação que não confunda atraso do filtro com a planta |
| Princípio | Aplicação |
|---|---|
| Dados brutos preservados | Permitem refazer médias e conferir critérios |
| Métricas com unidades | Tornam ganho, tempos e tensões interpretáveis |
| Critérios declarados | Evitam acomodação ou pico definidos de forma ambígua |
| Limitações registradas | Impedem conclusões além da evidência |
| Filtro identificado | Separa dinâmica física de atraso de processamento |
Parabéns! Você concluiu: Caracterização da resposta ao degrau
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks