
Exercícios
Avalie seus conhecimentos sobre visão computacional aplicada à automação industrial. Este questionário aborda sistemas de visão para orientação de robôs, técnicas de iluminação para inspeção de peças, calibração de câmeras, configurações eye-in-hand e câmera fixa, marcadores fiduciais, visão estéreo, limiarização e morfologia de imagens. Você também encontrará questões sobre redução de desfoque em esteiras, calibração hand-eye, precisão e exatidão de medições, lentes telecêntricas e controle de reflexos em superfícies metálicas. Ideal para estudantes, profissionais e entusiastas de robótica, manufatura e inspeção automatizada.
Responda às questões abaixo e confira a explicação de cada resposta.
0/15 respondidas
Áudio automático ativado: as próximas questões serão lidas ao clicar em Continuar.
O sistema de visão pode localizar a peça e estimar sua pose, permitindo que o robô ajuste a trajetória para manipulá-la.
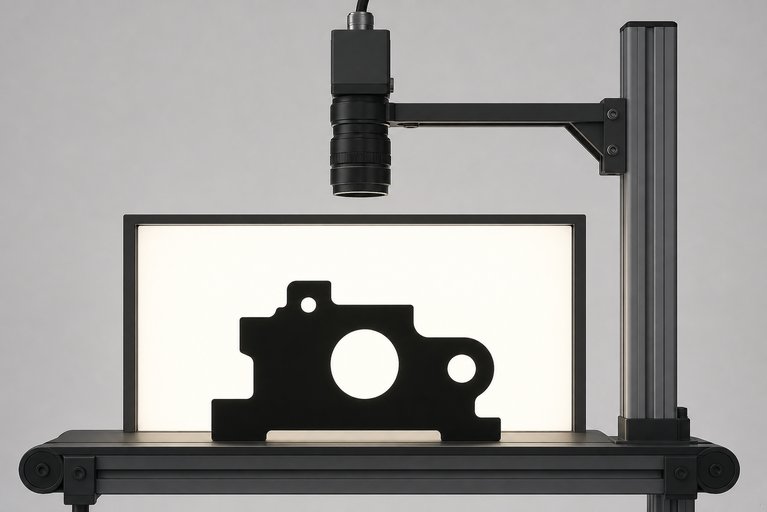
O backlight produz uma silhueta de alto contraste, facilitando a medição do contorno, das dimensões e de eventuais furos da peça.
A calibração intrínseca estima parâmetros como distância focal, ponto principal e coeficientes de distorção, necessários para interpretar geometricamente a imagem.
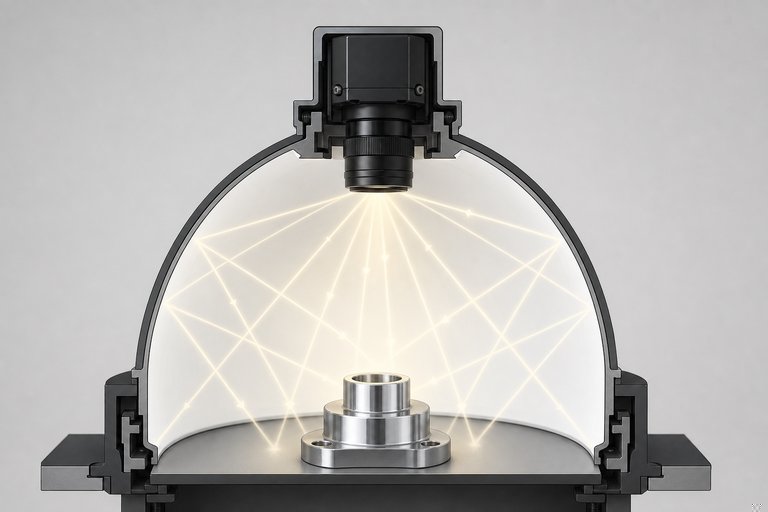
A cúpula distribui luz difusa sobre a superfície, reduzindo reflexos especulares intensos que podem ocultar detalhes em peças brilhantes.
A limiarização classifica pixels de acordo com sua intensidade, sendo frequentemente usada para separar objetos do fundo e gerar uma imagem binária.
A abertura consiste em erosão seguida de dilatação. Ela pode remover pequenos objetos ou ruídos preservando estruturas maiores.
Como a câmera se move com o efetuador, ela pode aproximar-se do objeto e capturá-lo sob diferentes pontos de vista. Ainda é necessário realizar calibração.
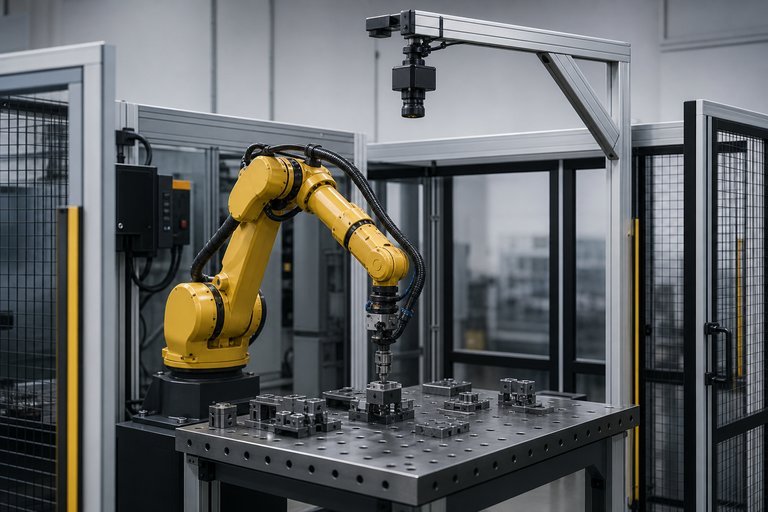
Na configuração eye-to-hand, a câmera permanece fixa no ambiente e observa o robô, as peças ou a área de trabalho a partir de uma posição externa.
Marcadores fiduciais possuem padrões conhecidos que permitem detectar pontos de referência e estimar a pose relativa entre a câmera e o objeto.
A visão estéreo calcula a disparidade entre pontos correspondentes de duas imagens. Com a calibração e a distância entre as câmeras, é possível estimar a profundidade.
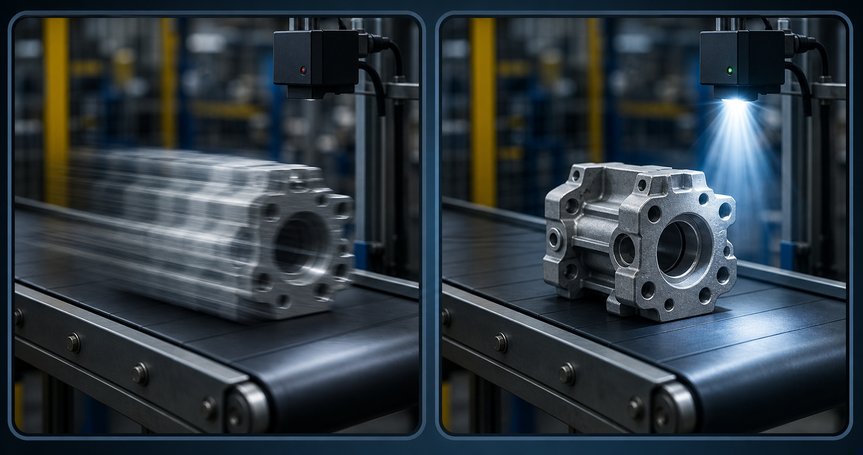
Uma exposição curta reduz o deslocamento registrado durante a captura. Iluminação intensa ou estroboscópica ajuda a manter a imagem clara mesmo com menos tempo de exposição.
A calibração hand-eye determina a rotação e a translação entre o referencial da câmera e um referencial do robô, permitindo converter medições visuais em comandos de movimento.
Resultados agrupados indicam boa repetibilidade. O deslocamento constante em relação ao valor real indica erro sistemático e, portanto, baixa exatidão.
Lentes telecêntricas reduzem erros de perspectiva e mantêm a ampliação quase constante dentro de uma faixa de profundidade, favorecendo medições dimensionais precisas.
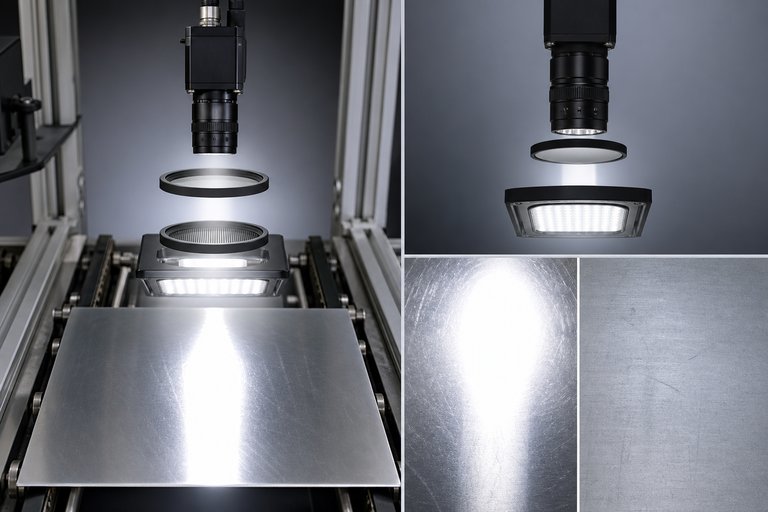
Polarizadores cruzados podem bloquear parte da luz refletida especularmente, reduzindo brilhos intensos e revelando detalhes da superfície metálica.

Curso GratuitoRaspberry Pi
5

(1)

3h08m

15 exercícios

Curso GratuitoAutomação residencial com Arduino
5
(4)
2h02m
7 exercícios

Curso GratuitoArduino para Iniciantes
5
(1)
3h22m
8 exercícios

Curso GratuitoRobótica com RaspberryPi
5
(250)
3h23m
11 exercícios

Curso GratuitoRobótica com arduino e AVR
5
(202)
26h26m
50 exercícios

Curso GratuitoAutomação industrial usando arduinio
4.9
(79)
4h47m
20 exercícios

Curso GratuitoMatLab do básico ao avançado
4.7

(3)
8h40m
26 exercícios

Curso GratuitoRaspberry Pi Básico
3.8
(4)
8h25m
24 exercícios
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks