
Exercícios
Avalie seus conhecimentos sobre Comunicação e Qualidade de Serviço no ROS 2. Este questionário aborda os principais mecanismos de interação entre nós, incluindo tópicos, publicadores, assinantes, serviços e ações. Explore conceitos essenciais de QoS, como confiabilidade, durabilidade, histórico Keep Last e profundidade de mensagens, além de descoberta de nós, ROS_DOMAIN_ID, namespaces e remapeamento de nomes. As questões também tratam da organização de interfaces msg, srv e action, do impacto de executores de thread única no processamento de callbacks e do uso do rosbag2 para gravação e análise de dados. Ideal para estudantes, desenvolvedores e profissionais de robótica que desejam revisar fundamentos práticos do ROS 2.
Responda às questões abaixo e confira a explicação de cada resposta.
0/15 respondidas
Áudio automático ativado: as próximas questões serão lidas ao clicar em Continuar.
Um nó é uma unidade modular de software responsável por tarefas como ler sensores, controlar atuadores ou planejar movimentos. Vários nós podem coexistir no mesmo processo ou em processos diferentes.
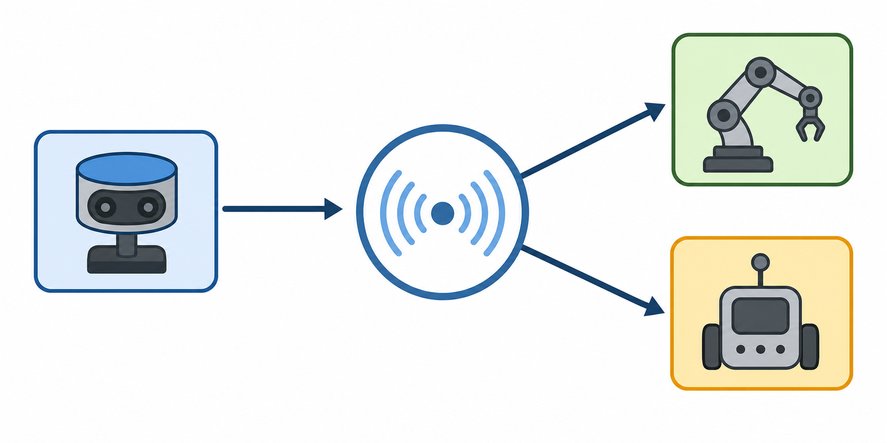
Tópicos implementam comunicação assíncrona por publicação e assinatura. Um publicador pode enviar dados para vários assinantes sem precisar conhecê-los diretamente.
Serviços são apropriados para interações pontuais de requisição e resposta, como consultar um estado ou acionar uma operação breve. Fluxos contínuos usam tópicos, enquanto tarefas longas geralmente usam ações.
Ações são projetadas para tarefas demoradas. Elas aceitam uma meta, fornecem feedback durante a execução, retornam um resultado e podem oferecer cancelamento.
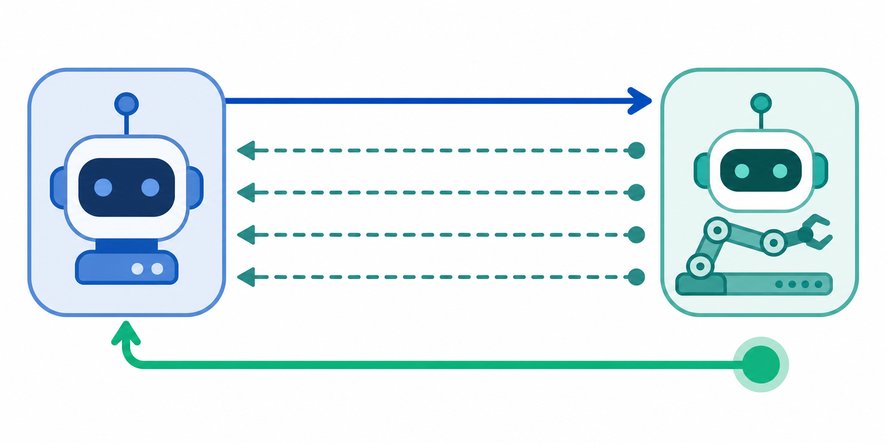
Uma ação organiza a comunicação em meta, feedback periódico e resultado final. Esse modelo é útil para navegação, manipulação e outras operações que demoram para terminar.
O ROS 2 utiliza middleware baseado em DDS, que normalmente oferece descoberta distribuída. Assim, não depende de um mestre central equivalente ao ROS Master do ROS 1.
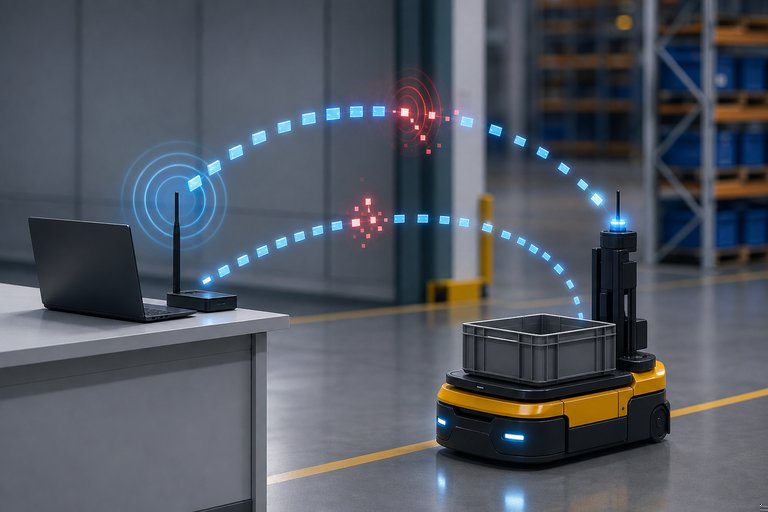
A política Reliable tenta garantir a entrega das amostras, inclusive com mecanismos de confirmação e retransmissão. Best Effort prioriza menor sobrecarga e tolera perdas.
Transient Local permite que o publicador preserve amostras para assinantes que entrarem depois, conforme o histórico configurado. Em Volatile, somente novas amostras são entregues.
Em Keep Last, a profundidade define quantas amostras mais recentes podem permanecer no histórico. Ela não determina o número de assinantes nem um limite direto de retransmissões.
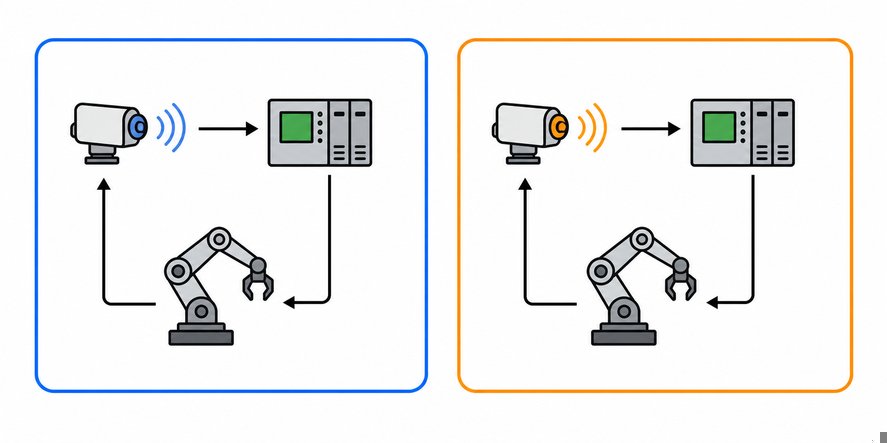
Namespaces agrupam e qualificam nomes de nós, tópicos, serviços e ações. Eles permitem executar componentes semelhantes para diferentes robôs sem colisões de nomes.
O remapeamento permite substituir nomes de nós, tópicos, serviços ou outros recursos no momento da execução. Isso facilita reutilizar o mesmo componente em diferentes arquiteturas.
Interfaces msg descrevem mensagens. Interfaces srv possuem seções de requisição e resposta, enquanto action define meta, resultado e feedback.
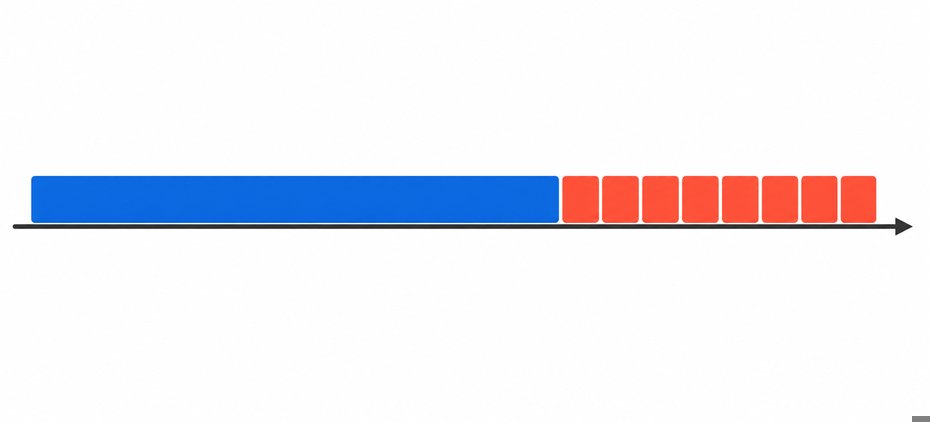
Um executor de thread única processa uma callback por vez. Se uma delas bloquear ou demorar, temporizadores, assinaturas e serviços atendidos pelo mesmo executor podem ser atrasados.
O identificador de domínio separa participantes DDS. Máquinas configuradas com domínios distintos normalmente não se descobrem, o que ajuda a isolar sistemas ROS 2 presentes na mesma rede.
O rosbag2 registra dados publicados em tópicos e permite reproduzi-los posteriormente. Isso é útil para depuração, repetição de experimentos e testes sem depender continuamente do hardware real.

Curso GratuitoRaspberry Pi
5

(1)

3h08m

15 exercícios

Curso GratuitoAutomação residencial com Arduino
5
(4)
2h02m
7 exercícios

Curso GratuitoArduino para Iniciantes
5
(1)
3h22m
8 exercícios

Curso GratuitoRobótica com RaspberryPi
5
(250)
3h23m
11 exercícios

Curso GratuitoRobótica com arduino e AVR
5
(202)
26h26m
50 exercícios

Curso GratuitoAutomação industrial usando arduinio
4.9
(79)
4h47m
20 exercícios

Curso GratuitoMatLab do básico ao avançado
4.7

(3)
8h40m
26 exercícios

Curso GratuitoRaspberry Pi Básico
3.8
(4)
8h25m
24 exercícios
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
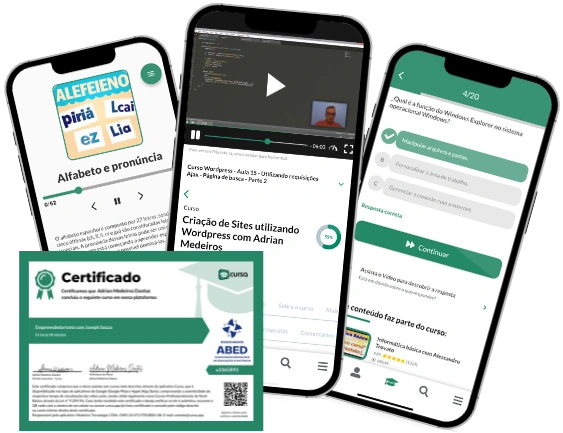
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.
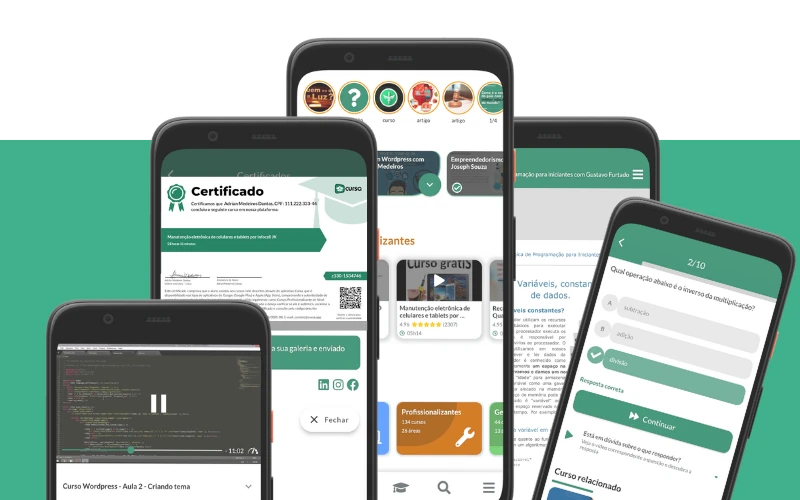

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks