
Exercícios
Avalie seus conhecimentos sobre a cinemática de manipuladores robóticos industriais. Este questionário aborda tipos de juntas, cinemática direta e inversa, configurações singulares, redundância cinemática, espaço de trabalho e trajetórias cartesianas. Explore também conceitos essenciais como o efetuador final, a calibração do TCP, a matriz Jacobiana, manipulabilidade e os parâmetros da convenção de Denavit-Hartenberg. As questões utilizam situações práticas, incluindo manipuladores planares de dois elos e interpretações de imagens, para verificar sua compreensão sobre posição, orientação, alcance e movimento de robôs industriais.
Responda às questões abaixo e confira a explicação de cada resposta.
0/15 respondidas
Áudio automático ativado: as próximas questões serão lidas ao clicar em Continuar.
A junta revoluta permite o movimento de rotação relativa entre dois elos ao redor de um eixo.
A cinemática direta utiliza os ângulos ou deslocamentos das juntas e a geometria do robô para calcular a posição e a orientação do efetuador.
Configurações distintas, como cotovelo elevado ou abaixado, podem levar o efetuador à mesma posição e orientação.
Quando os dois elos estão alinhados e apontam no mesmo sentido, suas extensões se somam, produzindo o alcance máximo L1 + L2.
A Jacobiana transforma velocidades articulares em velocidade linear e angular do efetuador, além de ser importante na análise de singularidades.
Em uma singularidade, a Jacobiana perde posto. O robô pode perder capacidade de movimento em determinadas direções ou exigir velocidades articulares muito elevadas.
O TCP é o ponto de referência operacional da ferramenta, empregado no planejamento e no controle de poses e trajetórias.
As coordenadas dependem do referencial adotado. Uma mudança de referencial altera a representação numérica, mas não desloca fisicamente o robô.
Com os elos totalmente alinhados, o manipulador entra em uma configuração singular e perde a capacidade instantânea de produzir movimento em determinada direção.
A redundância ocorre quando há graus de liberdade excedentes em relação à dimensão da tarefa, permitindo otimizar postura, evitar obstáculos ou afastar-se de limites articulares.
O espaço de trabalho reúne as posições, ou poses quando a orientação é considerada, que o efetuador consegue atingir respeitando a geometria e os limites do robô.
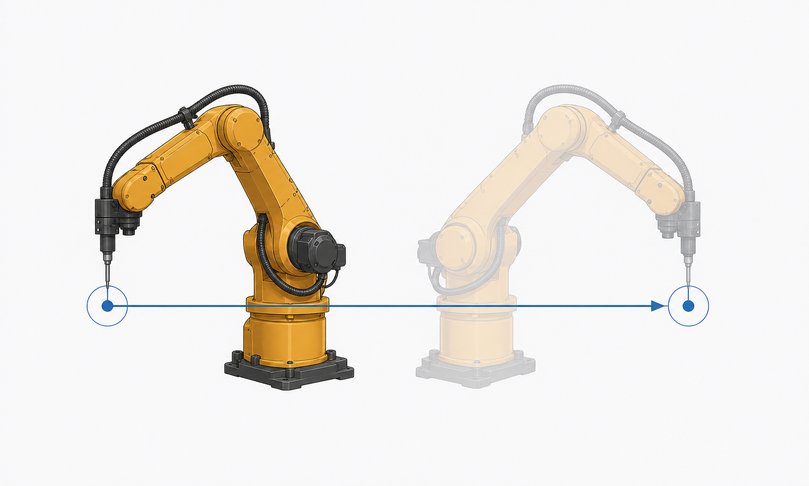
A interpolação linear cartesiana gera pontos intermediários para que o TCP siga uma linha reta no espaço de trabalho.
A calibração determina a transformação entre o flange e o ponto operacional da ferramenta, permitindo executar movimentos cartesianos com precisão.
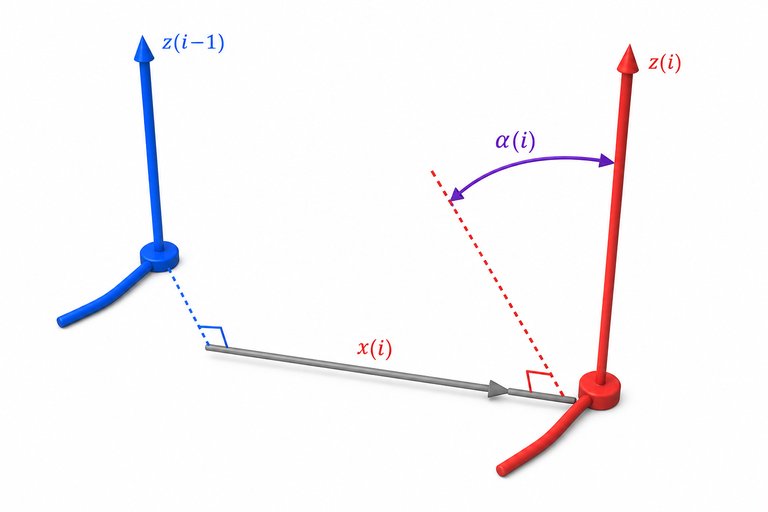
Na convenção DH padrão, αi é o ângulo de torção entre os eixos zi−1 e zi, medido por uma rotação ao redor do eixo xi.
A manipulabilidade mede a capacidade cinemática local de produzir movimentos em diferentes direções. Valores baixos costumam indicar proximidade de singularidades.

Curso GratuitoRaspberry Pi
5

(1)

3h08m

15 exercícios

Curso GratuitoAutomação residencial com Arduino
5
(4)
2h02m
7 exercícios

Curso GratuitoArduino para Iniciantes
5
(1)
3h22m
8 exercícios

Curso GratuitoRobótica com RaspberryPi
5
(250)
3h23m
11 exercícios

Curso GratuitoRobótica com arduino e AVR
5
(202)
26h26m
50 exercícios

Curso GratuitoAutomação industrial usando arduinio
4.9
(79)
4h47m
20 exercícios

Curso GratuitoMatLab do básico ao avançado
4.7

(3)
8h40m
26 exercícios

Curso GratuitoRaspberry Pi Básico
3.8
(4)
8h25m
24 exercícios
Milhares de cursos online em vídeo, ebooks e áudiobooks.
Para testar seus conhecimentos no decorrer dos cursos online
Gerado diretamente na galeria de fotos do seu celular e enviado ao seu e-mail
Baixe nosso aplicativo pelo QR Code ou pelos links abaixo:.
Leve o conhecimento no seu bolso.
Baixe o aplicativo Cursa.
São centenas de Cursos gratuitos a disposição, com Certificado de conclusão gratuito que é salvo em sua galeria de imagens do celular.
Baixe o app para ter acesso ao Certificado de conclusão de Curso Gratuitamente.

+ de 10 milhões
de alunos

Certificado grátis e
válido em todo o Brasil

60 mil exercícios
gratuitos

4,8/5 classificação
nas lojas de apps

Cursos gratuitos em
vídeo, ebooks e audiobooks