Des exercices
Ce quiz évalue votre maîtrise de l’algorithme A* appliqué à la programmation de jeux. Il aborde les fonctions de coût, les heuristiques admissibles et cohérentes, les listes ouverte et fermée, les grilles pondérées, les déplacements diagonaux et la gestion des obstacles dynamiques. Les questions mêlent principes fondamentaux, lecture de schémas et choix d’implémentation.
Répondez aux questions ci-dessous et consultez l'explication de chaque réponse.
0/13 répondues
Audio automatique activé : les prochaines questions seront lues quand vous cliquerez sur Continuer.
g(n) représente le coût déjà parcouru et h(n) estime le coût restant. A* classe les nœuds selon leur somme f(n).
Une heuristique admissible reste inférieure ou égale au coût réel minimal jusqu’à l’objectif. Cette propriété contribue à garantir l’optimalité d’A*.
La distance de Manhattan, calculée par |dx| + |dy|, correspond aux déplacements sur quatre directions sans diagonale.
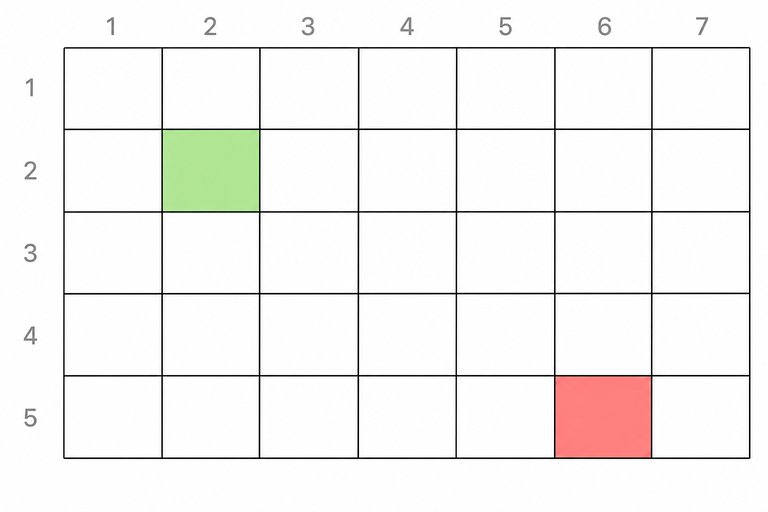
L’écart est de 4 colonnes et de 3 lignes. La distance de Manhattan vaut donc 4 + 3 = 7.
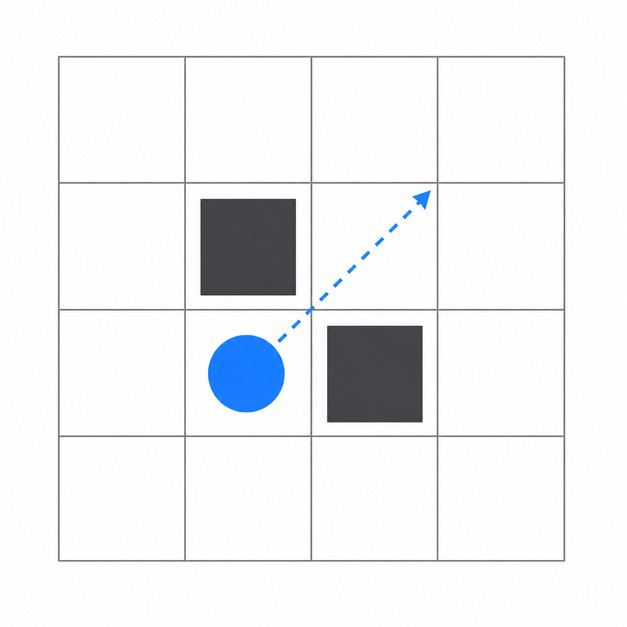
Pour éviter le corner cutting, une diagonale n’est autorisée que si les deux cases orthogonales bordant ce passage sont praticables.
Si h(n) = 0, alors f(n) = g(n). Les nœuds sont donc explorés selon leur coût cumulé, comme dans l’algorithme de Dijkstra.
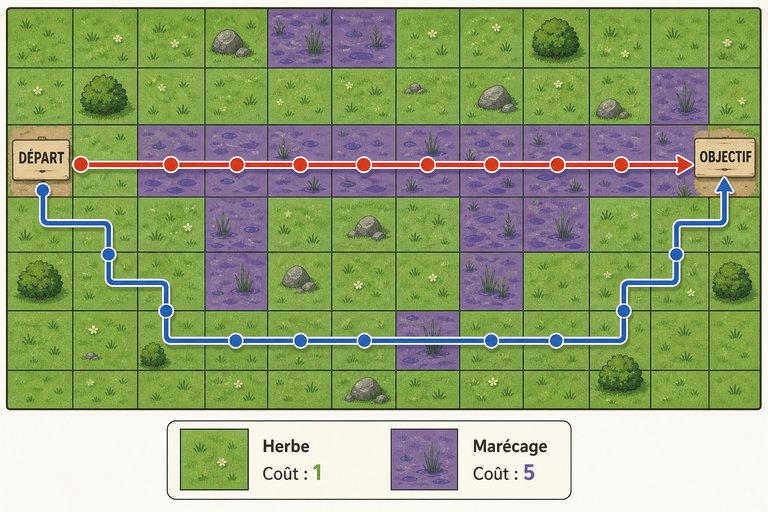
A* minimise le coût total, pas nécessairement la distance géométrique. Un détour sur un terrain peu coûteux peut être préférable à un passage direct très coûteux.
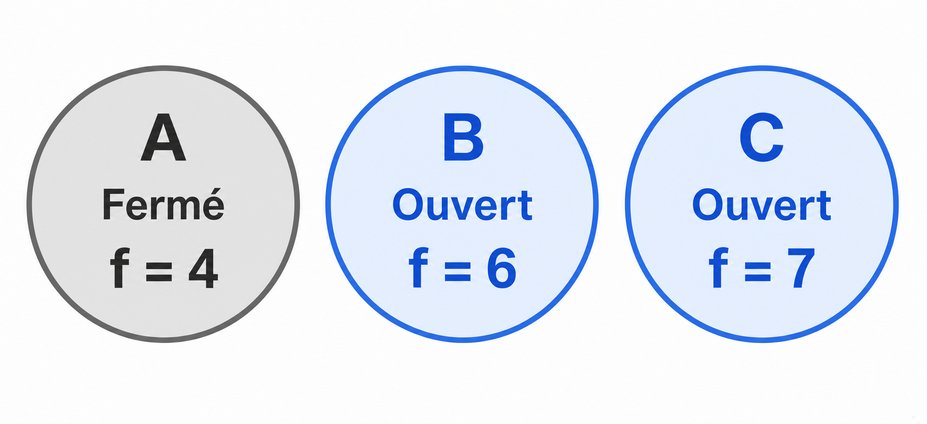
A* développe le nœud ouvert dont la valeur f est la plus faible. Parmi B et C, le nœud B possède la priorité la plus élevée avec f = 6.
La cohérence impose h(n) ≤ c(n,n’) + h(n’). Il s’agit d’une forme d’inégalité triangulaire appliquée à l’estimation heuristique.
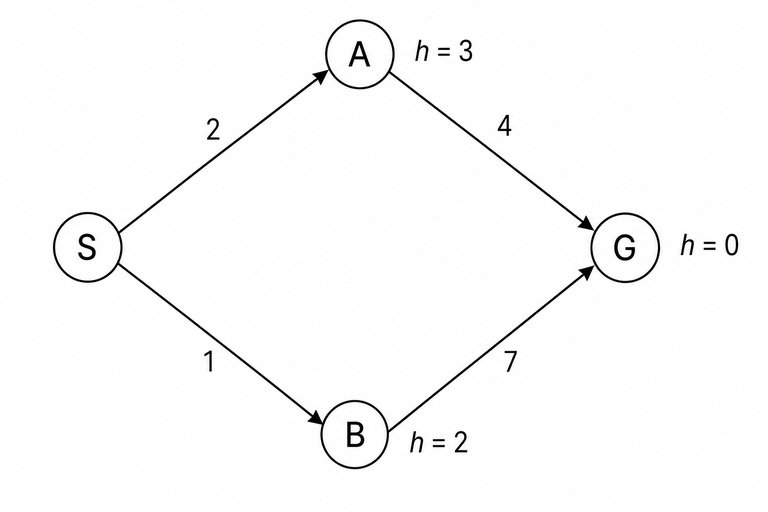
Pour A, f = 2 + 3 = 5. Pour B, f = 1 + 2 = 3. A* sélectionne donc B en premier, même si cela ne détermine pas encore le chemin final.
À valeur f égale, privilégier un g plus grand revient à favoriser un h plus petit. La recherche progresse ainsi davantage vers l’objectif et peut explorer moins de nœuds.
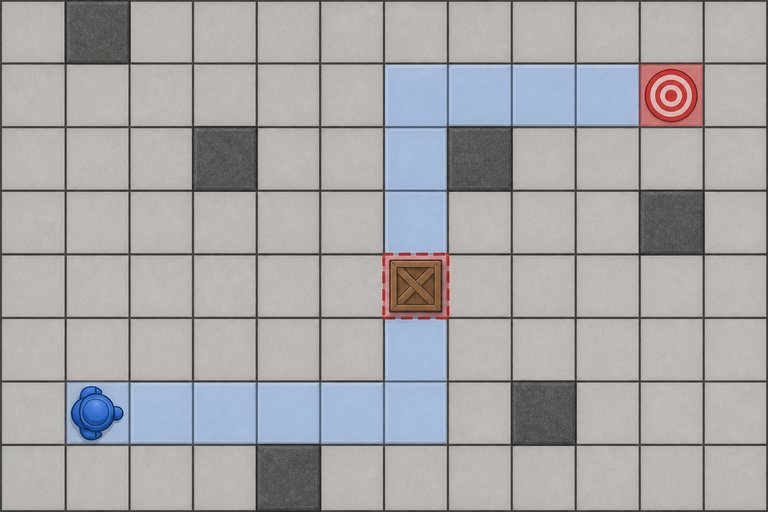
La représentation navigable doit refléter le nouvel obstacle. Le système peut ensuite relancer A* ou employer une méthode incrémentale pour réparer efficacement le chemin.
Avec une heuristique cohérente, le coût optimal est garanti lorsque l’objectif devient le nœud de priorité minimale et est retiré de la liste ouverte.

Cours gratuitUnreal Engine 5 les BASES
5

(2)

53m

6 exercices

Cours gratuitUnreal Engine 4 pour débutants : initiation complète à la création de jeux vidéo
5
(-1)
2h32m
26 exercices

Cours gratuitUnreal Engine 5.6 : Créer un jeu complet de A à Z (Blueprint, UI, IA, Inventaire, Sauvegarde)
5
(1)
21h45m
3 exercices

Cours gratuitApprendre le C# (Unity)
4.5

(2)
2h39m
15 exercices

Cours gratuitFormation unity
3.5
(2)
18h28m
35 exercices

Cours gratuitApprendre à créer des Jeux-Video
2.3
(3)
49m
6 exercices

Cours gratuitApprenez à créer des jeux
Nouveau
12h40m
15 exercices

Cours gratuitUnreal Engine 5 pour Débutants : Créez votre Premier Jeu Pas à Pas (Blueprints, IA, UI, Packager)
Nouveau
13h16m
22 exercices
Des milliers de cours en ligne en vidéo, livres électroniques et livres audio.
Pour tester vos connaissances lors de cours en ligne
Généré directement à partir de la galerie de photos de votre téléphone portable et envoyé à votre adresse e-mail

Téléchargez notre application via QR Code ou les liens ci-dessous :.
Transportez vos connaissances dans votre poche.
Téléchargez l'application Cursa.
Il existe des centaines de cours gratuits disponibles, avec un certificat d'achèvement gratuit qui est enregistré dans votre galerie d'images mobile.
Téléchargez l'application pour accéder gratuitement au certificat d'achèvement de cours.


+ 10 millions
d'étudiants

Certificat gratuit et
valide avec QR Code

60 mille exercices
gratuits

Note de 4,8/5 dans les
magasins d'applications

Cours vidéo et livres
audio gratuits